ワールドとレイアウト
ドア
--door X Y YAW で (X, Y) を中心とする出入口にドアを置きます。出入口は YAW の向き(壁に沿って x)です。
出入口の両側の壁は別に --wall X0 Y0 X1 Y1 で足します(どちらも複数可)。ドアはキネマティックな板で、
LiDAR に映り、閉じている間は Nav2 がコストマップに載せて迂回します。進路にあるものは押しのけます
(安全センサーで止まりません)。
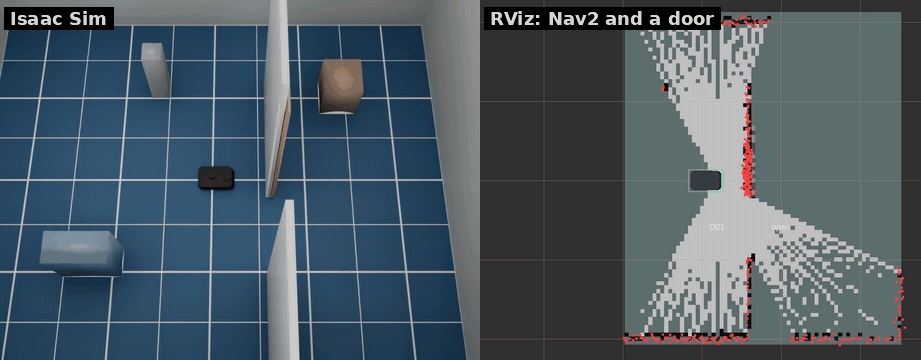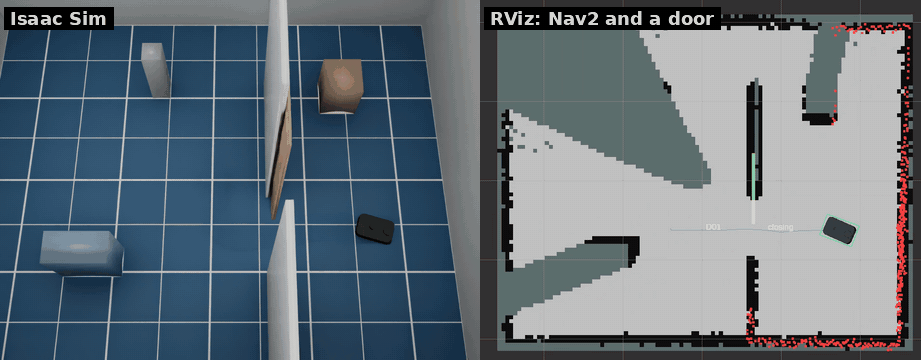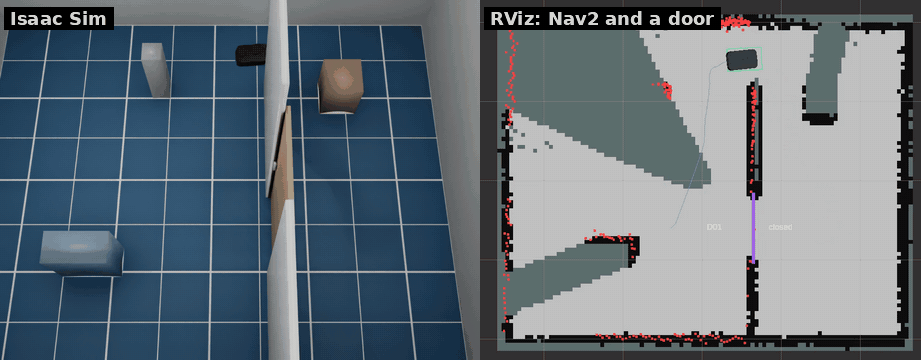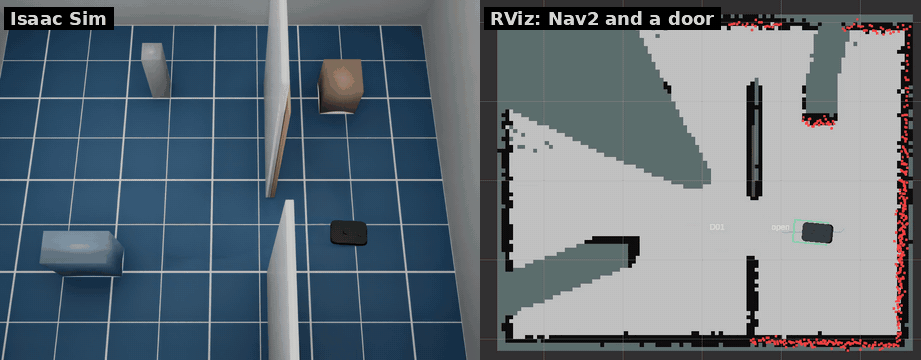
--door-kind sliding|hinged(door.kind): 引き戸は壁に沿って動き、開き戸は出入口の −x 側を軸に 90° 回ります。--door-width(0.8 m)、--door-closed(閉じた状態で開始)、--door-cycle OPEN_S CLOSED_S(最初のコマンドまで一定周期で開閉)。速さ・厚さ・高さはconfig/robot.yamlのdoorにあります。- ドアは指定順に D01、D02、... と名付けます。
sim/doors/<id>/set_open(std_srvs/SetBool)で開閉し、sim/doors(latched の JSON)に各ドアのid、kind、pose(map 座標系)、width、state(open、closed、opening、closing)、opening(0〜1)、cycling、panel(パネル中心の map 座標系のposeとsize[長さ, 厚さ, 高さ])を出します。状態が変わったときと、パネルが 動いている間は 0.1 秒ごとに配信します。sim/resetでドアは開始時の状態に戻ります。 - RViz では
door_markersノードがsim/doorsから配信する/door_markers(MarkerArray)で パネルを表示します。閉は紫、開閉中は黄色、開は薄い灰色で、id と状態付きです(RViz の色)。
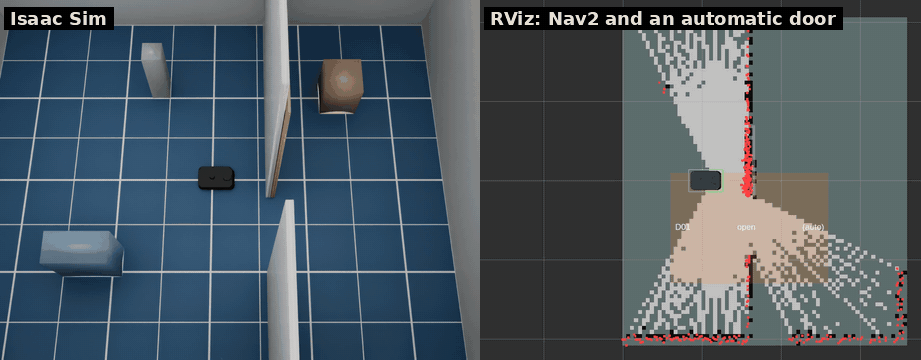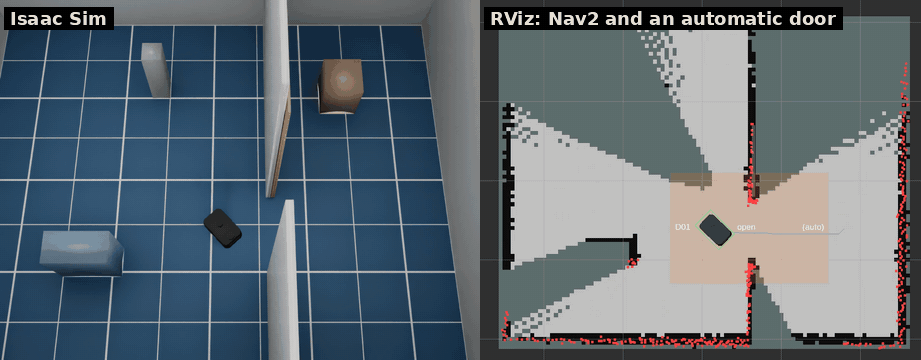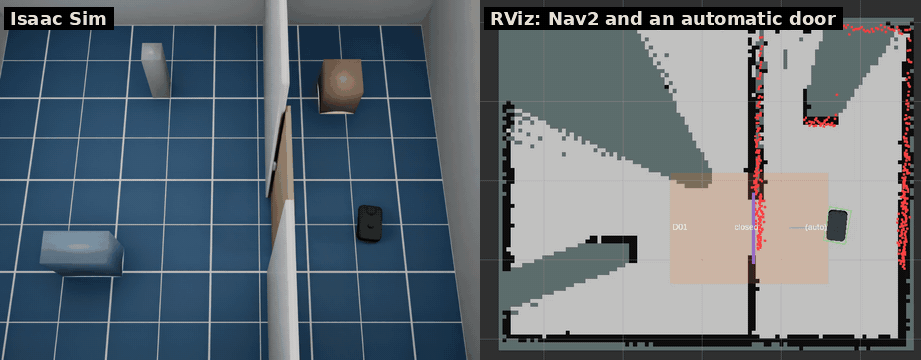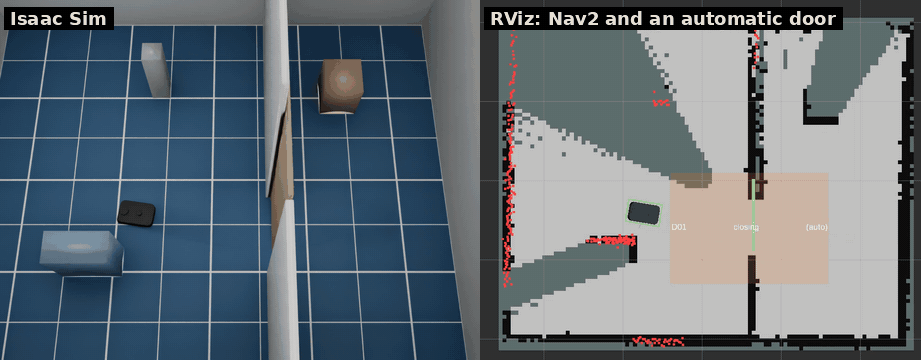
自動ドア(#63)は、オフィス・店舗・病院によくあるように自分で開きます。レイアウトのドアに
auto: true を付けるか、--door のドアに --door-auto を付けます。自動ドアは引き戸で、出入口の両側に
センサ範囲があります。範囲は壁に沿って width + 2 * margin、両側にそれぞれ奥行き range の長方形です。
範囲内にロボット(真値)または動く人・箱(動く人と箱)がいる間は開き、範囲が空いてから
hold 秒後に閉まります。閉まる途中で何かが入ると開き直します。
- 設定は
config/robot.yamlのdoor.autoです。range1.0 m、margin0.3 m、hold2.0 秒 (実際のドアセンサ(マイクロ波・赤外線)は製品ごとに違うため、いずれも仮定値)とmovers(true なら動く人や箱でも開く)。レイアウトのドアごとに上書きできます:auto: {range: 1.5, hold: 3.0, movers: false}。 - 自動ドアは開き戸にできず、
cycleも付けられません。 sim/doors/<id>/set_openで強制的に開閉できます。その後はsim/resetまでセンサを無視します。sim/doorsにはauto(センサがドアを動かしている間 true)と、自動ドアならsensor(出入口を中心とする範囲のsize[壁に沿って, 壁を横切って])が入ります。- RViz ではセンサ範囲を床の薄いオレンジの長方形で表示し、ドアのラベルに「(auto)」を付けます。
- Nav2 には閉じた自動ドアも他のドアと同じ障害物に見えるので、離れた所からはそこを通る経路を作れません。
通り道がその出入口だけなら、ドアが開くほど近づくまで向こう側のゴールは失敗することがあります(未検証)。
tests/ros_auto_door_check.pyのように、まずドアの前まで行かせてください。
# x = 0.6 の壁、y = -0.6 にドア、北端にすき間(layouts/room_door.yaml)
scripts/run_sim.sh --no-shelves --no-people --wall 0.6 -2.0 0.6 -1.0 --wall 0.6 -0.2 0.6 1.2 --door 0.6 -0.6 1.5708
scripts/run_sim.sh --layout layouts/room_door.yaml   # 同じ
ros2 service call /kachaka/sim/doors/D01/set_open std_srvs/srv/SetBool "{data: false}"
ros2 topic echo /kachaka/sim/doors   # {"doors": [{"id": "D01", "state": "closing", ...}]}
# 同じ壁ですき間なし、自動ドア(layouts/room_auto_door.yaml)
scripts/run_sim.sh --layout layouts/room_auto_door.yaml
エレベーター
レイアウトに floors と elevator があると、部屋をフロアごとに x 方向へ 10 m ずつずらして並べ
(フロア k の座標は 1 階の座標 + k × 10 m)、どのフロアにも壁の出入口の奥に同じかごを置きます。
かごにはフロアごとに引き戸があります。sim/elevator/go(std_msgs/String、フロア名)でかごを呼ぶと、
ドアが閉まり、1 フロアあたり ride 秒待ってから、かごの中のもの(ロボット、シェルフ)を行き先フロアの
かごへ移し、そこでドアが開きます。オドメトリはこの移動を見ません。ロボットが出入口にいる間は
ドアセンサーのように開き直します。sim/elevator(latched の JSON)に floors、floor(かごの階)、
target、state(open、closing、riding、opening)、door、robot_floor、robot_in_car を出します。
sim/reset でかごは開始階に戻ります。フロアごとに床の色を変え、床にフロア名を描いています
(見た目だけで、センサーには映りません)。乗ったことがビューポートで分かります。
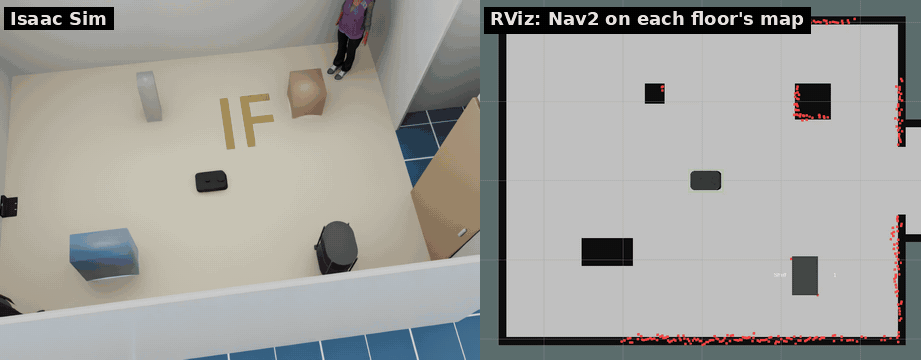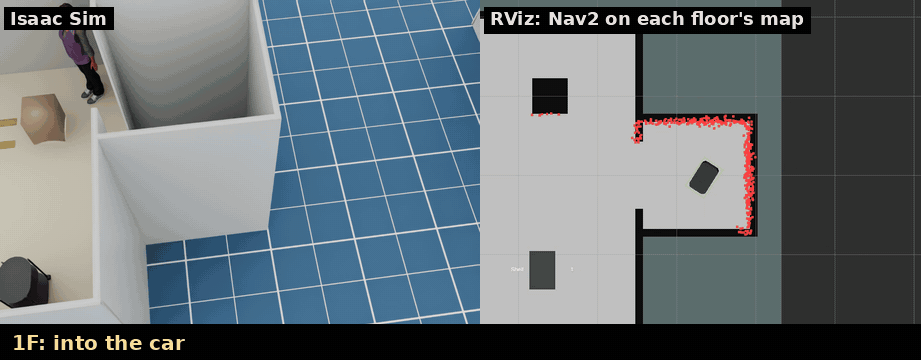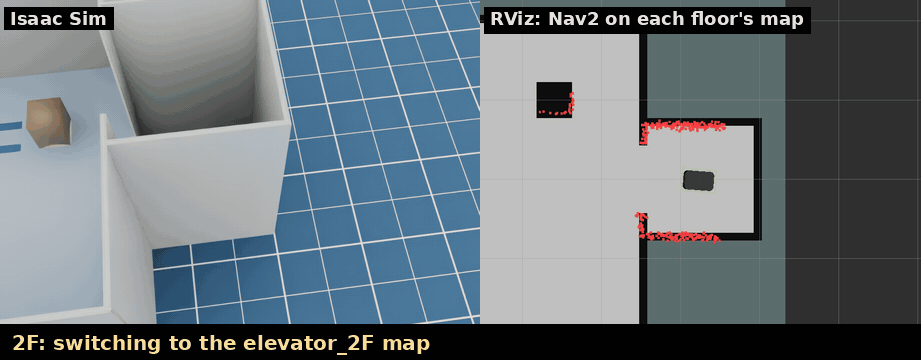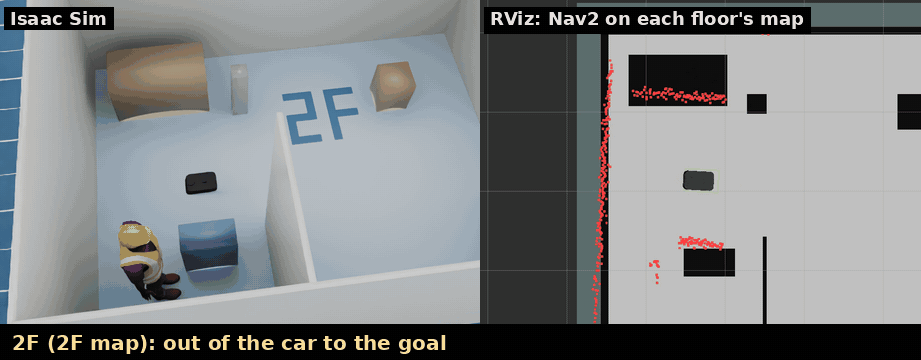
python3 scripts/make_maps.py layouts/elevator.yaml   # maps/elevator_1F.yaml, maps/elevator_2F.yaml
scripts/run_sim.sh --layout layouts/elevator.yaml
ros2 launch kachaka_sim_bringup navigation.launch.py map:=/maps/elevator_1F.yaml
ros2 topic pub --once /kachaka/sim/elevator/go std_msgs/msg/String "{data: 2F}"
ros2 topic echo /kachaka/sim/elevator   # {"floor": "2F", "state": "open", "robot_floor": "2F", ...}
フロアごとに別の保存地図で走ります。scripts/make_maps.py がレイアウトから地図を描きます(壁、かご、
動かない箱。ドアは開いた状態)。各フロアの map 座標系は開始位置をそのフロアへずらしたものなので、
かごの中の位置はどのフロアの地図でも同じ座標です。乗った後は次のフロアの地図を読み込みます。
そのとき乗る前の map 上の位置(TF の map → base_footprint。/amcl_pose は 0.25 m か 0.2 rad
動いたときしか出ないので遅れることがあります)を一緒に渡します(kachaka-api の SwitchMap の initial_pose、
または sim/map/load の "pose")。command_server は地図を読み込み、AMCL にその位置を与え、
向きまで合ったのを確かめてから応答します(AMCL は新しい地図で初期化し直すので、別に送った
/initialpose は失われることがあります)。tests/ros_elevator_check.py は 1 階でかごに入り、2 階へ移動し、
地図を切り替えて 2 階のゴールまで走ります。
実機がどう乗るかは建物側の仕組みによります。三菱電機ビルソリューションズと Preferred Robotics の実証では、
カチャカが建物のプラットフォーム(Ville-feuille)に依頼し、Ville-feuille がかごを呼んで行き先階を登録し、
乗るかごと乗り降りのタイミングをカチャカに伝えます
(プレスリリース、2024-09-28)。
戸田建設の TODA BUILDING では、同社が公開 API で作ったシステムでカチャカプロがエレベーターを使い
フロア間で郵便物を運んでいます(LOGISTICS TODAY、2026-07-17)。
kachaka-api にはエレベーターの呼び出しがないため sim/elevator/go はシミュレータ専用で、かごの大きさ
(1.4 × 1.4 m)、ドア(0.9 m)、時間は推定です(config/robot.yaml の elevator)。
フロアを縦に積む
elevator に stack: vertical を書くと、フロアを 3 m(推定)ずつ縦に積み、かごの床を台にして
ロボット(とシェルフ)を昇降路に沿って運びます。テレポートはしません。レイアウトの書き方は同じ
(フロア k は x + k × 10 m)なので同じ保存地図が使え、各フロアの map 座標系は同じ x, y の開始位置です。
sim/elevator には stack と robot_z(1 階からの高さ)が加わります。上の階にはドアと動く人・箱を
置けません。かごの向きは 90° の倍数にします。
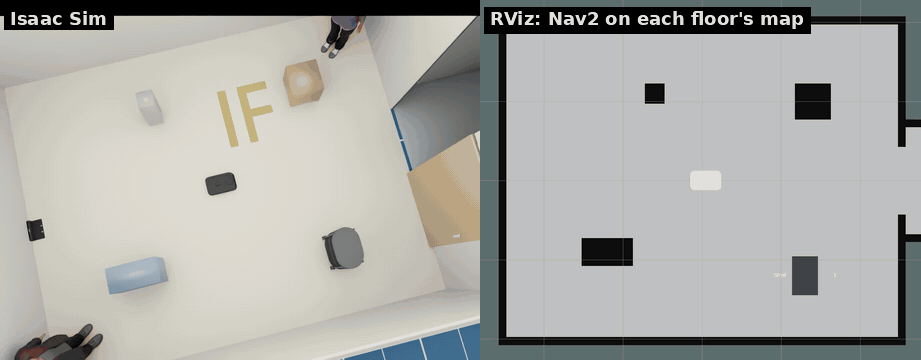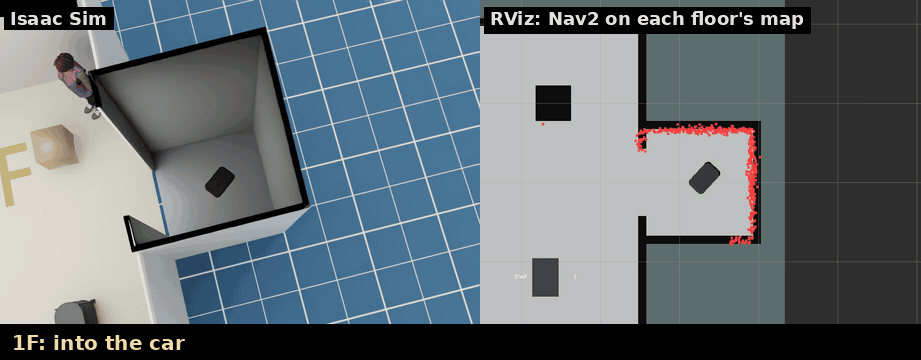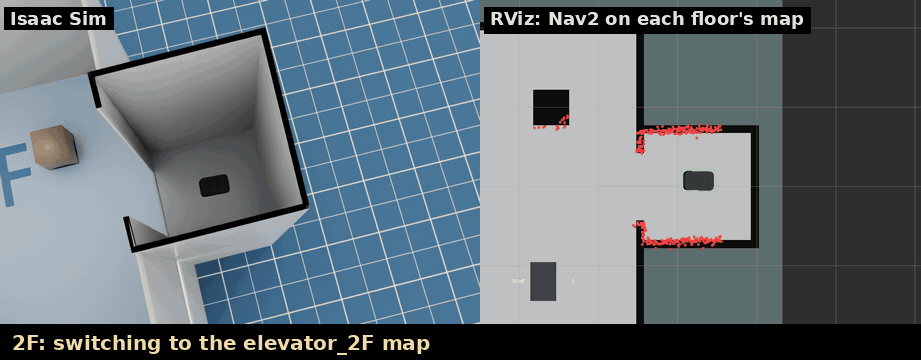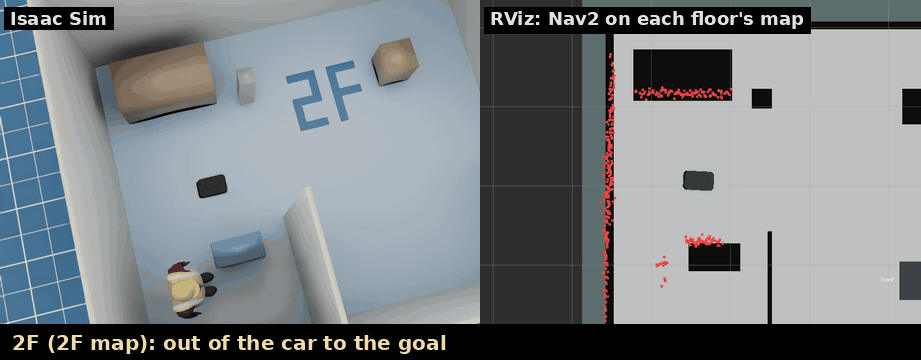
python3 scripts/make_maps.py layouts/elevator.yaml
scripts/run_sim.sh --layout layouts/elevator_vertical.yaml
ros2 launch kachaka_sim_bringup navigation.launch.py map:=/maps/elevator_1F.yaml
レイアウトファイル
--layout FILE で YAML ファイルを読み、ロボットの開始位置と、充電器・シェルフ・
ロケーション・人・箱・壁・ドア・段差の配置をワールドに重ねます。どのワールドとも
組み合わせられます。例は layouts/ にあります: room.yaml、
room_door.yaml と room_auto_door.yaml(上のドアの構成)、room_movers.yaml(動く人と箱)、Isaac Sim のシーン用の office.yaml、
hospital.yaml、warehouse.yaml、simple_room.yaml。
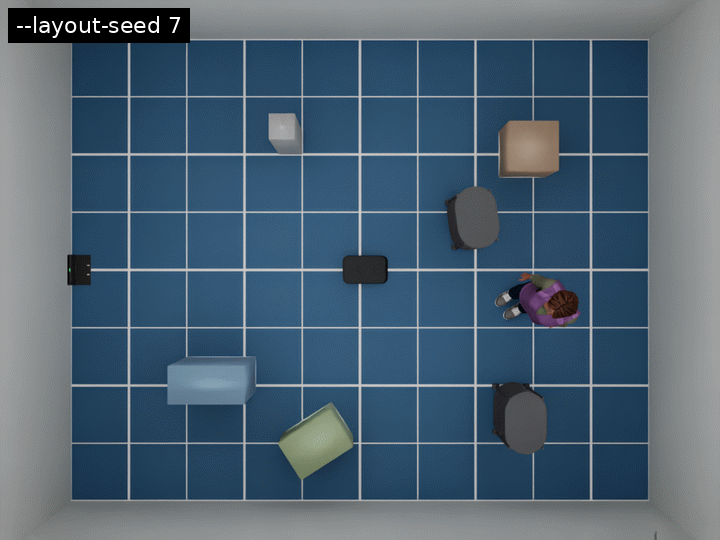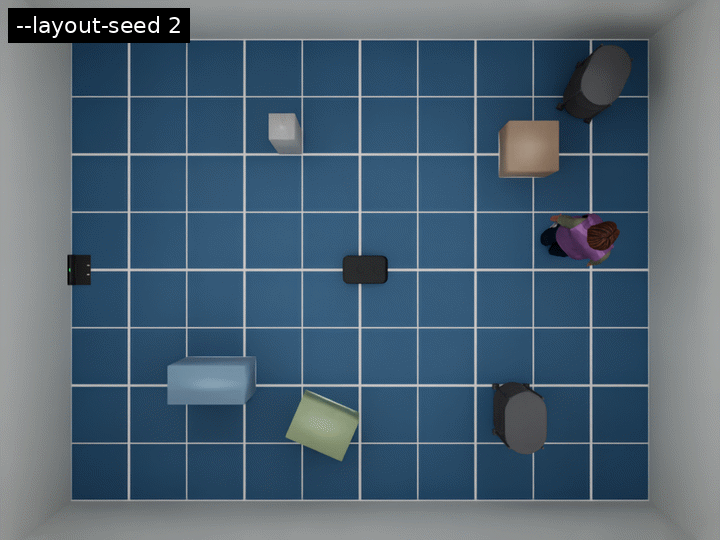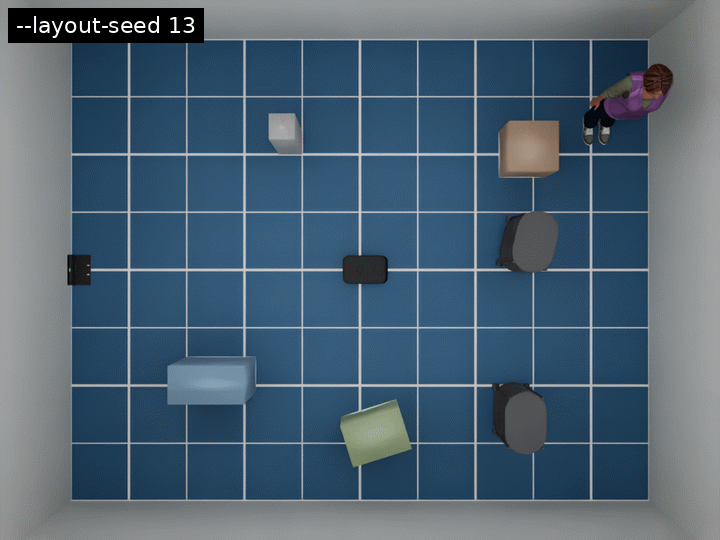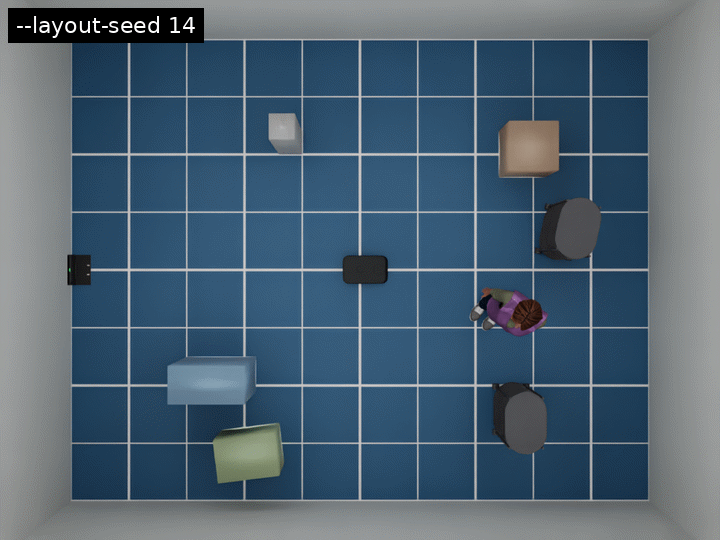
world: room                 # --world が優先
seed: 7                     # 下の範囲指定用
clearance: 0.15             # ランダム配置の物体どうしの間隔 [m](既定 0.1)
spawn: [0.0, 0.0, 0.0]      # x, y, yaw (m, rad)
charger: [-2.27, 0.0, 0.0]  # null なら充電器なし
shelves:
  - {id: S01, name: Shelf 1, pose: [1.3, -1.2, 0.0]}
  - {id: S02, name: Shelf 2, pose: [[0.6, 2.0], [0.3, 1.5], [-0.3, 0.3]]}  # 範囲指定
locations:
  - {id: L01, name: Kitchen, pose: [0.5, 1.0, 1.5708]}
people: [[2.0, 1.5, -2.5]]
boxes:
  - {name: crate, pose: [0.2, -1.6, 0.4], size: [0.5, 0.35, 0.45], color: [0.45, 0.55, 0.35]}
walls: [[0.6, -2.0, 0.6, -1.0]]              # x0, y0, x1, y1
doors:
  - {pose: [0.6, -0.6, 1.5708], kind: sliding, width: 0.8, open: true, cycle: [10, 5]}
  - {pose: [0.6, 1.0, 1.5708], auto: true}    # 自動ドア: ロボットが近づくと開く
drops: [[1.0, 0.0, 0.4, 0.8]]                # x, y, x 方向の大きさ, y 方向の大きさ
- 書かなかったキーはワールドの既定のまま(部屋には充電器、シェルフ 1 台、ロケーション 1 つ、
人 2 人)。書いたキーは置き換えるので、
shelves: []ならシェルフなし、charger: nullなら充電器なしです。 - 姿勢のどの数値も範囲
[lo, hi]にでき、シードで値を引きます。ランダム配置の物体は 他の物体(部屋ではその壁も)からclearance離れるまで引き直します。--layout-seed Nはファイルのシードより優先し、どちらもなければシードを選んで表示します ([kachaka] layout layouts/room.yaml (seed 7))。同じ配置を再現できます。 - シェルフとロケーションは kachaka-api(
GetShelves、GetLocations)とダッシュボードに 渡るので、MOVE_TO_LOCATIONやシェルフのコマンドで使えます。 - コマンドラインのオプションも効きます。
--shelf、--charger、--person、--no-*、--x/--y/--yawはレイアウトの値を置き換え、--wall、--door、--dropは追加します。 - 起動後、各物体がシーンと重なっていないかを調べ、壁や家具にめり込んでいれば
[kachaka] layout warning: ...を表示します。
scripts/run_sim.sh --layout layouts/room.yaml --layout-seed 3
scripts/run_sim.sh --layout layouts/office.yaml   # --world office にもなる
動く人と箱
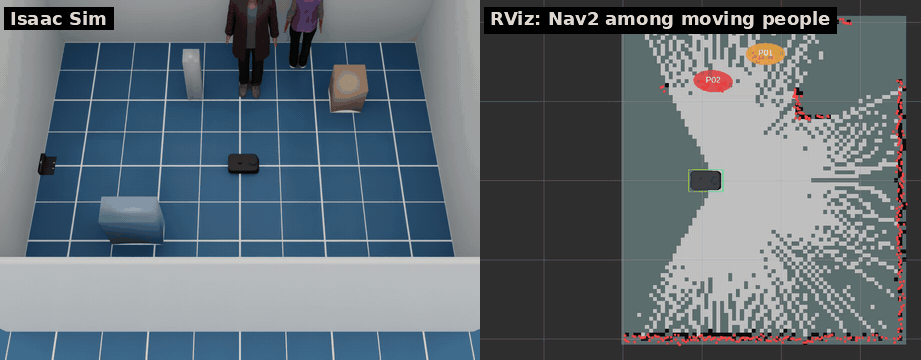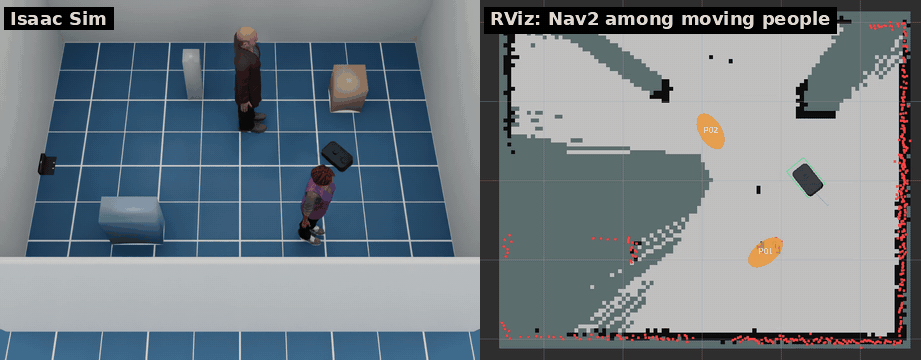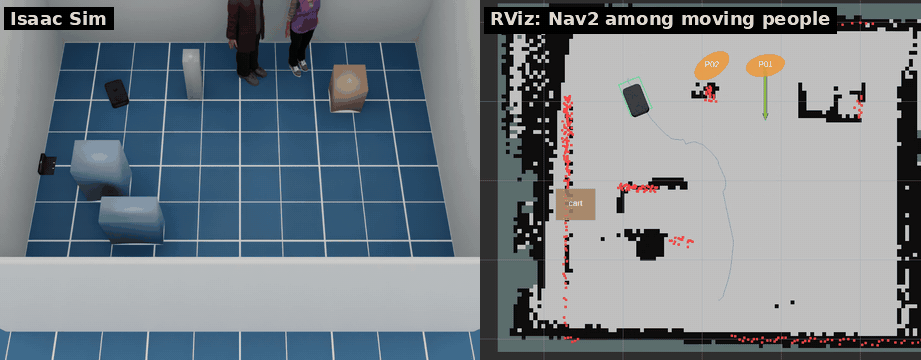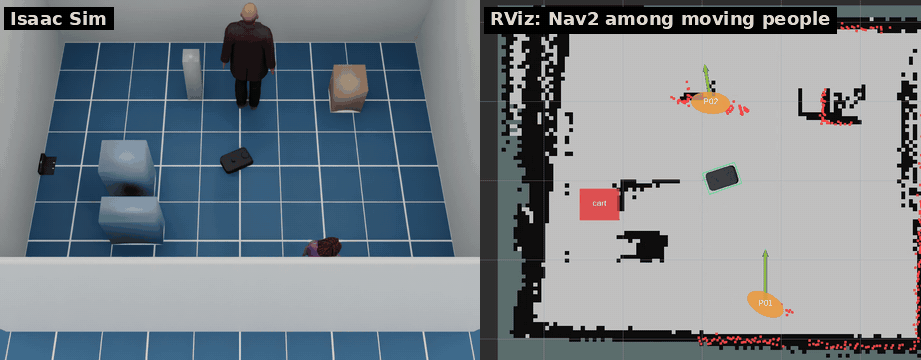
レイアウトファイルの人と箱は動かせます。動くものはキネマティックな剛体で、物理ステップごとに
動かすので、LiDAR・カメラ・ToF カメラ・物体検出にはその時の位置で見えます。レイアウトで
指定しない限り何も動きません。例は layouts/room_movers.yaml です。
people:
  - {pose: [0.8, -1.6, 1.5708], route: [[0.8, 1.6]], pause: 2.0}   # 往復
  - {pose: [0.0, 1.2, 0.0], wander: [[-0.1, 0.2], [0.6, 1.6]], speed: 0.5}  # x の範囲, y の範囲
boxes:
  - {name: cart, pose: [-1.6, -0.3, 0.0], size: [0.5, 0.4, 0.8],
     route: [[-0.5, -0.3]], speed: 0.3, pause: 3.0, appear: [25, 8]}
route: 経由点を順に歩き、開始位置に戻るのを繰り返します。wander: 範囲内のランダムな点へ歩きます(レイアウトのシードで引きます)。両方は指定できません。speed(m/s。既定はconfig/robot.yamlのmovers.person_speed0.7 とmovers.box_speed0.4)、pause(経由点ごとに止まる秒数)、appear: [いる, いない](秒。しばらくいて、いなくなる。周期のどこから始まるかはシードで引きます)。- 次の経由点の方を向いてから歩きます。ロボットが行く手のすぐ先にいる間は待ち、ロボットの
真上には現れません。
movers.give_way秒(3)待つと直前の経由点へ引き返すか、別の場所へ ぶらつきに行きます(人がすぐそばにいるとロボットが離れられないことがあるため)。それ以外では 止まらないので、ロボットの側でよける必要があります。 - 人は歩くときに脚(脚のコライダーも)を、キャラクターは腕も振ります。
sim/resetで開始位置に戻ります。- 正解位置は
sim/movers(シミュレータのみ、ground truth と同じ 20 Hz)に出ます。JSON で、 動くものごとにid、path(USD プリム)、kind(personかbox)、present、pose[x, y, yaw](world 座標系、sim/ground_truthと同じ)とmap_pose(map 座標系。 いない間はどちらもnull)、velocity[vx, vy](world 座標系)、radius(占有半径)、size[x, y, z]、blocked(ロボット待ち)、gap(占有円とロボット本体の間の距離 m)、 最後にロボットに一番近いものclosestが入ります。ドアは含みません(sim/doors、ドア)。 - RViz では
mover_markersノードがsim/moversから配信する/mover_markers(MarkerArray)で 表示します。人は円柱、箱は箱で、名前と速度の矢印付き、ロボット待ちの間は赤です。
scripts/run_sim.sh --layout layouts/room_movers.yaml
python3 /tests/ros_nav_check.py --no-collisions   # SLAM + Nav2 と一緒に: ゴール到達、衝突なし、最接近距離
ros2 topic echo /kachaka/sim/movers   # {"stamp": 12.3, "frame_id": "world", "movers": [...], "closest": {"id": "P01", "gap": 0.41}}