シミュレータのオプション
scripts/run_sim.sh --world office        # Isaac Sim のシーン: office, hospital, warehouse, simple_room, kitchen_*
scripts/run_sim.sh --world /path/to.usd  # 任意の USD シーン
scripts/run_sim.sh --world map:maps/site.yaml   # 占有格子地図から壁を作る(「地図からワールドを作る」を参照)
scripts/run_sim.sh --x 1.0 --y 0.5 --yaw 1.57
scripts/run_sim.sh --layout layouts/room.yaml   # レイアウトファイル(--layout-seed N)、レイアウトファイルの節を参照
scripts/run_sim.sh --no-cameras          # LiDAR とオドメトリだけでよいとき(速い)
scripts/run_sim.sh --dome-light 0        # 暗いシーン(環境光。既定 800)。トーチを見たいときなど
scripts/run_sim.sh --render-hz 20        # 描画・カメラのループ周期(「性能」を参照)
scripts/run_sim.sh --charger X Y YAW     # 充電器の位置(既定: 部屋の西の壁際)
scripts/run_sim.sh --no-charger
scripts/run_sim.sh --shelf X Y YAW       # シェルフを置く(複数可。デフォルトは部屋に 1 台)
scripts/run_sim.sh --no-shelves
scripts/run_sim.sh --person X Y YAW      # 人を置く(複数可。デフォルトは部屋に 2 人)
scripts/run_sim.sh --no-people
scripts/run_sim.sh --drop X Y SX SY      # 床に穴を開ける(複数可。「段差と衝突」を参照)
scripts/run_sim.sh --wall X0 Y0 X1 Y1    # 壁(複数可。「ドア」を参照)
scripts/run_sim.sh --door X Y YAW        # ドア(複数可。--door-kind、--door-width、--door-closed、--door-cycle、--door-auto)
scripts/run_sim.sh --api-port 26400      # kachaka-api の gRPC ポート(既定 26400。0 で無効)
scripts/run_sim.sh --config config/degraded.yaml   # センサーを劣化させる(「センサーの劣化」を参照)
scripts/run_sim.sh --robot X Y YAW       # ロボット(複数可。最初がロボット 0。--x/--y/--yaw の代わり)。multi_robot.md を参照
scripts/run_sim.sh --help
ロボットのパラメータ(速度上限、センサーの解像度と周期、ノイズ)は
config/robot.yaml にあります。Preferred Robotics が公開していない値には
(est.) と書いてあります。設定ファイルは base で別のファイルを指定し、変える
キーだけを書くこともできます(config/degraded.yaml がその例です)。
センサーの劣化
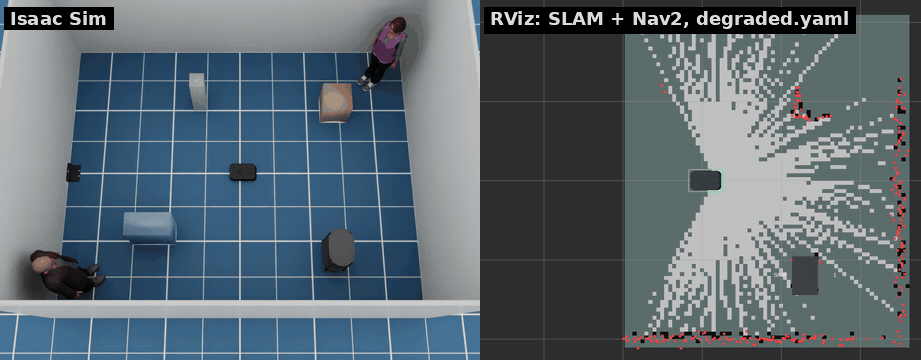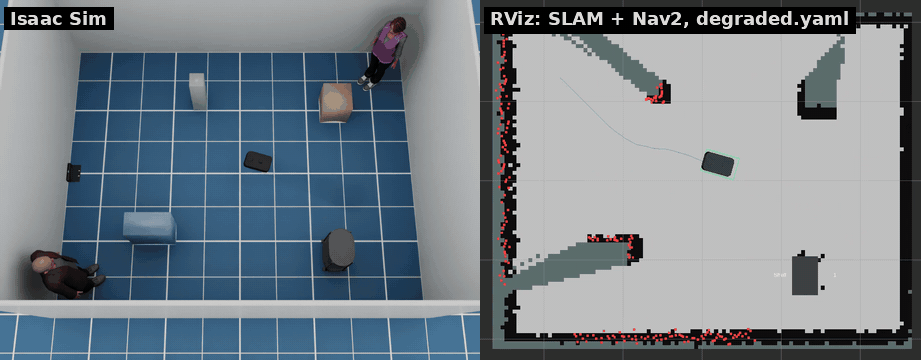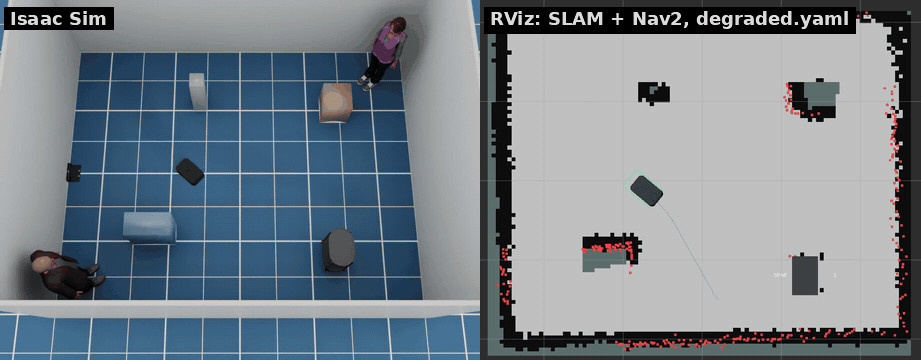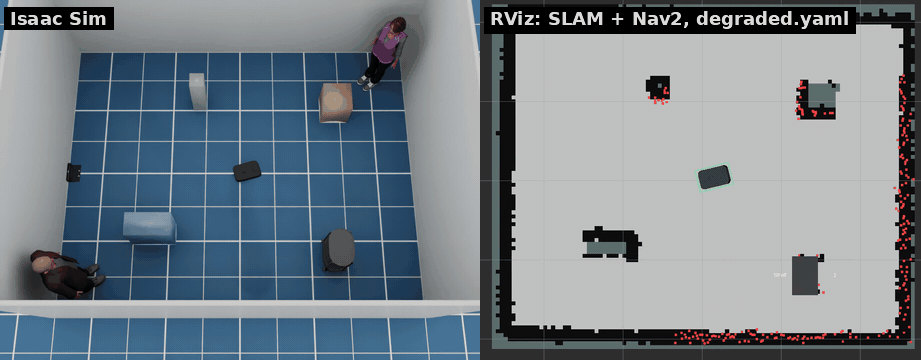
既定ではセンサーはほぼ理想的です。config/robot.yaml の degradation で
センサーを悪くして、SLAM・AMCL・Nav2 がどこまで耐えるかを試せます。既定ではすべて
無効で、値は試験用のつまみであり、実機の測定値ではありません。
| センサー | キー | 効果 |
|---|---|---|
| LiDAR | invisible、dark、dark_range |
透過するプリム(ガラス)、近くでしか見えないプリム(黒い面)のパスのパターン |
dropout、noise_per_m |
何も返さないレイ、距離に比例して増えるノイズ | |
| オドメトリ | slip_areas |
オドメトリ(fused とホイール)が動きの 1 + slip 倍を読む床の長方形 |
distance_scale_error、turn_scale_error |
全域のスケール誤差 | |
| カメラ | noise、exposure_jitter、exposure_time |
画素ノイズ、ゆらぐ露出、旋回中の水平ブレ(前後の RGB) |
| IMU | gyro_bias(_walk)、accel_bias(_walk) |
起動時に決まり、その後ゆらぐバイアス。ジャイロ z のバイアスは姿勢も回す |
LiDAR は衝突形状を見るので、invisible と dark は材質ではなくプリムを指定します
(["/World/Room/Glass*"])。オドメトリのランダムなドリフトを増やすには
odometry.fused_noise_* を大きくします。config/degraded.yaml
はほとんどを有効にします:
scripts/run_sim.sh --config config/degraded.yaml --person 0.0 1.0 0.0
python3 /tests/ros_degradation_check.py   # ROS 2 コンテナで: それぞれの効果が出ているか
Isaac Sim のシーン
Isaac Sim のシーンは NVIDIA のアセットサーバーから読み込み、初回以降はローカルのキャッシュを使います。
シーンごとに床の空いた場所に既定のスポーン位置があり、--x、--y、--yaw を省略するとそこに置きます
(room、empty、USD のパスでは 0)。SLAM の map 座標系の原点はスポーン位置です。
--world |
スポーン (x, y, yaw) | 初回読み込み | 起動(キャッシュ後) | 実時間比(カメラあり / --no-cameras) |
|---|---|---|---|---|
office |
0, 0, 1.5708(ロビー、北向き) | 数分 | 22 秒 | 1.2 / 1.9 |
hospital |
0, 0, 0(病棟の南のロビー) | 7 分 | 21 秒 | 1.3 / 2.0 |
warehouse |
−13, 11, 1.5708(ラックの間の通路) | — | 40 秒 | 1.2 / 1.9 |
simple_room |
−2.5, 0, 0(テーブルの横) | 数秒 | 15 秒 | 1.4 / 2.0 |
kitchen_l_shape |
0.1, −0.4, 1.5708(部屋の中央、北のカウンター向き) | 1 分 | 23 秒 | 1.0 / 1.6 |
kitchen_u_shape |
0, −0.3, 1.5708(U 字の内側、奥向き) | 1 分 | 26 秒 | 1.0 / 1.6 |
kitchen_g_shape |
−1.2, 0.7, 0(ペニンシュラの北) | 1.5 分 | 27 秒 | 1.0 / 1.6 |
kitchen_l_island |
1.4, −1.1, 1.5708(アイランドの南東) | 1 分 | 24 秒 | 1.0 / 1.5 |
kitchen_peninsula |
−1.9, 0.5, 0(ペニンシュラの西) | 1 分 | 26 秒 | 1.0 / 1.6 |
初回読み込みでは Isaac Sim のアセットサーバーからシーンを取得します。起動時間は、アセットがキャッシュされた状態で起動してから [kachaka] running が出るまでです。実時間比はシミュレーション時間 / 実時間で、--realtime 0、ロボット静止、RTX 2080 Ti での値です。デフォルトの --realtime 1 では 1 で頭打ちになります。
tests/ros_nav_check.py --world <名前> で、各シーンのルートを SLAM と Nav2 で走らせて確認できます。シーンの注意点:
- 低い家具・細い家具。 LiDAR は床から 10.5 cm の 1 平面だけを測り、Nav2 はそこに見えるものしか知りません。 simple_room のテーブルの脚(高さ 5 cm の板)、hospital の椅子の脚、office の机の脚は小さな点になるか、まったく映りません。 こうした家具は避けるルートにしてください。
- LiDAR の到達距離より長い空間。 10 m 以内で反射のない光線は地図に残らないため、長い廊下やホールの中央は未知領域になります。 NavFn は 8 m ほどの未知領域を越える経路を作れません。遠いゴールはテストのルートのように経由点を挟んでください。
- ドアの段差。 office の y = 12 と y = 24 の出入口には 4〜5 mm の段差があります。ロボットは 6 mm 程度までの段差を越えられます。 車体は剛体なので、前側が乗り上げるときの傾きの上限を後輪キャスターと床の 6 mm のすき間が決めます(車体の箱と床のすき間は 8 mm)。 Preferred Robotics は段差の上限を公表しておらず、段差のない床を推奨しています。
- office のガラス扉は開いた状態で、枠には当たり判定があります。
- warehouse のラックは LiDAR の高さでは脚しか映らないため、コストマップ上は壁ではなく柱の列になり、 Nav2 が棚の下の脚の間を通ろうとすることがあります。テストは 1 本の通路(x = −13)の中だけを走ります。 ラックの北のホール(y > 25)は通路から LiDAR が届かず、近づくまで地図に載りません。
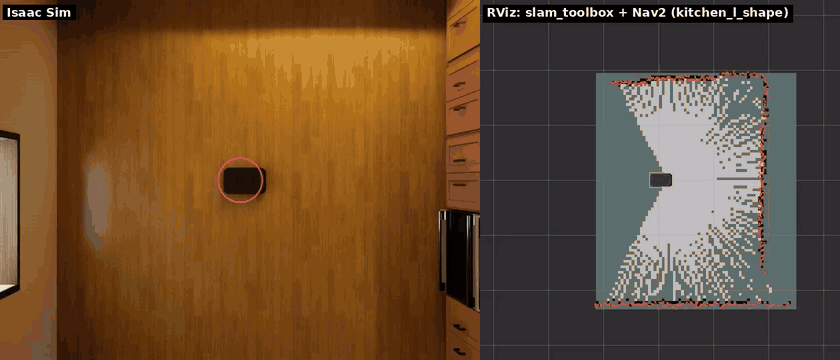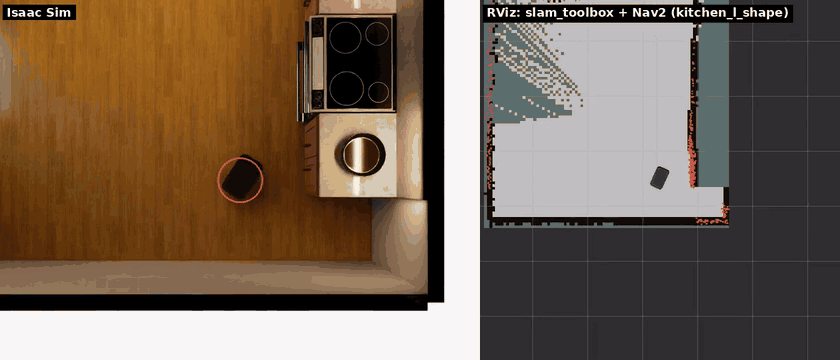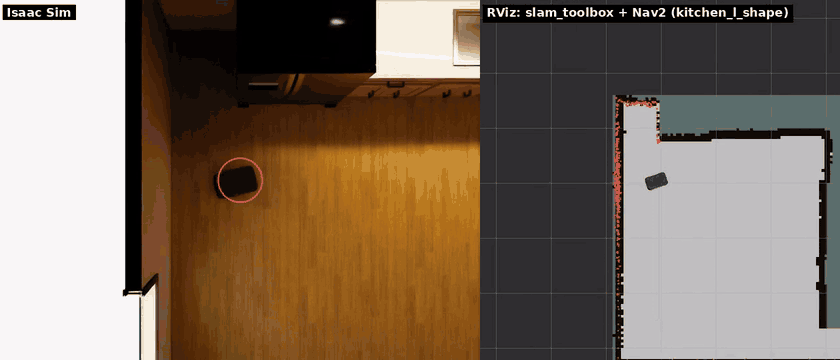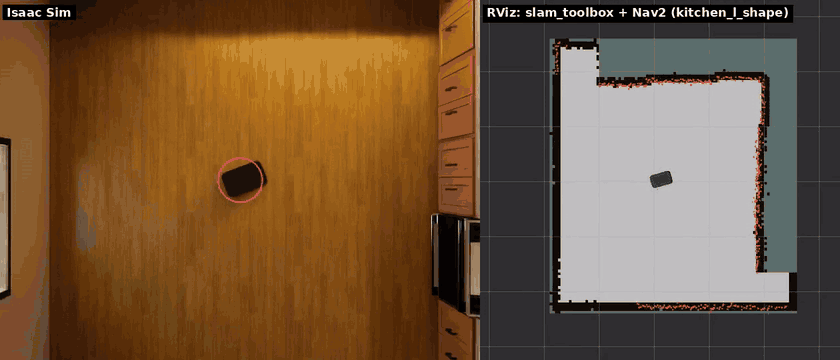
- キッチン(
kitchen_*、Isaac Sim の replicator キッチン)は 4.7〜5.9 × 4.2〜5.2 m の閉じた部屋で、壁沿いにキャビネット・冷蔵庫・コンロがあり、 アイランドやペニンシュラのあるものもあります。LiDAR の平面はキャビネットの台輪のすぐ上、厚さ 18 mm の底板(10〜11.8 cm)に当たるので、 カウンターは壁として映ります。扉・引き出し・家電はジョイント付きの剛体ですが、シミュレータが kinematic にするので、 ロボットがぶつかっても開いたり動いたりしません(動くままだとkitchen_l_islandの冷蔵庫だけで実時間の 3 分の 1 まで遅くなります)。 シーン自身の physics scene は無効にします。
地図からワールドを作る
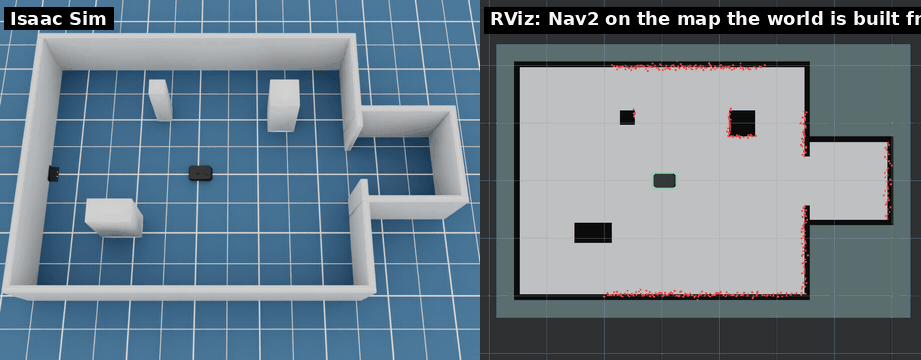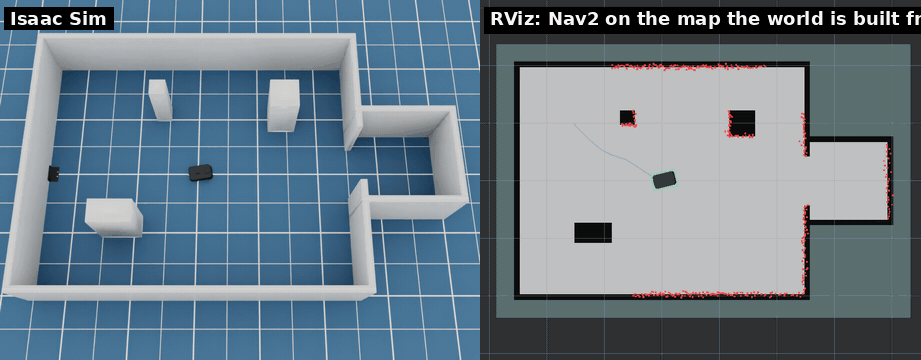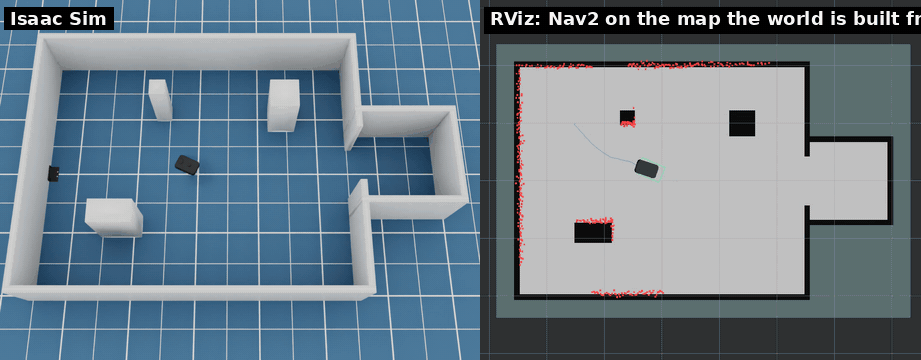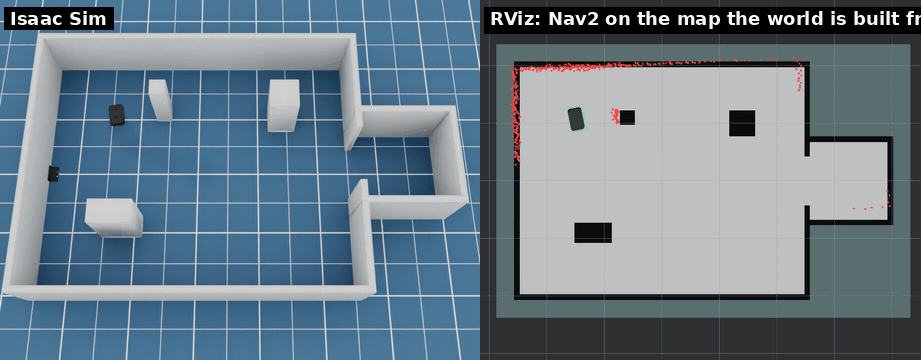
--world map:<パス> は占有格子地図から壁を作ります。実際の現場をすばやく再現したいときに使います。
読める地図は、Nav2 の地図(map_saver_cli の yaml。解像度・原点・しきい値もそのまま使います)、
カチャカの PNG 書き出し、その他の画像(暗い所が障害物、明るい所が空き。--map-resolution で 1 ピクセルあたりの m を指定。
原点は左下の角)です。
scripts/run_sim.sh --world map:maps/site.yaml
scripts/run_sim.sh --world map:floor_plan.png --map-resolution 0.05 --x 2 --y 3
ros2 launch kachaka_sim_bringup navigation.launch.py map:=/maps/site.yaml
- 障害物のセルは高さ
map_world.wall_height(1 m。--map-wall-heightで変更)の壁になります。 セルはできるだけ少ない箱にまとめ、1 つのメッシュとして作ります。空きと未知のセルは床です。 - ワールド座標系は地図の座標系と同じです。地図の原点にスポーンすれば(既定)、同じ地図の
navigation.launch.pyがすぐに自己位置を合わせ、 地図上でクリックしたゴールがそのままワールドの位置になります。別の位置に置くときは--x/--y/--yawを地図の座標で指定します。 スポーン位置が壁の上なら警告を出します。 - 充電器は yaml の
charger_pose(make_maps.pyやシミュレータの地図書き出しが書く値)に置きます。--chargerか--no-chargerを指定すればそちらが優先です。 - すべての障害物が壁と同じ高さになります。地図には机や棚、段差の情報がないためです。箱やドア、人はレイアウトファイルで足してください。
tests/ros_map_world_check.py は地図から作ったワールドを確かめます。AMCL の位置が真値と合うこと、LiDAR の点が地図の壁に乗ること、
充電器が charger_pose にあること、Nav2 がゴールまで何にも触れずに着くことです(smoke_test.sh --nav がエレベータのレイアウトの 1 階の地図で実行します)。