kachaka_isaac_sim
家庭用ロボット カチャカ のシミュレータです。
NVIDIA Isaac Sim 6.1 上で動き、公式 kachaka-api
の ROS 2 ブリッジと同じインターフェースを持ちます。実機向けに書いたコード(/kachaka 以下の topic)を
そのままシミュレータに向けて動かせます。
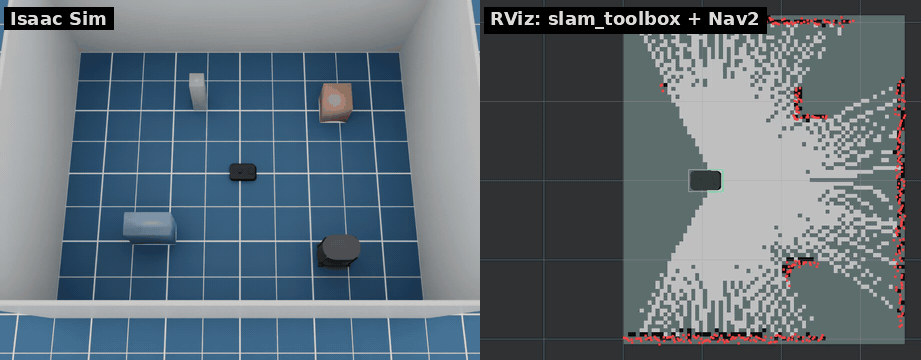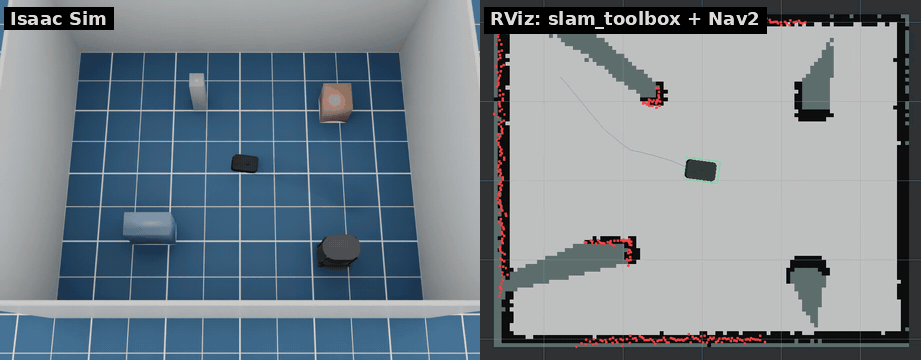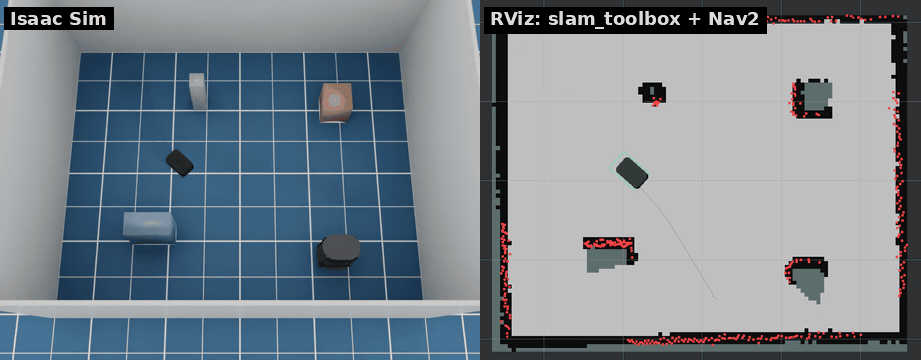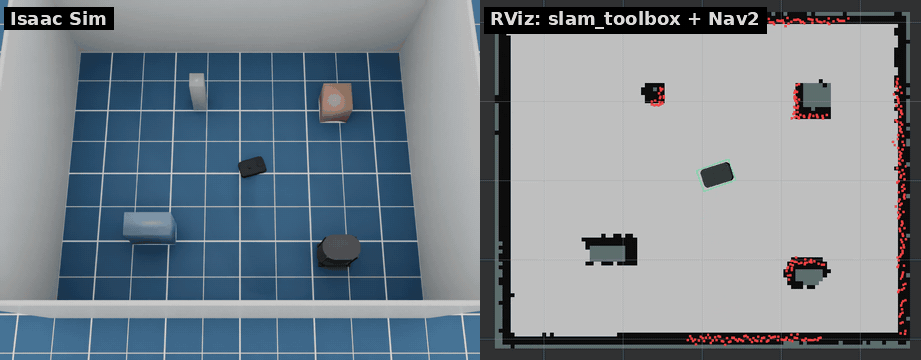
左: Isaac Sim、右: slam_toolbox と Nav2 を表示した RViz(2 倍速)
特徴
- 公式 URDF とメッシュから変換したロボットモデル
- 車輪トルク制限とキャスター付きの差動二輪。手動の cmd_vel は実機ブリッジと同じ 0.3 m/s、自律走行はそれより速い(速度上限)
- センサー: 2D LiDAR、前後の RGB カメラ、ToF 深度カメラ、IMU
- オドメトリ(統合・車輪)、TF、
joint_states、robot_description、バージョンのスタブ - 充電器とバッテリー: 停止中も少しずつ、走行中はより速く、シェルフ運搬中はさらに速く減り、 充電器の上では 80 % までは速く、そこから満充電まではゆっくり充電されます(バッテリー)
- 実機と同じ前方障害物での自動停止。teleop・Nav2・kachaka-api のどこからの指令でも、障害物の手前で 前進を止めます。スマホアプリと同じく OFF にできます
- 前後のトーチライト。実機と同じく kachaka-api で点灯します
- 前方カメラでの物体検出(人・シェルフ・充電器)。シーンの正解データから作ります
- 段差センサー: 段差で停止して一時停止します(実機と同じエラー 21051/21052)。
本体の衝突は回数を数えて publish します。
--dropで床に穴を開けられます - topic 名・メッセージ型・QoS は実機ブリッジと同じ
- ワールド: カチャカシェルフを置いた壁付きの部屋、または Isaac Sim のシーン(office、hospital、warehouse、5 種類のキッチン) レイアウトファイルで充電器・シェルフ・ロケーション・人・箱・壁・ドアを配置(ランダム配置も可)。 人と箱は経由点を巡回・範囲内を歩き回り・現れたり消えたりもできます
- シナリオランナー: Nav2 と kachaka-api のシナリオをヘッドレスでまとめて実行し、成功・時間・走行距離・衝突・ 障害物との最小距離・リカバリー回数を CSV/JSON で出力(シナリオランナー)
- カチャカ向けに設定済みの slam_toolbox・Nav2・RViz・teleop を入れた Docker イメージ。 カチャカには後方の距離センサーがないので、Nav2 は後退しない設定です
- 実機ブリッジの全コマンドに対応した
kachaka_command/execute(Nav2 ベース): MOVE_TO_POSE、 MOVE_TO_LOCATION、RETURN_HOME、SPEAK(テキストのみ)、カチャカシェルフのコマンド (DOCK_SHELF、UNDOCK_SHELF、MOVE_SHELF、RETURN_SHELF)、移動コマンド(MOVE_FORWARD、 ROTATE_IN_PLACE など)。goal_poseと自動充電にも対応 - ポート 26400 で kachaka-api の gRPC API を全 RPC 提供。
公式の Python クライアント(
KachakaApiClient)が実機なしで使えます - Web ダッシュボード(既定では起動しない): 地図上のロボット・シェルフ・充電器、ロボットの状態、 コマンド送信ボタン。kachaka-api だけを使うので実機のカチャカにもつながります
動作環境
- Ubuntu 24.04、x86_64
- Isaac Sim 6.1 が対応する NVIDIA RTX GPU とドライバ(RTX 2080 Ti、ドライバ 595 で確認)
- uv、Docker(Compose 付き)、git、約 40 GB の空きディスク
クイックスタート
手順だけを短くまとめたものです。各手順の説明、うまくいったときに見えるもの、うまくいかないときの対処ははじめににあります。
# 1. Isaac Sim 6.1 を .venv にインストール(ダウンロードが大きい)
uv sync

# 2. 公式のカチャカモデルを取得してロボットの USD を作る
uv run python scripts/fetch_assets.py
uv run python scripts/build_usd.py

# 3. シミュレータを起動(GUI。ウィンドウなしなら --headless)
scripts/run_sim.sh
scripts/run_sim.sh は OMNI_KIT_ACCEPT_EULA=YES を設定します。実行すると
NVIDIA Isaac Sim のライセンス
に同意したことになります。初回はシェーダのコンパイルで数分かかります。
別のターミナルで、ROS 2 のツールを Docker で動かします。
docker compose -f docker/compose.yaml build
xhost +local:            # コンテナから RViz のウィンドウを開けるようにする

# キーボードで操縦
docker compose -f docker/compose.yaml run --rm teleop

# slam_toolbox で地図を作る(NAV=true で RViz から Nav2 のゴールも送れる)
NAV=true docker compose -f docker/compose.yaml up slam

# 地図を保存し、その地図でナビゲーション
docker compose -f docker/compose.yaml run --rm shell \
    ros2 run nav2_map_server map_saver_cli -f /maps/map
docker compose -f docker/compose.yaml up navigation
コンテナはホストネットワークを使うので、同じマシンのシミュレータを DDS のディスカバリで見つけます。
RViz の色
| 色 | 表示 | トピック |
|---|---|---|
| 赤い点 | LiDAR のスキャン | /kachaka/lidar/scan |
| 青い線 | Nav2 のグローバルプラン | /plan |
| 緑の枠 | ロボットのフットプリント | /local_costmap/published_footprint |
| 濃い灰色 / 青 | シェルフ / 牽引中のシェルフ | /shelf_markers |
| オレンジの円柱 / 茶色の箱 | 動く人 / 箱(ロボット待ちの間は赤)、緑の矢印は速度 | /mover_markers |
| 紫 / 黄色 / 薄い灰色のパネル | ドア 閉 / 開閉中 / 開 | /door_markers |
| 床の薄いオレンジの長方形 | 自動ドアのセンサ範囲 | /door_markers |
コストマップ(既定では非表示)は RViz の costmap 配色です。
ドキュメント
プロジェクトサイト https://atinfinity.github.io/kachaka_isaac_sim/ja/ でも読めます。これらのページから
Zensical で作っています(python3 scripts/build_site.py)。
- はじめに: インストール、最初の地図、Nav2 のゴール、kachaka-api、うまくいかないとき
- ロボットの機能: コマンド、前方障害物での停止、トーチライト、リセット、充電器とバッテリー、シェルフ、速度上限、物体検出、段差と衝突
- ワールドとレイアウト: ドア、エレベーター、レイアウトファイル、動く人と箱
- 複数ロボット: 1 つのワールドに複数台のカチャカ、共通の地図で各台の Nav2
- シナリオランナー: Nav2 と kachaka-api のシナリオを指標付きでまとめて実行
- シミュレータのオプション: コマンドラインオプション、センサーの劣化、Isaac Sim のシーン、地図からワールドを作る
- ROS 2 インターフェース: トピック、サービス、アクション
- kachaka-api(gRPC): gRPC API、asyncio 版クライアント、地図、Web ダッシュボード、デモノートブック
- 性能
- テスト
- 設計メモ(英語)
ライセンス
Apache License 2.0。LICENSE と NOTICE を参照してください。 カチャカの開発元である Preferred Robotics, Inc. とは関係のない非公式プロジェクトです。
ロボットモデルは pf-robotics/kachaka-api(Apache-2.0)、
シェルフのモデルは GAI-313/kachaka_shelf_description(MIT)
のものです。どちらも scripts/fetch_assets.py でダウンロードし、このリポジトリには含めていません。