章15: 実機で搬送・アクション・可視化(delivery / perform_action / dashboard)
← 前章: 実機でバッテリと自動充電 | 目次 | 次章: 実機特有のトラブルと復帰 →
対応する第1部: 章8搬送とワークセル / 章9フリートアクション / 章10可視化とダッシュボード
狙い
- delivery・perform_action・ダッシュボードは、実機でもほぼそのままであることを確かめる(差分が薄い3章をまとめて扱う)
- 実機で初めて効果音が鳴るのを聞く
- 実機のダッシュボードを
USE_SIM_TIME=falseで立てる
simとの違い
| sim(章8・9・10) | 実機(この章) | |
|---|---|---|
| deliveryのワークセル | mock(toio_dispenser / toio_ingestor) |
同じmock。実機でも荷物は載らない |
| perform_actionのLED | Gazebo上で色づく | 本物のキューブが光る |
| perform_actionの効果音 | ログに出るだけ | 鳴る |
| RViz | 同じ | 同じ(マゼンタの実位置がposeトピック由来になるだけ) |
| ダッシュボードのコンテナ | USE_SIM_TIME=true |
USE_SIM_TIME=false |
server_uri 付き起動 |
端末Aを起動し直す | 端末2だけ起動し直す(端末1はそのまま) |
動かす・観察する
1. delivery(章8の読み替え)
pickupを patrol_A、dropoffをA3の patrol_D から patrol_B へ:
ros2 run rmf_demos_tasks dispatch_delivery -p patrol_A -ph toio_dispenser \
  -d patrol_B -dh toio_ingestor
/dispenser_requests と /ingestor_requests の流れは章8とまったく同じ。ワークセルはmockなので、実機でもロボットはpickup地点で3秒待つだけ。「荷役はロボットでなくワークセルの仕事」という分担が、実機でも変わらないことを確認する。
2. perform_action ── LEDと効果音(章9の読み替え)
ros2 run rmf_demos_tasks dispatch_action -s patrol_A -a delivery_pickup
ros2 run rmf_demos_tasks dispatch_action -s patrol_B -a delivery_dropoff
- 頂点に着くと本物のキューブのLEDがpickup=緑 / dropoff=青 に光り、3秒保持
- 同時に効果音が鳴る。simでは
playing sound effect ...とログに出るだけだった指令が、実機ではtoio_ros2経由でキューブに届く
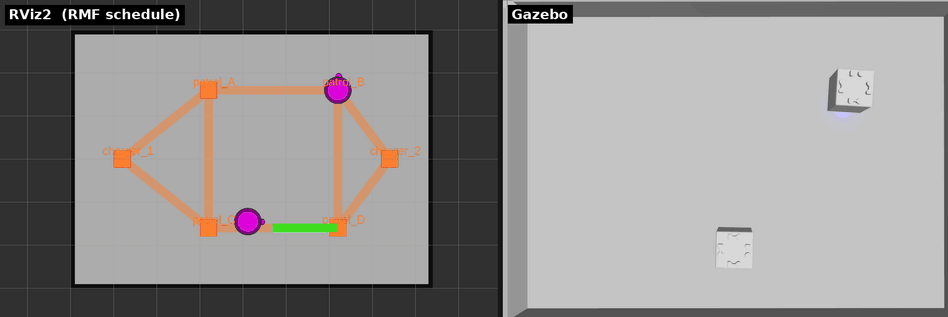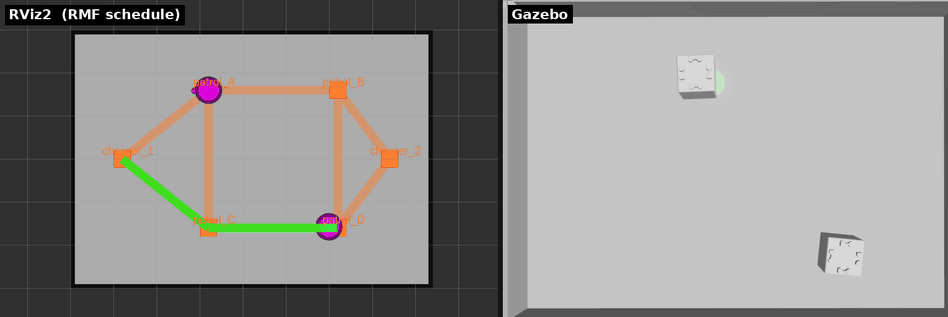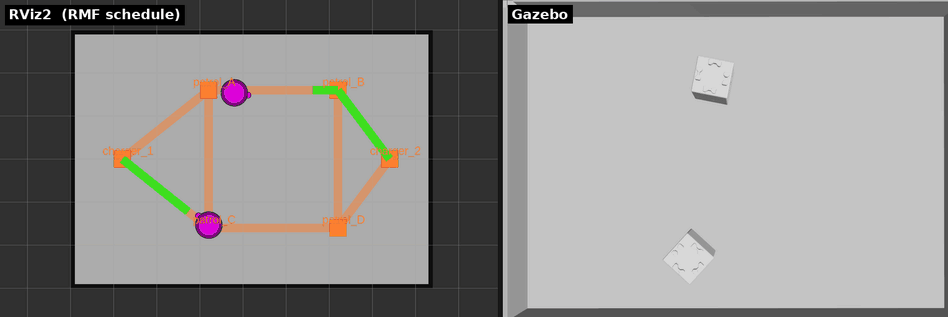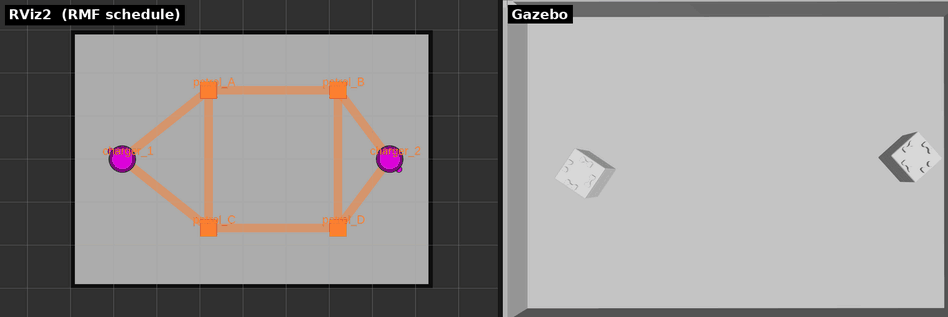 第1部の動画を流用。LEDが緑・青に変わる部分が、実機では目の前のキューブで起きる。
章9のYAMLカスタマイズ(色・音・保持時間)は、フリートアダプタ側の設定なので端末2だけ再起動すれば反映される。
3. RViz(章10と同じ)
マーカーの読み方は章10のとおり。実機で見ておきたいのは:
- マゼンタ(実位置)が、マットの上のキューブの位置と合っているか。ずれていればキューブの初期配置か、マットの向きを疑う
- 方向転換のたびにキューブが一瞬止まるので、緑の予約経路に対して実位置が遅れたり追いついたりする。章10で「teal/黄の円が跳ねて見える」理由として説明した現象が、実機ではキューブ自体の動きとして見える
4. rmf-webダッシュボード(章10の読み替え)
章10の手順で、コンテナ起動時の環境変数と、起動し直す端末が変わる:
# コンテナ(実機なので USE_SIM_TIME=false)
cd ~/dev_ws/src/toio_rmf_bringup/docker
USE_SIM_TIME=false docker compose up -d

# 端末2だけ server_uri 付きで起動し直す(端末1の実機ブリッジはそのまま)
ros2 launch toio_rmf_bringup toio_rmf.launch.py mat:=a4 \
  server_uri:=ws://localhost:8000/_internal
http://localhost:3000 のRobotsタブで、Batteryが100%固定でないことを 確認する ── 章10のスクリーンショットで「simの制約」と注釈した部分が、実機では本物の値になる。
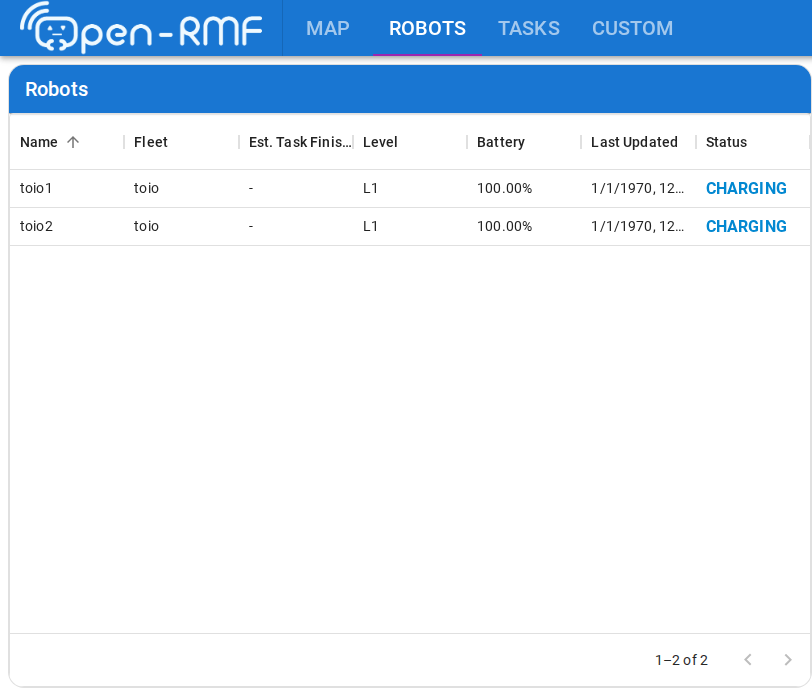 第1部のスクリーンショットを流用。実機ではBattery列が章14で見た実測値になる。
理解する
ワークセルもperform_actionも、実機でも「RMF側の話」のまま。ロボット層③を差し替えてもdispenser / ingestorとの会話やperform_actionの流れは一切変わらず、変わるのはLED指令・効果音指令の行き先が本物になることだけ。もう一つ、この章で3回出てきた「端末2だけ再起動」を意識しておく。RMF側の設定変更は端末2だけ、キューブ側(BLE接続)は端末1だけ ── これを分けて考えられると、実機のデバッグが速くなる。
確認課題
- deliveryを投げ、
/dispenser_requestsがpickup到達時に飛ぶのをechoで確認する。章8と出力が同じであることを見る。 - perform_actionの効果音IDをYAMLで変え、端末2だけ再起動して音が変わることを確認する(確認後は戻す)。
機能は一通り実機で通った。残るのは、simには無かった実機だけのトラブル。
← 前章: 実機でバッテリと自動充電 | 目次 | 次章: 実機特有のトラブルと復帰 →