章8: 搬送とワークセル(delivery)
← 前章: バッテリと自動充電 | 目次 | 次章: フリートアクション →
狙い
- 「移動」だけでないdelivery(荷物をpickup地点で受け取りdropoff地点で降ろす搬送)タスクを扱う
- RMFのdeliveryでは荷役をロボットではなくワークセル(dispenser / ingestor)が担う、という役割分担を理解する
- タスクが「フェーズの列」でできていることを、移動と荷役の組み合わせで見る
Note
Ubuntu 24.04 + aptのOpen-RMF(本チュートリアルの前提環境)ではdeliveryはそのまま動く。macOS/RoboStackでソースビルドしたRMFでの既知問題は章末の補足を参照。
ワークセルという登場人物
これまでロボットは自分で移動していた。deliveryでは「荷物を積む/降ろす」動作が要るが、RMFではその荷役をロボットではなくワークセルという別ノードが担当する:
- dispenser(払い出し機): pickup地点で荷物をロボットに載せる係
- ingestor(受け入れ機): dropoff地点で荷物を受け取る係
フリート(ロボット)の仕事はwaypoint間の移動だけ。着いたらワークセルに「荷役して」と要求を投げ、ワークセルが「完了」を返したら次へ進む。
toioのマットに実際に運べる物は無いので、toio_rmf.launch.py がmockワークセル(toio_dispenser / toio_ingestor)を起動する。要求に対して一定時間後に「完了」を返すだけで、実際には何も運ばない。これは章2で ros2 node list に出ていたノード。
動かす
pickupを patrol_A(処理はdispenser)、dropoffを patrol_D(処理はingestor)とする:
ros2 run rmf_demos_tasks dispatch_delivery -p patrol_A -ph toio_dispenser \
  -d patrol_D -dh toio_ingestor --use_sim_time
| 引数 | 意味 |
|---|---|
-p / -d |
pickup / dropoffのwaypoint名 |
-ph / -dh |
それを処理するワークセル名(この環境では toio_dispenser / toio_ingestor 固定) |
-pp / -dp |
荷物の指定 sku,数量(省略可。mockは中身を見ない) |
観察する
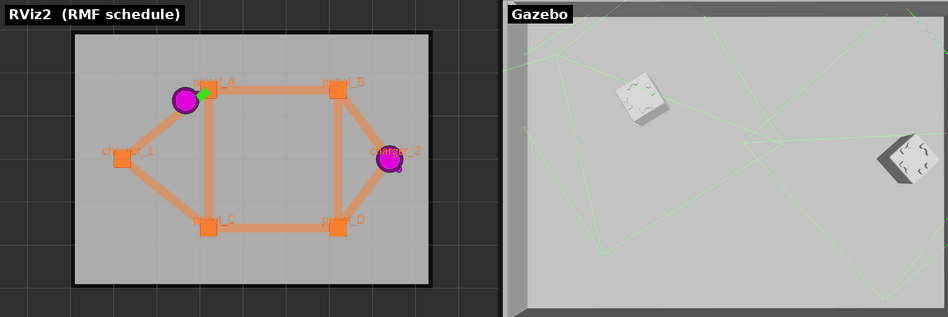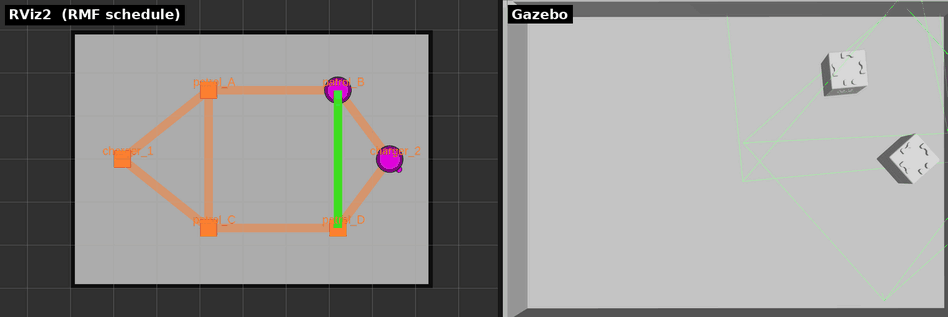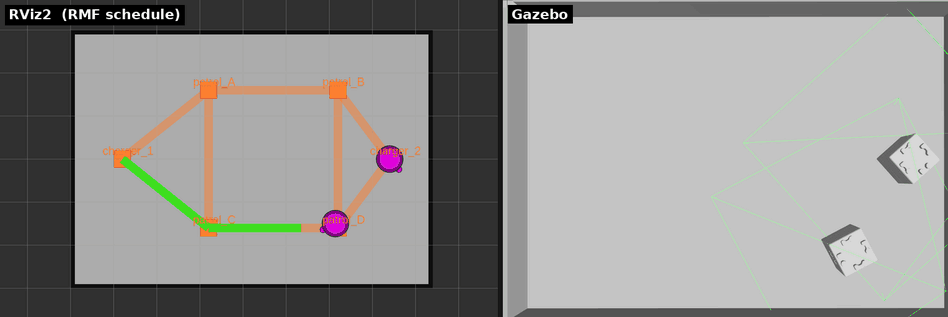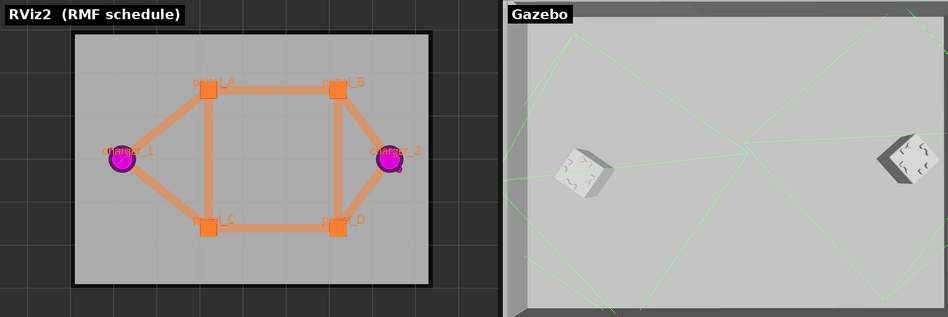 落札したロボットがpickup(
patrol_A)→ dropoff(patrol_D)へ移動する様子を2つのビューで並べたもの。左がRViz2(RMFスケジュール可視化)、右がtoio_gazebo。各地点でワークセルの処理を待つ間、頂点上で停止して見える。
タスクは移動→荷役→移動→荷役の順で進む:
- ロボットが
patrol_A(pickup)へ移動 toio_dispenserへDispenserRequest を送る。ワークセルが既定3秒待って完了を返す間、ロボットは頂点上で停止して見えるpatrol_D(dropoff)へ移動toio_ingestorへIngestorRequest、完了でTaskStateがcompleted
ワークセルとのやりとりを覗くには:
ros2 topic echo /dispenser_requests # 別端末で。pickup到達時に要求が飛ぶ
荷役の待ち時間は mock_workcells.py --handle-seconds(既定3秒)。詳しいシーケンス図はdocs/TASKS.mdのdeliveryタスクにある。
注意: 標準のdeliveryではキューブのLED・効果音は出ない。pickup / dropoffはワークセル側で完結し、フリートのアクション(delivery_pickup / delivery_dropoff)は呼ばれない。キューブ側で「荷役してる感」を出したい場合は次章のperform_actionを使う。
理解する
deliveryでは、タスクが「移動フェーズ → 荷役フェーズ → 移動フェーズ → 荷役フェーズ」と積まれていて、フェーズの列という構造が最もはっきり見える。肝は役割分担で、ロボットは移動だけ、荷役は DispenserRequest / IngestorRequest という専用トピックでワークセルに頼む。つまりフリートアダプタは移動をNav2へ、荷役をワークセルへ、と別々の相手に指示を出している。この分離のおかげで、実際の倉庫では「アームを持つ払い出し機」「ベルトコンベアの受け入れ口」などロボットとは別のハードにワークセルを割り当てられる。
確認課題
- deliveryを投げ、ロボットがpickup地点で約3秒停止してからdropoffへ向かうことを観察する。この停止がDispenserRequestの処理時間。
/dispenser_requestsと/ingestor_requestsをechoし、pickup到達時とdropoff到達時にそれぞれ要求が飛ぶことを確認する。「移動」と「荷役」で指示の宛先が違うことを見る。- 同じpickup/dropoffをgo_to_place 2本(
patrol_Aへ行って、patrol_Dへ行く)で代用したときと比べ、deliveryが余分に何をしているか(つまり荷役フェーズ)を言葉にする。
補足: 環境による既知問題(Ubuntuでは無関係)
Ubuntu 24.04 + aptのOpen-RMFではdeliveryはそのまま動く。このリポジトリでの実測(toio_gazebo, A3)では、入札 → 落札 → patrol_A(dispenserでpickup)→ patrol_D(ingestorでdropoff)→ チャージャー帰還まで、fleet_adapterがクラッシュせず完走した。
一方、macOS/RoboStackでソースビルドしたRMFには既知の問題がある(#20)。delivery開始時にfleet_adapterが異常終了するもので、原因は rmf_task_sequence が扱う std::optional<nlohmann::json> のABI不整合 ── ライブラリ間でnlohmannのコンパイル定義(JSON_DIAGNOSTICS 等)が食い違っている。一貫ビルドされたapt debでは再現しない。
← 前章: バッテリと自動充電 | 目次 | 次章: フリートアクション →