章0: 環境構築とスモークテスト
← 目次 | 次章: Open-RMFとは(概要と用語) →
狙い
- toioフリートのOpen-RMF環境を
~/dev_wsに構築する - シミュレーションを起動し、2台のキューブがpatrolを完走して充電に帰るまで見届ける(以降の章の土台になる「動く環境」を確保する)
すでに構築済みで、toio_rmf.launch.py が起動できる人はこの章を飛ばしてよい。
動かす
1. ワークスペースを構築する
環境構築はスクリプトで自動化されている。詳細な内訳とハマりどころはdocs/SETUP.mdにあるので、ここでは最短経路だけ示す。
gh repo clone atinfinity/toio_rmf_bringup /tmp/toio_rmf_bringup
bash /tmp/toio_rmf_bringup/scripts/setup_environment.sh   # シミュレーションのみ
スクリプトは冪等(何度実行してもよい)。Open-RMF一式のapt導入、toio側パッケージのclone、rosdep、colcon buildまでを行う。
このチュートリアルはシミュレーションだけで章10まで進むので、
--with-demos/--with-toio-pyは不要。実機の準備は第2部の章11で行う。
2. RVizの可視化パッチ(推奨)
RMFの可視化ノードはマーカー寸法に0.1mの下限があり、そのままではtoioの小さなマット(A4で0.30×0.20m)で表示が破綻する。走行など機能面には影響しない。ただしこのチュートリアルはRVizで内部状態を観察するので、当てておくと後がラク。手順はdocs/SETUP.mdの「rmf_visualizationパッチ」を参照。
3. スモークテスト(2端末)
端末A ── 環境全体を起動する。以降どの章でもこの端末は起動しっぱなしにする:
source /opt/ros/jazzy/setup.bash
source ~/dev_ws/install/setup.bash
ros2 launch toio_rmf_bringup toio_rmf.launch.py mat:=a3 run_sim:=true use_sim_time:=true
Gazebo、Nav2×2台、RMFコア、フリートアダプタ、RVizが立ち上がる。RVizにA3マットのnavグラフと2台のキューブ(toio1 / toio2)が見えれば成功。
端末B ── タスクを1本投入する:
source /opt/ros/jazzy/setup.bash
source ~/dev_ws/install/setup.bash
ros2 run rmf_demos_tasks dispatch_patrol -p patrol_A patrol_D -n 2 --use_sim_time
観察する
起動直後の様子(左: Gazebo、右: RViz)。A3マット上に2台のキューブが乗り、RVizには同じマットのnavグラフ(頂点とレーン)と2台の位置が描かれる。
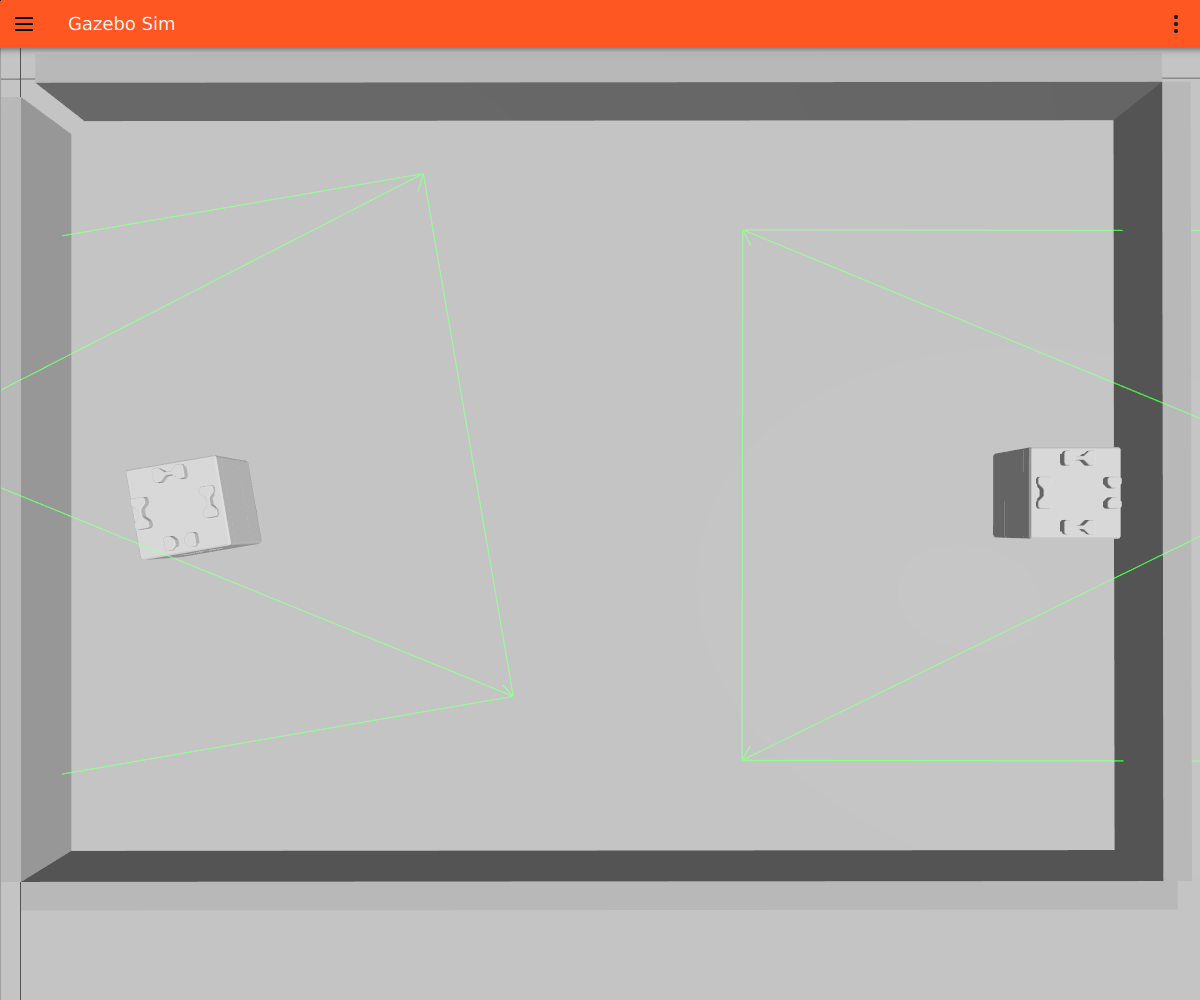 Gazebo ── A3マット(グレー)の上に
toio1 / toio2 の2台。緑の線はGazeboが光源(各ロボットのLEDランプなど)の位置を示す表示で、センサーではない(toioにレーザースキャンはない)。
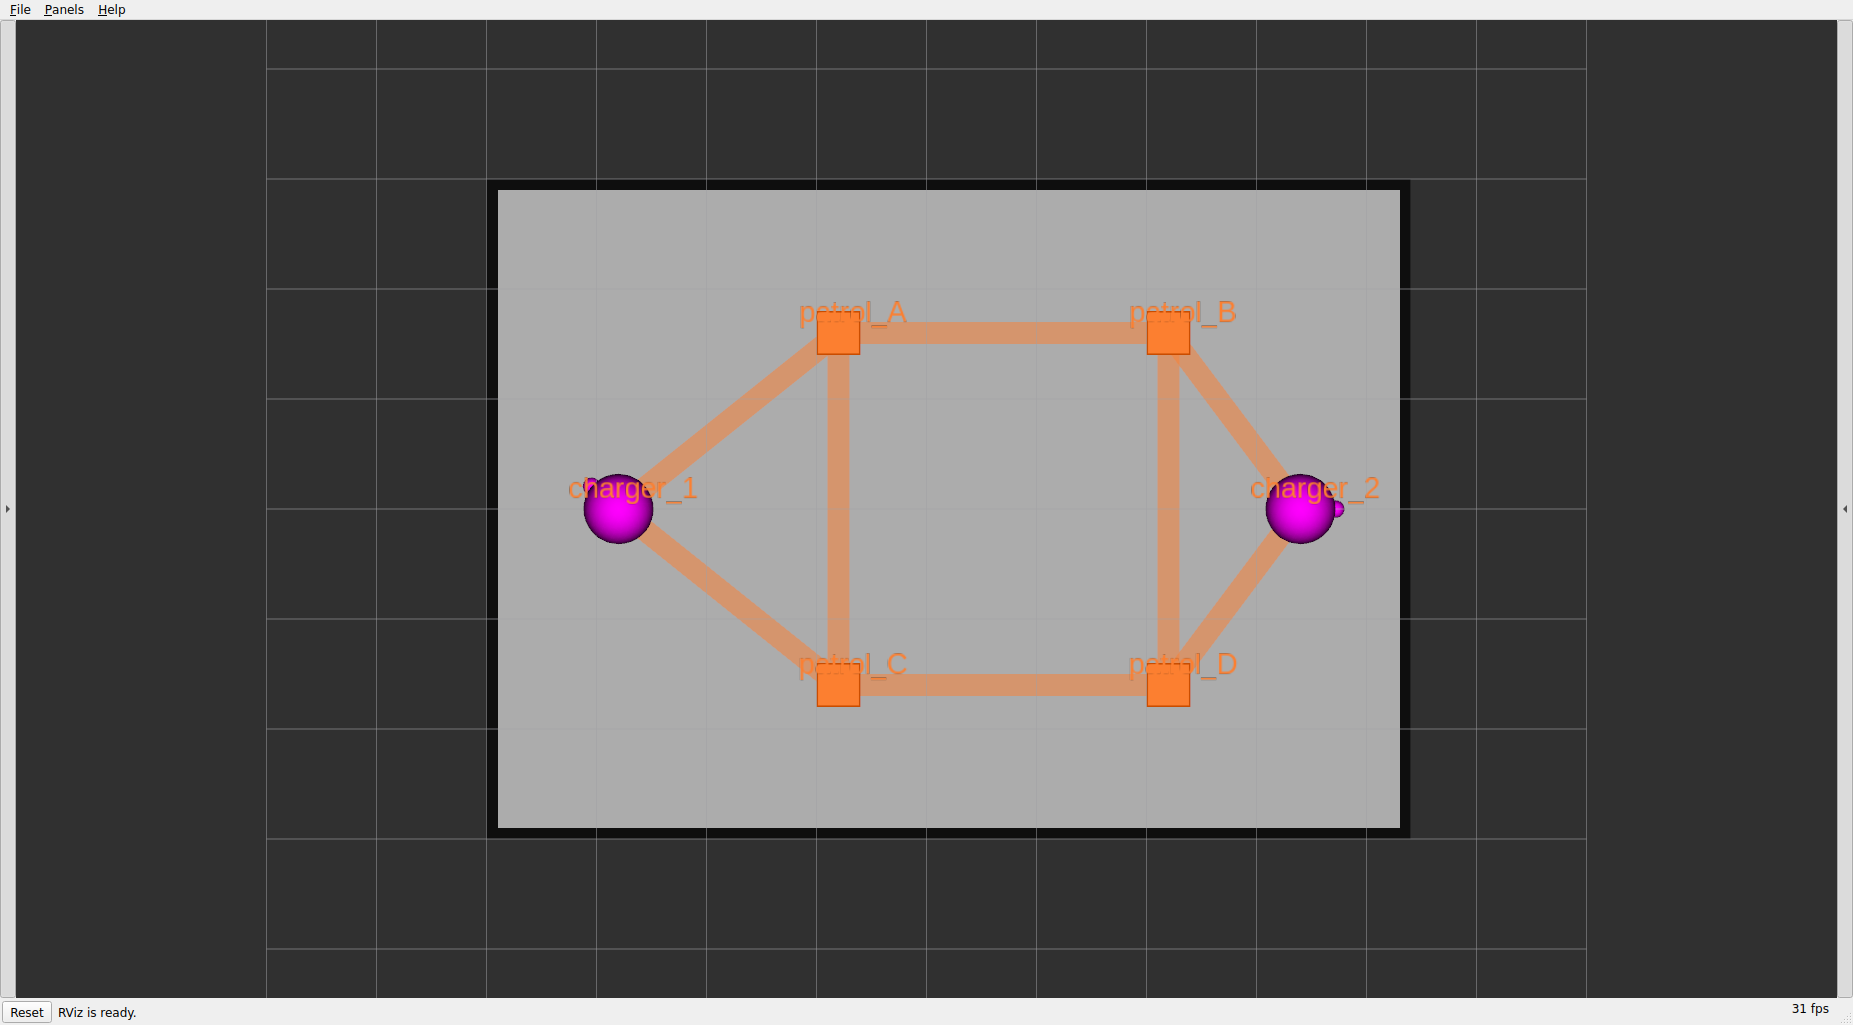 RViz(真上視点) ── 6頂点(
charger_1/2・patrol_A/B/C/D)と全レーンの格子が描かれ、2台のロボット(マゼンタの球)がそれぞれのチャージャー上にいる。
マーカーの意味(マゼンタの球・オレンジの正方形・緑の帯など)は章10「マーカーの読み方」に色付きの一覧がある。
- どちらか1台が
patrol_A→patrol_Dを2周し、終わると自分のチャージャー(charger_1/charger_2)へ帰還して停止する - 端末Aのログに、
rmf_task_dispatcherがタスクを受け付け、フリートが入札し、落札するまでの流れが表示される(中身は次章以降で読む)
これがこの環境の「正常な1周」。以降の章はこの1周を分解して、各段階で何が起きているかを見ていく。
理解する
起動時の主な引数は3つだけ覚えておけばよい:
| 引数 | このチュートリアルでの値 | 意味 |
|---|---|---|
mat |
a3(一部 a4) |
使うマット。navグラフとワールドが切り替わる |
run_sim |
true |
toio_gazeboシミュレーションも起動する |
use_sim_time |
true |
シミュレーション時刻(/clock)を使う |
run_sim と use_sim_time の両方を true にするのがシミュレーションの合図。片方だけだと時刻がずれてタスクが進まない。全引数はREADMEの「主な引数」にある。
確認課題
- 端末Bで
ros2 node listを実行し、/toio1//toio2名前空間のNav2ノード群と、RMF側のノードが見えることを確認する(中身は章2で読む)。 - スモークテストのpatrolが完走し、2台とも自分のチャージャーに戻ったか。戻らない場合は端末Aのログにエラーが出ていないか確認する。
Tip
/fleet_states にロボットが出てこない・入札で no bids になる・2回目の起動から動かなくなった、などコマンドは正しいのに引っかかるときはTROUBLESHOOTING.mdを参照。多くは前回起動のプロセス残存と共有メモリの掃除で直る。
← 目次 | 次章: Open-RMFとは(概要と用語) →