章9: フリートアクション(perform_action)
← 前章: 搬送とワークセル | 目次 | 次章: 可視化とダッシュボード →
狙い
- フリートが独自に宣言するカスタム動作(フリートアクション)を単独で実行する
- 前章のdeliveryが「ワークセル任せでキューブは演技しない」だったのに対し、こちらはキューブ自身にLEDと効果音で動作を表現させる方法
- フリート設定(YAML)を編集して、ロボットの振る舞いを変える体験をする
フリートアクションとは
RMFには、標準タスク(patrol / delivery / charge)では表せないフリート独自の動作を宣言する仕組みがある。フリートアダプタが「うちのロボットは○○ができます」と申告し、perform_action タスクでそれを名指しで実行する。
toioフリートが宣言しているのは2つ:
delivery_pickup… pickup動作の演出delivery_dropoff… dropoff動作の演出
キューブには搬送機構が無いので、形だけの実装になっている。その場で3秒保持し、LED(pickup=緑 / dropoff=青)と効果音で「何をしているか」を見せるだけだ。delivery(章8)がワークセル側で完結してキューブが無反応なのに対し、これはキューブ側の演出にあたる。
動かす
指定した頂点へ移動し、そこでフリートアクションを実行する:
ros2 run rmf_demos_tasks dispatch_action -s patrol_A -a delivery_pickup --use_sim_time
| 引数 | 意味 |
|---|---|
-s |
アクションを実行するwaypoint名 |
-a |
アクション名(delivery_pickup / delivery_dropoff) |
dropoff側も試す:
ros2 run rmf_demos_tasks dispatch_action -s patrol_D -a delivery_dropoff --use_sim_time
観察する
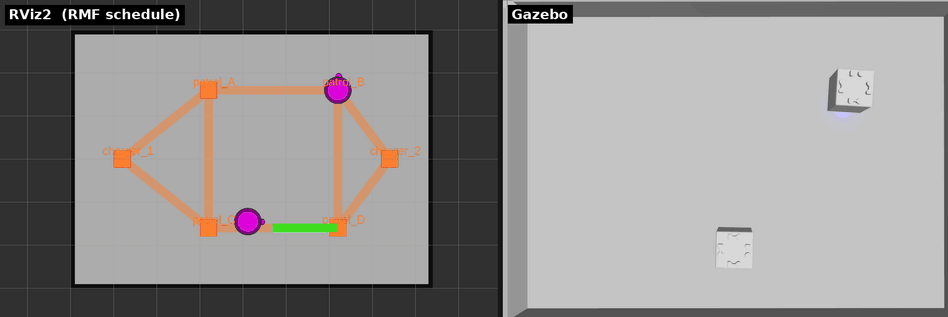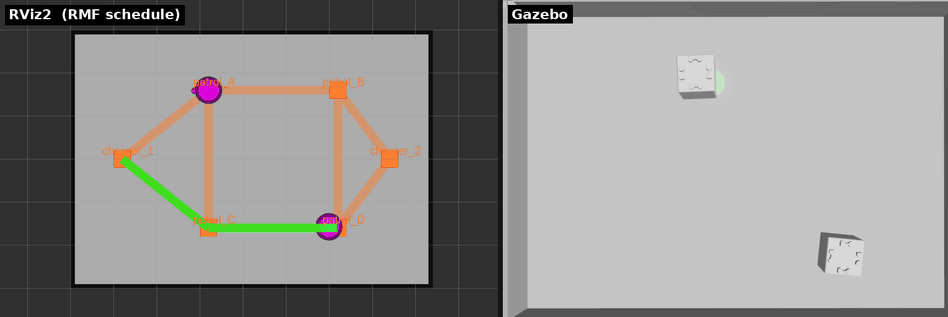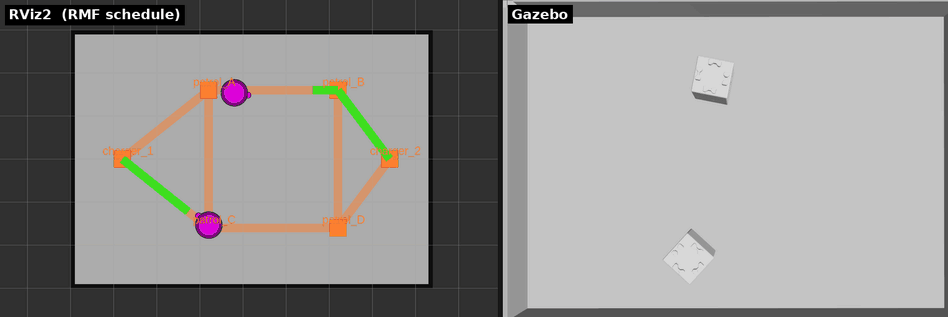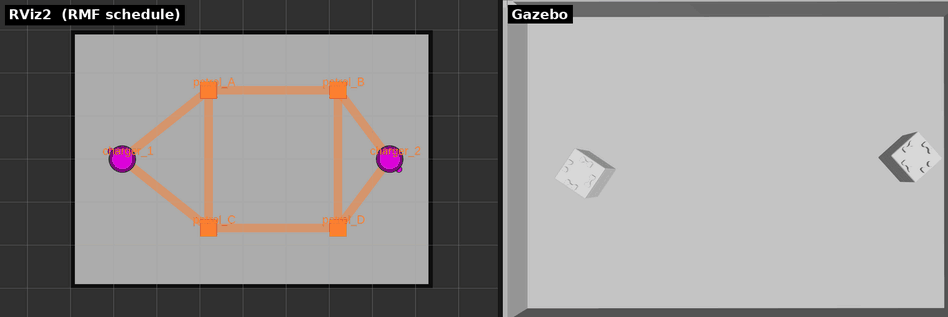 指定頂点へ移動して
perform_action を実行する様子。右のGazeboで、pickup時にキューブのLEDが緑、dropoff時に青へ色づくのが見える(その間3秒保持)。左のRViz2では各ロボットが対象waypoint上で停止する。
- ロボットが指定頂点へ移動し、そこで3秒保持する
- LEDが色づく(pickup=緑 / dropoff=青)。toio_gazeboの
ToioLedSystemがフリートアダプタのLED指令を反映するため、上のGIFのとおりシミュレーションでも色は見える - 効果音はsimでは鳴らない。
toio_soundノードが効果音ID付きの指令を出し、ログにplaying sound effect ...と出るところまでは動くが、音そのものは実機でしか鳴らない ── この差が第2部で実機に移る動機のひとつ(章15) rmf_task_dispatcherのログで、perform_actionタスクがアクション名付きで実行される様子が読める
カスタマイズする(YAML編集)
保持時間・色・効果音は、フリート設定 toio_fleet_adapter/config/toio_fleet_config_<mat>.yaml の toio.actions セクションで変えられる。編集後は端末Aを起動し直すと反映される。delivery_pickup の保持時間を長くする、LEDの色を変える、などを1つ試して、dispatch_action で挙動が変わることを確認する。章7の recharge_threshold と同じく、フリートの振る舞いは設定ファイルで決まっているという感覚がここでも強まる。
どのキー(保持秒・色・効果音)がどれに対応するかは、実ファイルの
toio.actionsを開いて確かめること。このチュートリアルはコマンド操作を主眼にしているため、YAMLの全キーはファイル側に委ねる。
理解する
delivery(章8)とperform_action(本章)は「荷役の見せ方」が逆で、前者は荷役がワークセルの仕事(キューブは移動して待つだけ)、後者は荷役の演出がキューブの仕事。実運用では本物の荷役(ワークセル)とロボットの演出を組み合わせることになるが、学習としてはこの2つを分けて理解しておくと混乱しない。フリートアクションは標準タスクで足りない動作をフリート側で定義してRMFに載せる拡張ポイントで、toioでは「LEDと音」という無害な例だが、実機ロボットなら「アームで掴む」「扉を開ける」などをここに実装する。章7と本章で設定ファイルを2回いじったとおり、フリートの人格(いつ充電するか、どう荷役を演出するか)はコードでなくYAMLに書かれている。
確認課題
delivery_pickupとdelivery_dropoffを両方投げ、頂点での3秒保持を観察する(実機なら色と音の違いも)。toio_fleet_config_<mat>.yamlのtoio.actionsを1箇所編集(例:保持時間を延ばす)し、端末Aを再起動して反映されることを確認する。- delivery(章8)とperform_action(本章)で、「荷役をするのは誰か」の違いを一文で説明する。
← 前章: 搬送とワークセル | 目次 | 次章: 可視化とダッシュボード →