章14: 実機でバッテリと自動充電(ChargeBattery / Dock)
← 前章: 実機で入札と交通調停 | 目次 | 次章: 実機で搬送・アクション・可視化 →
対応する第1部: 章7バッテリと自動充電
狙い
- 実機では
battery_percentが本当に減る(10%刻み)ことを見る - 残量が閾値を下回り、ChargeBatteryが自動で発火してチャージャーへ帰るところを実機で見届ける ── 実機編の山場
- チャージャー到着の最終区間を担うDockイベントを理解する
- キャンセル → 再投入 を実機でやる
この章は時間がかかる。残量を20%まで落とすには、充電済みのキューブで1時間以上の走行が要る(25分で90% → 70%という実測からの推定)。先に章15〜17を済ませ、この章は時間のあるときに戻ってくるのでもよい。章12・13では残量が十分ある状態で進めているので、ここで初めて「減らす」。
simとの違い
| sim(章7) | 実機(この章) | |
|---|---|---|
battery_percent |
100%固定(publish_battery:=true で疑似放電) |
/toioN/toio/battery_state の実測。10%刻みで離散的に下がる |
| ChargeBatteryの発火 | 疑似バッテリを有効にしないと起きない | 残量が20%以下で発火(toio_rmf_bringup#50) |
| 減り方の目安 | battery_discharge_rate で自由 |
実測で25分の走行で90% → 70%ほど |
| チャージャー到着 | Nav2の結果だけで完了 | Dockイベントでキューブ内蔵走行が精密停止 |
cancel_task |
--use_sim_time を付けない唯一のコマンド |
他と同じく付けない(差が消える) |
動かす・観察する
1. 実測の残量を見る
ros2 topic echo /toio1/toio/battery_state --once   # キューブの生の値
ros2 topic echo /fleet_states --once               # RMFが見ている battery_percent
両者が一致し、100%以外の値(充電直後なら100か90)が出る。これが章7の「simでは100%固定」の裏返し。
2. 残量を落とす
長いpatrolを投げて放置する:
ros2 run rmf_demos_tasks dispatch_patrol -p patrol_A patrol_B -n 50 -F toio -R toio1
10分おきくらいに /fleet_states をechoし、battery_percent が10%刻みで段階的に下がっていくのを記録する。アダプタのログには The current battery percentage is 70.0% ... charging at an average rate of ... のように、残量と消費率の推定が出る ── simでは 0.0 %/hour だったものが、実機では意味のある数字になる。
3. ChargeBatteryの発火を見届ける
残量が20%以下になると、RMFはpatrolの途中でもChargeBatteryを割り込ませ、ロボットは patrol_A/patrol_B を離れてチャージャーへ向かう。章7の状態遷移で言う「実行中 → 充電帰還」が、ここで初めて目に見える。
- 端末2のログにChargeBatteryのタスクが現れる(投げていないのに出る ── 「投げないタスク」の正体)
/fleet_statesのmodeがCHARGINGに変わり、battery_percentが10%刻みで上がり始める- 充電が閾値を超えると、中断していたpatrolに戻る
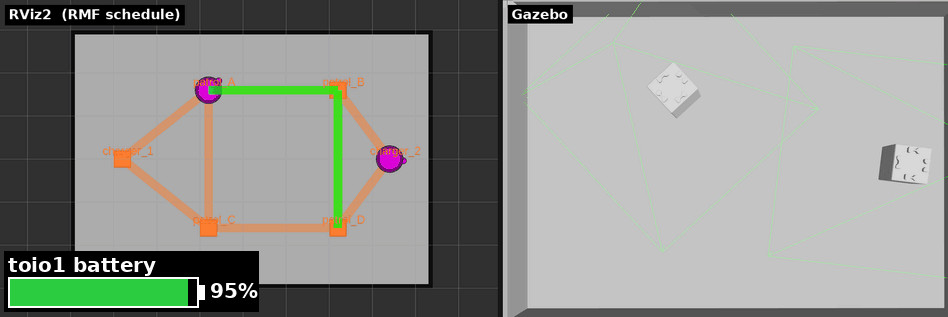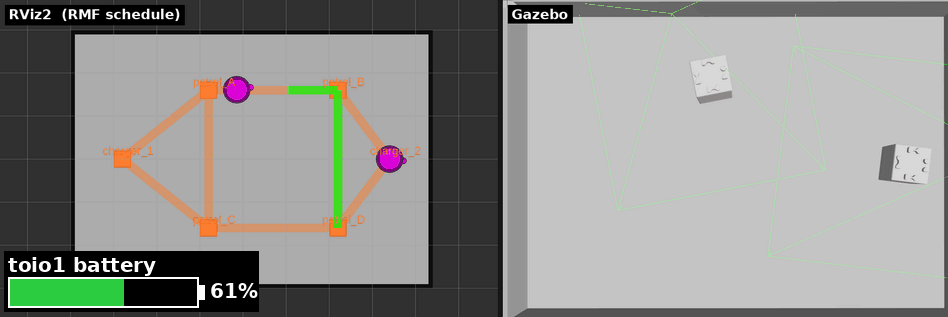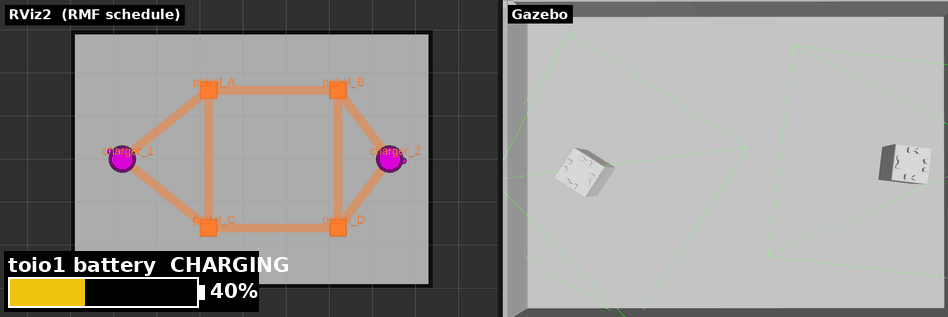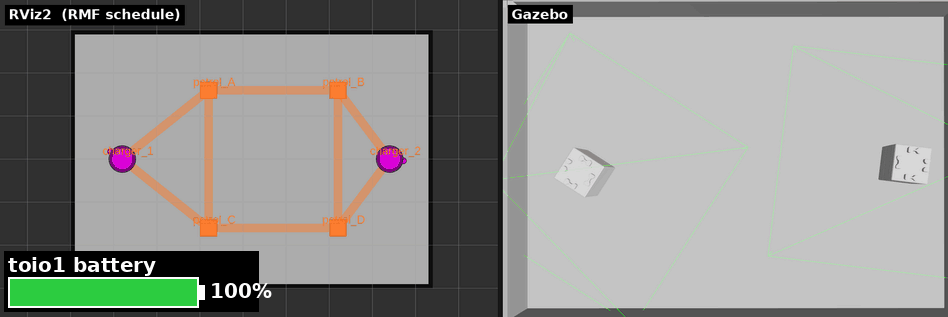 第1部の
publish_battery:=true での動画を流用。実機では左下の残量バーに相当する値が10%刻みで動く。
4. Dockイベント ── 最後の数cmはキューブ自身が走る
チャージャー頂点には dock_name が設定されており、到着の最終区間がDockイベントになる。ここではNav2に任せず、キューブ内蔵のターゲット走行で精密に停止する(toio_fleet_adapter#3)。シミュレーションにはdockサーバが無いため、Nav2の結果だけで完了していた。
帰還時に端末2のログを見ていると、Nav2の NavigateToPose が完了したあとにdockの処理が走り、キューブが最後にわずかに位置を合わせて止まる。チャージャーの上にぴったり乗らないと充電が始まらないので、実機ではこの精密停止が必須になる。
A4でチャージャーをループ上でなく支線の先に置いているのは、通過するだけのロボットが駐機中の相手に突っ込まないため(章11のnavグラフ図)。
5. キャンセルと再投入(章7と同じ)
ros2 run rmf_demos_tasks cancel_task -id <task_id>
章7と同じく、プロンプトに戻らないので Ctrl-C で抜けてよい。取り消したロボットは finishing_request でチャージャーへ帰り、Dockで止まる。そのあと再投入して普通に動けば、キャンセルの一連が実機でも通ったことになる。
finishing_requestやrecharge_thresholdはフリートアダプタ(RMF側)の設定。実機では端末2(RMFコア+アダプタ)を再起動するだけで反映され、端末1の実機ブリッジは触らなくてよい(キューブは繋ぎっぱなしでよい)。
理解する
- ChargeBatteryは「本物の残量」があって初めて意味を持つ。simでは入札の見積にしか効かなかったバッテリが、実機では「いつ休むか」を本当に決める。章7の「投げないタスク」という説明が、ここで実感に変わる。
- 離散値でもRMFは困らない。10%刻みのギザギザな入力でも、閾値との比較と消費率の推定で成り立つ。センサの粗さはアダプタより上には見えない。
- Dockは「ロボット固有の得意技」をRMFに繋ぐ口。Nav2では出せない精度を、キューブ内蔵機能に任せている。章9のperform_actionと同じ発想で、「RMFは何をするかを決め、どうやるかはロボットに任せる」。
確認課題
- 残量の推移を時刻付きで記録し、「10%落ちるのに何分かかったか」を出す。アダプタのログの消費率推定と合っているか。
- ChargeBatteryが発火した瞬間の
/fleet_statesと、端末2のログを保存しておく。章7の状態遷移図のどの矢印に当たるか、自分で対応づける。 - (発展)
recharge_thresholdを上げて端末2だけ再起動し、より早くChargeBatteryが発火することを確認する(確認後は戻す)。端末1を触らずに済む理由を章2の三層で説明できるか。
← 前章: 実機で入札と交通調停 | 目次 | 次章: 実機で搬送・アクション・可視化 →