7. ミニプロジェクト: 障害物を避けてゴールへ
この章で学ぶこと
LiDAR を使って障害物を避けながらゴールへ向かう Jetbot を作る
- 所要時間: 90 分
- 前提: 6 章
- 対象バージョン: Isaac Sim 6.1.0
この章で作る Jetbot の動きです (5 倍速)。LiDAR で箱を見つけ (箱の面の白い線が LiDAR の点)、避けながら緑のゴールへ向かいます。
課題の説明
5 章では、Jetbot の位置と向きを見ながら目標地点へ向かわせました。ただし、途中に障害物があると、そのままぶつかってしまいます。6 章では、LiDAR で周囲の物体までの距離を測りました。
この章では、この 2 つを組み合わせて、次のような Jetbot を作ります。
- スタート (原点) から、3 m 先のゴールへ向かう
- 途中にある 3 つの箱を、LiDAR で見つけて避ける
- 60 秒以内にゴール (半径 0.1 m の円) に着けば成功
サンプルコードは examples/07_mini_project/lidar_obstacle_avoidance.py の 1 本です。5 章と 6 章のコードを組み合わせて作っているので、新しい API はほとんど出てきません。この章の中心は、LiDAR の距離から、どちらへ進むかを決める考え方 です。
ロボットの位置について
このサンプルでは、5 章と同じく Jetbot の位置と向きをシミュレータから直接読み取っています (ゴールの方向を求めるため)。実際のロボットでは、車輪の回転やセンサから自分の位置を推定する必要があります。障害物は、シミュレータの情報ではなく LiDAR だけで見つけます。
シーンの準備
シーンは、6 章までと同じく地面・ライト・Jetbot・LiDAR に、障害物の箱とゴールの目印を加えたものです。
# 障害物: (x, y, 一辺の長さ) [m]
OBSTACLES = [
    (1.0, 0.0, 0.3),
    (1.9, 0.45, 0.3),
    (2.1, -0.4, 0.3),
]

orange = PreviewSurfaceMaterial("/World/Materials/orange")
orange.set_input_values("diffuseColor", [1.0, 0.5, 0.1])
for i, (ox, oy, size) in enumerate(OBSTACLES):
    path = f"/World/Obstacles/Box{i}"
    box = Cube(path, positions=[ox, oy, size / 2], sizes=size)
    box.apply_visual_materials(orange)
    GeomPrim(path, apply_collision_apis=True)  # 衝突判定だけ付ける (剛体にしないので動かない)
- 箱は 1 辺 0.3 m のオレンジ色の立方体です。1 つ目はスタートとゴールを結ぶ線の真上 (x = 1.0 m) にあるので、まっすぐ進むとぶつかります
GeomPrim(..., apply_collision_apis=True)で、箱に衝突判定を付けます。剛体 (4 章) にはしないので、Jetbot がぶつかっても箱は動きません- ゴールの目印は、半径 0.1 m・厚さ 1 cm の緑の円柱 (
Cylinder) です。見た目だけで、衝突判定はありません
Jetbot と LiDAR の作り方は 5 章・6 章と同じです。LiDAR は、6 章と同じく nearRangeM と minDistBetweenEchosM を変えて、近い物体も測れるようにしています (6 章: 近い物体も測れるように設定を変える)。
--livestream を付けて実行したときは、スタートからゴールまでが画面に収まるように、ビューポートのカメラを斜め上に置きます。
ViewportManager.set_camera_view("/OmniverseKit_Persp", eye=[1.5, -2.2, 2.0], target=[1.5, 0.0, 0.0])
eye がカメラの位置、target がカメラが向く点です。冒頭の動画は、この視点で撮ったものです。
障害物回避のロジック
考え方
毎ステップ、次の手順で進む方向を決めます。
- ゴールの方向 (ロボットから見た角度) を求める
- 前方 -90〜+90 度の 候補の方向 (5 度おき、37 本) のそれぞれについて、ロボットの幅の 通路 が十分先まで空いているかを調べる
- 空いている方向のうち、ゴールの方向に一番近いものへ向かう
- 空いている方向が 1 つもなければ、その場で、空いている側 (左右のうち物体が遠い側) へ回転する
flowchart TD
    A[LiDAR の点を取得] --> B[ゴールの方向を求める]
    B --> C[候補の方向ごとに<br>通路が空いているか調べる]
    C --> D{空いている方向が<br>ある?}
    D -- ある --> E[ゴールの方向に一番近い<br>空いている方向へ進む]
    D -- ない --> F[空いている側へ<br>その場で回転する]
「その方向にまっすぐ線を引いて、線の上に物体があるか」だけを調べると、線の脇にある物体に車体がぶつかってしまいます。そこで、線ではなく、Jetbot の幅に余裕を足した 幅 0.3 m の通路 の中に物体があるかを調べます。
通路の中の一番近い点を求める
LiDAR の点は、6 章の LidarScan.points() で、ロボットから見た座標 (x = 前、y = 左) にしておきます。点を「通路に沿った距離 (along)」と「通路の中心からのずれ (across)」に分けると、通路の中にあるかどうかを簡単に判定できます。
def corridor_distance(points: np.ndarray, direction_deg: float) -> float:
    """direction_deg の方向に伸ばした通路 (幅 CORRIDOR_WIDTH) の中で、一番近い点までの距離。

    points はロボットから見た点の座標 (x = 前, y = 左)。通路に点がなければ無限大を返す。
    """
    if len(points) == 0:
        return math.inf
    angle = math.radians(direction_deg)
    along = points[:, 0] * math.cos(angle) + points[:, 1] * math.sin(angle)  # 通路に沿った距離
    across = -points[:, 0] * math.sin(angle) + points[:, 1] * math.cos(
        angle
    )  # 通路の中心からのずれ
    inside = (along > 0) & (np.abs(across) < CORRIDOR_WIDTH / 2)
    return float(along[inside].min()) if inside.any() else math.inf
along と across は、点の座標を direction_deg だけ回転させた座標です。along > 0 (前方にある) かつ |across| < 幅の半分 (通路の中にある) の点のうち、一番近いものまでの距離を返します。
進む方向を選ぶ
通路が SAFE_DISTANCE (0.5 m) より先まで空いている候補を集め、その中からゴールの方向に一番近いものを選びます。
def choose_direction(
    points: np.ndarray, goal_angle_deg: float, goal_distance: float
) -> float | None:
    """空いている方向のうち、ゴールの方向に一番近いものを返す。なければ None。"""
    free = [
        c
        for c in CANDIDATES
        # ゴールが SAFE_DISTANCE より近いときは、ゴールまで空いていれば十分
        if corridor_distance(points, c) > min(SAFE_DISTANCE, goal_distance)
    ]
    if not free:
        return None
    return min(free, key=lambda c: abs(c - goal_angle_deg))
速度を決める
選んだ方向から、直進速度と旋回速度を決めます。旋回速度は、5 章と同じ比例制御 (向きのずれ × K_ANGULAR) です。直進速度は、次の 3 つで落とします。
- 正面の通路の物体が近いほど遅くする (
STOP_DISTANCE= 0.15 m 以下で止まる) - ゴールが近いほど遅くする
- 選んだ方向が真横に近いほど遅くする (
cos(error)。向きを変えてから進む)
    error = math.radians(direction)
    angular_speed = max(-MAX_ANGULAR_SPEED, min(MAX_ANGULAR_SPEED, K_ANGULAR * error))
    # 正面の物体が近いほど、またゴールが近いほど速度を落とす
    front = corridor_distance(points, 0.0)
    slow_down = min(1.0, max(0.0, (front - STOP_DISTANCE) / (SAFE_DISTANCE - STOP_DISTANCE)))
    linear_speed = min(MAX_LINEAR_SPEED, 0.5 * goal_distance) * slow_down
    linear_speed *= max(0.0, math.cos(error))
    state = "ゴールへ" if abs(direction - goal_angle) <= CANDIDATE_STEP else "回避"
選んだ方向がゴールの方向とほぼ同じなら「ゴールへ」、違えば「回避」と表示します。
パラメータ
動きを調整するパラメータは、ファイルの先頭にまとめてあります。
| 名前 | 値 | 意味 |
|---|---|---|
GOAL_TOLERANCE |
0.1 m | ゴールにこの距離まで近づいたら到着 |
MAX_LINEAR_SPEED |
0.2 m/s | 直進速度の上限 |
MAX_ANGULAR_SPEED |
1.5 rad/s | 旋回速度の上限 |
K_ANGULAR |
2.0 | 向きのずれに対する比例ゲイン |
SAFE_DISTANCE |
0.5 m | 通路がこの距離より先まで空いていれば「空いている」 |
STOP_DISTANCE |
0.15 m | 正面の通路の物体がこれより近ければ前に進まない |
CORRIDOR_WIDTH |
0.3 m | 通路の幅 (Jetbot の幅 約 0.15 m + 左右の余裕) |
CANDIDATE_STEP |
5 度 | 候補の方向の間隔 |
メインループ
メインループでは、毎ステップ LiDAR のデータを LidarScan に入れ、Jetbot の位置と向きを読み、指令を計算して車輪に送ります。
    # LiDAR のデータがそろうまで (最初の 0.5 秒) は動かない
    if now < 0.5:
        continue

    linear_speed, angular_speed, state = compute_command(scan, x, y, yaw)
    jetbot.apply_wheel_actions(controller.forward([linear_speed, angular_speed]))
LiDAR は回転しながら測るので、一周分のデータがそろうまで少し時間がかかります。そこで、最初の 0.5 秒は動かずに待ちます。
動かしてみる
ヘッドレスで実行する
次のコマンドで実行します。走った経路の図は、ホストの ~/docker/isaac-sim/data/output/07_mini_project/trajectory.png に保存されます (保存先については 6 章: センサデータを保存する を参照)。
docker compose -f docker/compose.yml run --rm --no-deps --entrypoint /isaac-sim/python.sh isaac-sim \
  /workspace/examples/07_mini_project/lidar_obstacle_avoidance.py \
  --output /isaac-sim/.local/share/ov/data/output/07_mini_project
1 秒ごとに、位置・状態・正面の通路の距離が表示されます。
[mini_project] ゴール: (3.00, 0.00)
t =  1.0 秒  位置 = ( 0.10, -0.00)  状態 = ゴールへ  正面の通路の距離 = 0.76 m
t =  2.0 秒  位置 = ( 0.32, -0.00)  状態 = ゴールへ  正面の通路の距離 = 0.54 m
t =  3.0 秒  位置 = ( 0.46, -0.01)  状態 = 回避  正面の通路の距離 = 0.39 m
t =  4.0 秒  位置 = ( 0.53, -0.01)  状態 = 回避  正面の通路の距離 = 0.31 m
(中略)
t = 11.0 秒  位置 = ( 0.61, -0.03)  状態 = 回避  正面の通路の距離 = 0.20 m
t = 12.0 秒  位置 = ( 0.62, -0.06)  状態 = 回避  正面の通路の距離 = inf m
t = 13.0 秒  位置 = ( 0.72, -0.25)  状態 = 回避  正面の通路の距離 = inf m
t = 14.0 秒  位置 = ( 0.89, -0.34)  状態 = 回避  正面の通路の距離 = 1.05 m
t = 15.0 秒  位置 = ( 1.11, -0.33)  状態 = ゴールへ  正面の通路の距離 = 0.85 m
(中略)
t = 17.0 秒  位置 = ( 1.53, -0.27)  状態 = 回避  正面の通路の距離 = 0.42 m
t = 18.0 秒  位置 = ( 1.66, -0.20)  状態 = 回避  正面の通路の距離 = inf m
(中略)
t = 25.0 秒  位置 = ( 2.90,  0.00)  状態 = ゴールへ  正面の通路の距離 = inf m
[mini_project] 結果: 到着 (25.1 秒)
[mini_project] 障害物に一番近づいた距離: 0.16 m
[mini_project] 経路の図を保存しました: /isaac-sim/.local/share/ov/data/output/07_mini_project/trajectory.png
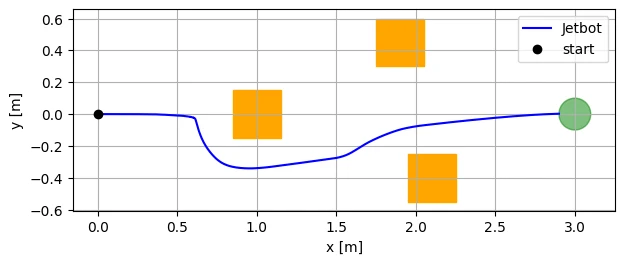
- 3 秒あたりで 1 つ目の箱が通路に入り、「回避」に変わります
- 12 秒あたりで右に向きを変え、1 つ目の箱の右側を抜けます
- 17 秒あたりで 3 つ目の箱 (右下) を避けて左に戻り、その後はゴールへまっすぐ向かいます
- 障害物に一番近づいたときの距離は 0.16 m で、ぶつかっていません
到着までの時間は毎回変わる
同じ設定でも、到着までの時間は実行するたびに変わります。検証環境では、25〜34 秒の範囲でした。
保存された経路の図です。オレンジが箱、緑がゴール、青い線が Jetbot の走った経路です。
ゴールを変えてみる
--goal x y でゴールを変えられます。検証環境では、次のゴールでも到着しました。
| ゴール | 結果 | 経路 |
|---|---|---|
--goal 3.0 0.0 (既定) |
到着 (25〜34 秒) | 1 つ目の箱の右を抜け、3 つ目の箱の左を通る |
--goal 3.0 0.8 |
到着 (16.6〜16.7 秒) | 1 つ目と 2 つ目の箱の左側を回る |
--goal 2.5 -1.0 |
到着 (13.8 秒) | ゴールの方向に箱がないので、ほぼまっすぐ進む |
Web ビューアで見る
--livestream を付けると、Web ビューア (http://localhost:8210) で動きを見られます。接続してから再生 (▶) を押すと走り始めます。冒頭の動画は、この方法で撮ったものです。
docker compose -f docker/compose.yml run --rm --no-deps --entrypoint /isaac-sim/python.sh isaac-sim \
  /workspace/examples/07_mini_project/lidar_obstacle_avoidance.py --livestream \
  --output /isaac-sim/.local/share/ov/data/output/07_mini_project
箱の Jetbot 側の面に、LiDAR の点が白い線として描かれます。走り終わってもスクリプトは終了しないので、ターミナルで Ctrl+C を押して終了します。
改良のアイデア
このサンプルは、障害物回避の考え方を確かめるための最小限のものです。改良できる点はたくさんあります。
左右で迷わないようにする
実行結果の 4〜11 秒のあいだ、Jetbot は 1 つ目の箱の手前でほとんど進んでいません。選んだ方向を 0.25 秒ごとに表示して調べたところ、次のように、左 (+60〜85 度) と右 (-45 度) を行ったり来たりしていました (調べたときの出力を見やすく整えたものです)。
t= 7.23 秒  向き = -16.3 度  ゴールの方向 = 16.8 度  選んだ方向 = -45.0 度
t= 7.48 秒  向き = -17.1 度  ゴールの方向 = 17.6 度  選んだ方向 = 80.0 度
t= 7.73 秒  向き = -16.6 度  ゴールの方向 = 17.1 度  選んだ方向 = -45.0 度
t= 7.98 秒  向き = -17.4 度  ゴールの方向 = 17.9 度  選んだ方向 = 80.0 度
1 つ目の箱はゴールへの線の真上にあるので、左右どちらから回っても、ゴールの方向とのずれがほぼ同じになります。そのため、少し向きが変わるだけで選ぶ方向が入れ替わってしまいます。最終的には、少しずつ右を向いたことで右側に決まり、抜け出しています。
これを防ぐには、一度選んだ側 (左か右か) を、しばらくは変えないようにする方法があります (ヒステリシス と呼びます)。
その他のアイデア
- パラメータを調整する:
SAFE_DISTANCEやCORRIDOR_WIDTHを変えると、障害物との距離の取り方が変わります。速さと安全のバランスを探してみましょう - 行き止まりに強くする: このロジックは、今見えている範囲だけで方向を決めます。コの字形の壁のような行き止まりでは、抜け出せなくなることがあります。地図を作って経路を計画する方法 (A* などの経路計画) が必要になります
- 自分の位置を推定する: このサンプルは、Jetbot の位置をシミュレータから直接読んでいます。車輪の回転から位置を推定する (オドメトリ)、LiDAR の点を地図と照らし合わせる、といった方法に置き換えると、実機に近づきます
- 2D LiDAR で見えない物体: 2D LiDAR は、取り付けた高さ (このサンプルでは車体の上 12 cm) の水平面しか測りません。それより低い物体や、浮いている物体は見えません。カメラ (6 章) の Depth 画像と組み合わせる方法があります
- ROS 2 で書き直す: 同じロジックを ROS 2 のノードとして書くと、実機でも使えるようになります。ROS 2 には、地図作りや経路計画を含むナビゲーションのパッケージ (Nav2) もあります。付録 C: ROS 2 との連携 を参照してください
まとめ
- 5 章の目標地点へ向かう制御と、6 章の LiDAR を組み合わせて、障害物を避けながらゴールへ向かう Jetbot を作った
- 進む方向は、候補の方向ごとに ロボットの幅の通路 が空いているかを調べ、ゴールの方向に一番近い空いている方向を選んで決める
- 直進速度は、正面の物体が近いほど、ゴールが近いほど、向きのずれが大きいほど落とす
- 検証環境では、3 つのゴールすべてに到着し、障害物に一番近づいた距離は 0.16 m だった
- 左右が同じくらい良いときに迷う、行き止まりに弱い、など改良できる点がある
演習
OBSTACLESに箱を追加したり、位置を変えたりして、Jetbot が避けられるかを試してください。避けられない配置は見つかるでしょうか。CORRIDOR_WIDTHを0.15(Jetbot の幅とほぼ同じ) にすると、障害物に一番近づいた距離はどう変わるでしょうか。0.5にするとどうなるでしょうか。- 左右で迷わないようにする で説明したヒステリシスを実装し、1 つ目の箱の手前で迷う時間が短くなるかを確かめてください (ヒント: 前のステップで選んだ方向を覚えておき、反対側の方向は、ゴールの方向とのずれが一定以上小さいときだけ選ぶようにします)。
MAX_LINEAR_SPEEDを0.4に上げて、到着までの時間と、障害物に一番近づいた距離がどう変わるかを確かめてください。