仕組み
英語版が正です。この文書は 2026-09-22 時点の英語版に対応しています。
このツールは Fast DDS 2.6 (ROS 2 Humble)、2.14 (Jazzy)、3.x (Lyrical、Rolling) に対してビルドできます。
API の差分は include/fastdds_transport_viz/fastdds_compat.hpp に閉じ込めてあり、以下の判定ルールは
どれでも同じです。Fast DDS 自身の判断がバージョンで異なるところ (規則 0、
Fast DDS 2.6) は本文でそう書いています。
ros2 topic info -v では transport は分かりません。rmw 層は locator (通信先アドレス) の情報を
公開しないためです。そこで transport_viz は自前の Fast DDS DomainParticipant を作り、
エンドポイントの discovery を観測します。discovery にはリモートの各 writer / reader が
広告している locator (UDPv4、SHM など) と QoS が含まれます。その情報に、Fast DDS が
writer → reader の各ペアをマッチさせ transport を選ぶときのルールを適用します。
判定ルール
- Fast DDS は 2 つを同じ型とみなすか? 判定の仕方は 2 通りあります (#213)。
- 両方のエンドポイントが XTypes の
TypeInformationを広告する場合 - Lyrical 以降の すべての ROS 2 エンドポイントと、TypeObject を持つ Fast DDS 3.x のピア - Fast DDS 3.x は それだけを比べます。complete の型識別子が一致するか、minimal の型識別子が一致すれば同じ型 です。minimal の識別子は型名とアノテーションを含みませんが、メンバーの名前・型・順序と extensibility は含みます。そのため型名 (自身の名前、または入れ子の型の名前) だけが違う 定義同士はマッチし、ペアには理由type-names-differ-same-typeが付きます。fastdds.type_propagation=minimal_bandwidthで作ったピアは minimal の識別子しか広告 しません。どちらの識別子も一致しなければペアはNONEになり、理由type-information-mismatch(型名も違う場合はtype-name-mismatch) が付きます。 - それ以外では Fast DDS は 型名 だけでマッチさせるので、型名が違うエンドポイント同士は
互いに見えません。ペアは
NONEになり、理由type-name-mismatchが付きます。
問題は 2 つの「あいだ」にあるので、エンドポイントもペアも表示されます。加えて、型名が同じで
ROS 2 の type hash (REP-2011) が違う場合はメッセージ定義そのものが違うので、ペアに警告
type-hash-mismatch が付き、ROS 2 の言葉で直し方を示します。Fast DDS 3.x ではこのペアは
上の TypeInformation のルールでも NONE になります (計測したすべてのケースで 2 つの hash は
そろって違っていました)。Fast DDS 2.x は rmw_fastrtps 上で TypeInformation を広告しない
ので (#193)、そこではペアは
以下のルールどおりの transport を保ちます。2.x はペアをマッチさせてその transport でサンプルを
配送し、rmw が subscription のコールバック手前で捨てます。いずれにせよ subscription には
何も届きません
(#85、
#206)。
TypeInformation をまったく広告しないエンドポイント - Fast DDS 2.x のすべてのエンドポイント、
TypeObject を登録しないか fastdds.type_propagation=disabled で動く 3.x アプリケーション、
そして Fast DDS 3.x が TypeInformation を無視する他ベンダーのピア - は型名だけでマッチし、
ツールもその定義を検証できません。定義が違うと、reader の take() は payload 次第でサンプルを
捨てるか、欠けたメンバーをデフォルト値で埋めます。ログも lost/rejected のカウントも残りません。
statistics はデシリアライズより前に記録されるので、--stats でもそのペアは配送済みに見えます
(#210)。
1. そもそも QoS が合うか? Fast DDS は request/offer のポリシーが合う writer と reader しか
マッチさせません: reliability (BEST_EFFORT の writer は RELIABLE の reader に提供できない)、
durability (writer は reader の要求以上を提供する必要がある: VOLATILE < TRANSIENT_LOCAL <
TRANSIENT < PERSISTENT)、deadline (writer の周期が reader の周期を超えてはならない)、
liveliness (種類と lease duration)、ownership (両方 SHARED か両方 EXCLUSIVE)、partition
(共通の名前。パターン可)。合わなければペアは NONE になり、理由 qos-incompatible-<policy> と
警告 qos-incompatible が付きます。transport に関係なくデータは流れません。ROS 2 側では
publisher / subscription の incompatible QoS イベントとして報告される状況です。
2. 同じホストか? Fast DDS は、2 つの participant の GUID プレフィックス先頭 4 バイトが等しい
とき同じホスト上にあるとみなします。この文書ではこの 4 バイトを host id と呼びます。
3. 同じホストで、両エンドポイントが data-sharing (zero-copy) を広告し、domain id に共通部分がある
か少なくとも片方が domain id を広告していない → DATA_SHARING (確信度 likely。
data-sharing.ja.md を参照)。広告された domain id が交わらない場合は次へ。
2 つが別々の /dev/shm を使っていると分かる場合は、代わりに NONE になります
(IPC 名前空間の分断 を参照)。
4. 同じホストで、両方が SHM locator を広告している → SHM。このとき Fast DDS はその participant
間のユーザーデータに共有メモリだけを使います。discovery は引き続き UDP で行われます。
2 つの participant が別々の IPC 名前空間で待ち受けていると分かる場合は、代わりに NONE に
なります (IPC 名前空間の分断 を参照)。
5. それ以外は、reader が広告するネットワーク locator のうち writer も話せる最初の種類
→ UDPv4 / UDPv6 / TCPv4 / TCPv6。
6. 共通の locator が無い → NONE。
publisher だけ、または subscription だけのトピックは - と理由 no-matching-reader /
no-matching-writer で表示されます。
--topic REGEX は名前が一致するトピックを残します。--node REGEX は writer か reader が
完全修飾ノード名 (/ns/name) の一致するノードに属するペアを、そのノードの未接続エンドポイントと
ともに残します。残ったペアの相手側は一致しなくても表示されます。2 つのフィルタは AND です。
不正な正規表現は起動時に拒否されます (終了コード 2)。
ROS 2 の type hash
rmw はメッセージ定義のハッシュ (REP-2011) を、エンドポイントの USER_DATA に
typehash=RIHS01_<64 桁の 16 進>; という形で広告します。transport_viz はこれを discovery
データから読み取ってペアの両側を比較し、JSON の type_hash と web ビューアのエンドポイント
パネルに表示します。広告するのは ROS 2 Jazzy 以降の rmw だけで、ROS 2 Humble のエンドポイントや
ROS 2 ノードでない participant は広告しないため、型名だけで比較されます。したがって Humble では、
同じメッセージパッケージの違うバージョンでビルドされた 2 つのノードは健全に見えます。表に出るのは
ワイヤ上の transport で、それでも subscription には何も届きません。
プロセス内配送 (intra-process)
同じプロセスの writer と reader は、サンプルを transport に載せることがありません。Fast DDS が
domain participant factory の中で直接受け渡すからです (intraprocess_delivery。既定は FULL で、
rmw_fastrtps はこれを変更しません)。これは data-sharing よりも優先されます。
ReaderLocator::start がローカル reader に対して data-sharing フラグを落とすため、writer は共有
ヒストリを埋めるものの、セグメント経由で reader に通知することはありません。
ツールはこのペアを GUID prefix だけから判定します。eProsima の prefix は [0-1] がベンダ ID
01.0f、[2-3] がホストから導かれる値 (ベンダ ID と合わせて規則 2 の 4 バイトの host id)、
[4-5] が pid の下位バイト、[6-7] がプロセス起動時に
std::random_device が 1 度返す値、[8-11] が participant id なので、先頭 8 バイトが一致するのは
同一プロセスのときだけです。これは RTPSDomainImpl::should_intraprocess_between() が比較している
ものそのものです。ペアは locator から予測される transport (別プロセスなら使ったはずのもの。通常は
SHM) をそのまま保ち、理由コード intra-process を持ちます。これはどの実行でも、どの
ディストリビューションでも同じです。--stats 付きでは measured= のセルは none(delivered) や
(unmeasured, delivered) ではなく、通常 none(intra-process) (観測前にその transport でパケットが
流れていれば <transport> (intra-process)) と表示します。パケットが取りこぼされたのではなく、
そもそも 1 つも送られていないからです。両側が data-sharing QoS のペアでは、datasharing-unverified-by-traffic の代わりに
intra-process が付き、DATA_COUNT が 0 でも certain には上がりません。ここでの DATA_COUNT
0 は何も意味しないからです。
予測より計測が優先されます。実際にパケットが計測されたペア (独自の <prefix>、プロセス内配送を
無効にしたビルドなど) では理由コードが外れ、計測どおりに報告されます。--stats への影響は
プロセス内のペア を参照してください。
LATENCY 列、HZ 列、LOSS 列
HZ はペアの reader に 1 秒あたりに届いたサンプル数で、ツールが statistics の HISTORY_LATENCY
(届いたサンプル 1 つにつき 1 サンプル、どの配送経路でも) を観測全体、--watch では直近 5 秒で
数えて求めます。≥120 は reader 側の participant の statistics が途中で一部失われ、値が下限で
あることを示します。ペア行だけにあります。#137 で外した RATE 列
(PUBLICATION_THROUGHPUT を元にしていましたが、これは書き込みごとの payload/間隔であってレートでは
ありません) の代わりで、publish レートではなく届いたレートです。詳しくは
statistics.ja.md
(#143) を参照してください。
--stats を付けると、LATENCY は statistics の HISTORY_LATENCY で、writer の write() から
reader への通知までの時間をペアごとに観測期間の平均と最大で示します (420 µs (max 1.30 ms))。
トピック行には最も遅いペアの平均が出ます。2 台のホストのクロックで測るのでマシン間ではその
ずれが含まれ (平均が負なら latency-clock-skew-suspected を警告)、同一ホストでは正確です。
LOSS は観測期間中のペアの信頼性カウンタの合計です。lost は reader の participant が writer の
participant から reader の unicast locator 宛てのパケットを取りこぼしたと報告した数 (RTPS_LOST、
シーケンス番号の欠落で participant の組ごと。statistics.ja.md を参照。
警告 rtps-packets-lost。reader の participant が publish していなければ - lost)、
resent は writer が再送した DATA の数 (RESENT_DATAS)。どちらも 0 なら 0 です。heartbeat、
gap、acknack、nackfrag は JSON の measured.reliability と web viewer のペアカードに出ます。
statistics が無ければ LATENCY と LOSS は -、HZ は空欄です。--stats 付きでは、ペア行の
measured= は観測中に transport が実際に運んだ量 (SHM 148pkt 7.63 MB。観測前にしか流れて
いなければ SHM (idle)、その間に配送が証明されていれば、欠けているのはパケットではなく statistics の
サンプルなので SHM (unmeasured, delivered)) です。n/a は writer の participant が statistics を
publish していないこと、none はその RTPS_SENT が reader の locator 宛てのパケットを一度も報告せず
配送も証明されていないこと、none(delivered) はそのようなパケット無しに配送が証明されたこと、
none(intra-process) は プロセス内配送 の場合を表します。
--stats 無しではこのセル自体がありません。
理由コード
すべての判定には機械可読な理由コード (same-host-guid、reader-no-shm-locator など) が付き、
必要に応じて ! で始まる警告も付きます。--explain は現在の出力で使われているコードの凡例を
末尾に付け、transport_viz --list-codes は全コードを表示します。transport の後ろの ? は
確信度が certain ではなく likely であることを意味します。
コードは「何が起きたか」を示し、--advise は「何を変えるか」を加えます。すべてのコードには
対処 (環境変数名・XML 要素名・QoS ポリシー名を挙げる 1 文。例: reader-no-shm-locator →
FASTDDS_BUILTIN_TRANSPORTS を外すか reader のプロファイルに SHM transport descriptor を足す、
shm-stale-files → fastdds shm clean) があるか、正常な状態 (same-host-guid)・実測の事実
(measured-shm-traffic)・バグ報告の依頼 (measured-transport-mismatch) を表すコードには
対処がありません。対処は目標の transport に依存しません。ツールは意図する transport を知らないので、
各文はそのコードが何を妨げているかを名指しし、選ぶのは読み手です。--advise はペアごとに
対処のあるコードについて fix <code>: … 行を出し (QoS の対処が最も役立つ NONE のペアにも)、
凡例の各コードの下にも対処を出します。--list-codes / ros2 transport codes は各説明の後に、
--json は reason_code_remedies (reason_code_descriptions と同じキー、対処なしは null) に、
web viewer は説明の下に表示します。説明文自体には対処を含めないので、それぞれ 1 回だけ現れます。
native buffer のコンパニオントピック
Lyrical 以降の rmw_fastrtps_cpp は、上限の無い uint8[] フィールドを持つ型
(std_msgs/msg/UInt8MultiArray、sensor_msgs/msg/Image など) の writer と reader のそれぞれに、同じ
participant 内で <topic>/_buf_cpu 上のコンパニオンを作ります ("native buffers")。トピックのすべての
subscription が native buffer に対応していると、サンプルはコンパニオンだけを通るので、親のペア単体では
DATA サブメッセージもハートビートも配送も見えません。ツールは各コンパニオンを親 (同じ participant、
同じ種別、同じ型、/_buf_cpu を除いたトピック名。候補が複数ある場合は、rmw が親の直後に割り当てる
entity key で見分ける) に結び付け、コンパニオンの statistics カウンタを親のペアに加算します。対象は
配送サンプル数、DATA サブメッセージ、再送、ハートビート、GAP、ACKNACK、NACKFRAG、遅延です。
RTPS_SENT と RTPS_LOST は participant 単位なので、もともと両方を含みます。親のペアには
buffer-companion-folded が付き、判定ルールは変わりません。コンパニオンのトピックは
buffer-companion 付きで自身の値を保ち、そのすべての endpoint が結び付いていれば --all の無い出力
からは除かれます。結び付けられないコンパニオンは buffer-companion-unmatched 付きで表示されたままです。
JSON では結び付いたコンパニオンの endpoint が buffer_parent_guid に親を示します。
rmw_fastrtps_dynamic_cpp はコンパニオンを作らず、Humble と Jazzy ではどの RMW も作りません
(#119)。
判定ロジックは src/fastdds_transport_viz/src/decision.cpp に DDS 依存の無い純粋関数として
実装され、test/test_decision.cpp でテストされています。
サービスとアクション
rmw_fastrtps は ROS 名を 3 種類の DDS 名のいずれかに変換します。トピックは
rt/<topic>、サービスは rq/<service>Request と rr/<service>Reply です。つまり 1 つの
サービスは 2 つの DDS トピックであり、しかも両方が同じ ROS 名に戻るため、これまでの
--all は同じ文字列の行を 2 つ並べていました。アクションは rcl_action が
<action>/_action/ の下に 5 つのメンバー (send_goal、cancel_goal、get_result の 3
サービスと feedback、status の 2 トピック) を作るので、DDS トピック 8 個、
エンドポイント 16 個になります。
--all はこれらをグループごと・クライアントとサーバの組ごとに 1 行へまとめます
(#84)。
TOPIC                                                    TYPE                               PUBS  SUBS  TRANSPORT
SERVICE /add_two_ints  /caller -> /add_two_ints_server   example_interfaces/srv/AddTwoInts  1     1     SHM -> SHM
ACTION /fibonacci  /ftv_act_client -> /ftv_act_server    example_interfaces/action/Fibonacci  3   5     SHM -> SHM
左右は要求と応答ではなく データが流れる向き です。PUBS はサーバへ向かうメンバーの
ペア数、SUBS は戻ってくるメンバーのペア数で、これがアクションを 1 行に収められる理由です
(feedback と status は 3 つの応答と同じくクライアント側へ戻ります)。完全なサービスは
1/1、完全なアクションは 3/5 と読めるので、欠けているグループはひと目で分かります。
行のキーはノードではなく participant です。サービスのエンドポイントは
ros_discovery_info に現れずノード名を持たないため、名前が分からない側は participant
プレフィックスを表示します。1 つのサービスを呼ぶクライアントごとに行が分かれ、ペアを持たない
エンドポイントにも片側だけの行 (- -> /talker、0/0) が出るので、誰も呼んでいない
パラメータサービスも消えずに残ります。TYPE はメンバーの型から _Request / _Response
を取り除いたもので、アクションの型は send_goal、get_result、feedback だけから決めます
(cancel_goal と status はどのアクションでも共通の action_msgs 型だからです)。
トランスポート、レイテンシ、ロス、理由コードはトピックのペアと同じようにメンバー分を
集約し、-v では各ペアがどのメンバーのものかを表示します。
ACTION と判定するのは 名前と型の両方 が一致したときだけです。アクション名は最後の
/_action/ より前のすべて、接尾辞は 5 つのメンバーのいずれか、そして存在するメンバーが
すべて rcl_action が付けるはずの型 (<pkg>::action::dds_::<Action>_SendGoal_*、
action_msgs::srv::dds_::CancelGoal_*、action_msgs::msg::dds_::GoalStatusArray_ など) を
広告していて、少なくとも 1 つが ::action:: 型であり、::action:: 型のメンバーがすべて
同じアクション型を名乗ることが条件です。/_action/ は
予約されていません。/fibonacci2/_action/send_goal という普通のサービスを作れますし、
feedback / status という普通のトピックの組には ros2 action list 自身がだまされます。
そのため型の検査に落ちたグループはアクションを名乗らず、SERVICE または普通のトピックに
戻ります。<node>/_service_event はグループに入れません。これは既定表示に現れる rt/
トピックであり、グループに畳むと既定表示の行が消えてしまうためです。
--json では topics[] の各要素が kind (topic、service、action、other)、
group (所属する ROS 名。普通のトピックは "")、direction (to_server、to_client、
"") を持ちます。生の rq/ / rr/ トピックは文書に残るので、行がまとまるのは表だけで
JSON は何も失いません。これらのキーが無い時代の文書は読み込み時に DDS 名から再分類するため、
diff でも同じようにグループ化されます。
ノード名とツール自身の痕跡
ROS のノード名は rclcpp のグラフ API (エンドポイント GID → ノード) で解決するため、ツールは
隠しノード _transport_viz_<pid> を登録します。ツール自身のエンドポイントは出力から除外されます。
discovery の観測は別の生の Fast DDS participant で行い、rmw 自身の discovery リスナには触れません。
グラフ API は ros_discovery_info を読みます。各ノードの rmw はここにノード名とエンドポイント GID を
publish します。rclcpp の participant は SHM を広告するため、ツールと同じ host id で別の IPC 名前空間に
いるノードはこのサンプルを自分の /dev/shm に書き込み、rclcpp は rmw の
_NODE_NAMESPACE_UNKNOWN_/_NODE_NAME_UNKNOWN_ を返します。そこで生の participant も
ros_discovery_info を自分で読みます。その reader は統計の reader と同じく、participant の SHM 以外の
unicast locator (UDP、LARGE_DATA では TCP) だけを広告します。Humble ではこの reader は SHM
トランスポートを持たない専用の participant に置きます。Fast DDS 2.6 は、SHM を持つ participant が受け取る
discovery データから同一ホストのエンドポイントの SHM 以外の locator を取り除くため、ノードの writer は
生の participant 上の reader に SHM でしか送れないからです。この名前でグラフ API が名前を返さない
エンドポイントを補い、両方で分かる場合はグラフ API の名前を使います。ノードかツールに SHM 以外の
トランスポートが無い場合 (FASTDDS_BUILTIN_TRANSPORTS=SHM) や、ノードのサンプルを復号できない場合
(別の ROS ディストリビューションのノード。GID は Humble で 24 バイト、Jazzy 以降で 16 バイト) は、
名前は読めません。そのようなエンドポイントのノード名は生の DDS エンドポイントと同じく空になり、表は
GUID で表示し、--node には一致せず、diff は GUID で対応付け、web viewer は participant を表示します。
以前のバージョンが書いた JSON の不明ノード名も空として読みます (#112)。
ノードと同じ場所で実行する
ツールは Fast DDS が読む環境をそのまま読み、自分のプロセス内の写し以外は変更しません
(FASTDDS_STATISTICS を外し、ROS_DISCOVERY_SERVER があれば ROS_SUPER_CLIENT を設定します。
下記参照)。観測したいノードと同じシェル環境で
実行してください。FASTDDS_BUILTIN_TRANSPORTS、FASTDDS_DEFAULT_PROFILES_FILE /
FASTRTPS_DEFAULT_PROFILES_FILE (観測用
participant もノードと同様に既定の participant プロファイルをここから取ります)、
ROS_DISCOVERY_SERVER、ROS2_EASY_MODE、ROS_AUTOMATIC_DISCOVERY_RANGE、ROS_STATIC_PEERS を揃え、ネットワークと
IPC の名前空間も同じにします (コンテナなら network_mode / ipc)。ツールからノードが見えない
環境では ros2 topic list でも見えません。マルチキャストの通らないネットワーク上のホストについては
development.md (英語) を参照してください。
transport ごとの注意点 (いずれも launch テストかマルチコンテナのシナリオで確認済み。 verification-log.md を参照):
FASTDDS_BUILTIN_TRANSPORTS=LARGE_DATAは SHM と並んで TCPv4 を広告します。同一ホストでは SHM が選ばれ (both-shm-locators)、ホスト間ではTCPv4(common-tcpv4-locator) になり、--statsは TCP のトラフィックを測定します。--statsを使うときはツールもLARGE_DATAで 起動してください。statistics のサンプルが TCP で流れるためです。UDPv6/DEFAULTv6には IPv6 アドレスを持つインターフェースが必要です (Docker の既定ブリッジには ありません)。discovery を聞くにはツールも UDPv6 を話す必要があります。ROS_DISCOVERY_SERVER: 通常のクライアントは自分に関係するエンドポイントしか教えてもらえない ため (Fast DDS 2.14 と 3.2。Lyrical と Rolling の 3.6 は全部中継します)、この変数が設定されているとツールは 自分をSUPER_CLIENTにします (stderr にその旨を出します)。ROS_SUPER_CLIENTを明示していれば それを尊重します。サーバーは Jazzy ではfastdds discovery -i 0 -l <ip> -p <port>、 Lyrical / Rolling ではfastdds discovery -l <ip> -p <port>です。 サーバー自身はエンドポイントを持たない participant なので表には行がありませんが、--jsonのparticipantsと web viewer には現れます (#86)。各 participant は アナウンスしたPARTICIPANT_TYPEをそのまま (SIMPLE、CLIENT、SUPER_CLIENT、SERVER、BACKUP、アナウンスがなければ"")、名前、ベンダー、metatraffic unicast locator を報告し、discovery{}にはツール自身の参加の仕方 (observer_protocol、パース済みのdiscovery_servers、discovery_server_env、easy_mode) が入ります。-vはフッタに 1 行、見つけたサーバーとそれぞれが受け持つ participant 数を出します。クライアントが どのサーバーを使うかは通信上に 出ません (Fast DDS がクライアントのサーバー一覧を participant データに載せるのは 3.2 以降のオプトインfastdds.serialize_optional_qosだけで、ROS 2 ノードでは決して載りません) ので、discovery_serverは確実な場合にだけ 推定します (BACKUPもサーバーとして数えます)。Easy Mode ではクライアントのサーバーは 自ホストにただ 1 つのDiscoveryServerAutoで、それ以外の推定はしません。Easy Mode でなければ、 見つけたサーバーがちょうど 1 つならすべてのクライアントはそのクライアントです。それ以外はnullです。誰も到達できないサーバーは報告できません (そのクライアントは中継されません)。 Fast DDS 3.6 (Lyrical、Rolling) は通常のCLIENTをSUPER_CLIENTとしてアナウンスします。 旧来のfastdds discovery -i Nサーバーは固定 prefix44.53.<N>.5f.45.50.52.4f.53.49.4d.41を持つため、そのhost_idは実在のホストではなく、viewer では独自のホスト列に出ます。ROS2_EASY_MODE=<ip>(Fast DDS 3.2 以降: Kilted、Lyrical、Rolling) を設定すると、Fast DDS は ホストとドメインごとに Discovery Server を 1 つ自動起動し (ポートは 7400 + 250 × ドメイン + 2、fastdds discovery listで確認できます。CLI は起動済みのサーバーをssで探すのでiproute2が 必要です)、すべての participant をP2Pbuiltin transport に 切り替えます。ユーザーデータは SHM と TCPv4、discovery はローカルサーバーへの UDPv4 ユニキャストで、 マルチキャストは一切使いません。判定はLARGE_DATAと同じで、同一ホストではSHM、ホスト間ではTCPv4(common-tcpv4-locator)、--statsは TCP のトラフィックを測定します。ツールもノードと 同じ値のROS2_EASY_MODEで起動してください (stderr にその旨を出します)。設定していない participant からはノードが見えません。実行するのはノードが動いているホスト、特にマスターの ホストが適しています。Fast DDS 3 はエンドポイントの型を解決してからでないとツールに渡さず、 その型を使うノードのないホストではサーバー同士の中継を通じても解決されないため、そのような ホストからはツールもros2 topic listもノードは見えてもトピックが 1 つも見えません。自動起動した サーバー (DiscoveryServerAuto) はエンドポイントを持たない participant なので、--allを 付けても表には行がありませんが、participants、-vのフッタ、web viewer には現れ、その ホストの全ノードがそれに紐づきます (#86)。--statsでは、それを起動したノードにFASTDDS_STATISTICSが設定されていれば statistics の participant としても現れます。Fast DDS が participant ごとに実行するfastdds discoveryCLI は stdout に出力しますが、ツールはそれを stderr に回して--jsonを壊さないようにしています。ROS_AUTOMATIC_DISCOVERY_RANGE=LOCALHOSTはそのまま動きます (ノードはループバックの locator だけ を広告します)。OFFはすべての participant を自分自身に閉じ込めるので何も観測できません。 その場合ツールは警告を出します。- 大きなサンプル (2 MB の
UInt8MultiArray) も SHM のまま流れます。Fast DDS が transport の 最大メッセージ長に分割します。
Fast DDS 2.6 (ROS 2 Humble)
Humble の Fast DDS 2.6 では 3 点が異なります。
- statistics が無い。 Humble のバイナリは statistics モジュール無しでビルドされています
(
config.hでFASTDDS_STATISTICSが無効)。FASTDDS_STATISTICSを設定しても観測対象ノードは statistics を出せません。--statsは警告を出し、すべてのペアがstats-not-enabled-on-writerに なり、LATENCY、HZ、measured=は空のままです。モジュールを有効にしてビルドした Fast DDS なら、ツールの 2.6 対応で動きます。 - 同一ホストの locator がフィルタされる。 2.10 より前の Fast DDS は、同一ホストの participant に
ついて SHM locator しかツールに広告しません。相手に SHM locator が無い (UDP のみの participant)
場合、共通の locator 種別が見えないので、ツールは
UDPv4?と理由same-host-locators-hiddenを出します。双方とも組み込みの UDPv4 transport を持っており、Fast DDS は実際に UDPv4 に フォールバックします。 FASTDDS_BUILTIN_TRANSPORTS(Fast DDS 2.12 以降) とROS_AUTOMATIC_DISCOVERY_RANGE/ROS_STATIC_PEERS(ROS 2 Iron 以降) はありません。transport は XML プロファイルで設定します (test/launch/udpv4_only.xmlが UDPv4 のみの participant の例)。
ホストとアドレス
--stats 無しでは、ホストは local (ツールと同じホスト id) か host:<4 バイトの 16 進> で表示
されます。--stats 付きでは statistics の PHYSICAL_DATA トピックからホスト名とプロセス id を
取ります。このときテーブルは各エンドポイントを node@host(pid) と表示し、--json にはエンド
ポイントごとの host_name (<ホスト名>:<数値のホスト id> の形式) と process、および participant
ごとの host / user / process を並べた stats.physical が入ります。1 台のマシン上でネットワーク
名前空間の異なるコンテナは、ホスト id が同じなのに異なる IP アドレスを広告することがあり、警告
host-id-match-but-ip-differs で報告されます。
アドレスそのものはテーブルの列にはありません (テーブルは transport の種別と理由コードを示します)
が、--locators を付けると verbose のテーブルのペア行の下に 1 行追加され、ツールが選んだ locator と、
--stats があれば実際にパケットを運んだ locator が表示されます。
$ ros2 transport list -v --locators --stats --topic '^/(chatter|bounded)$'
    /bounded_pub@4ab5e6fc4fc4(53) -> /bounded_sub@4ab5e6fc4fc4(54)  DATA_SHARING  167 µs (max 258 µs)  10.0  0  measured=SHM (unmeasured, delivered)  ...
        locators: selected DATA_SHARING (no locator) | measured SHM port 7419 (0 pkt)
    /talker@4ab5e6fc4fc4(55) -> /listener_udp@4ab5e6fc4fc4(51)  UDPv4  521 µs (max 1.27 ms)  1.0  0  measured=UDPv4 7pkt 924 B  ...
        locators: UDPv4 127.0.0.1:7411 (selected = measured, 7 pkt)
    /talker@4ab5e6fc4fc4(55) -> /listener@4ab5e6fc4fc4(52)      SHM    529 µs (max 974 µs)   1.0  0  measured=SHM 7pkt 924 B    ...
        locators: SHM port 7415 (selected = measured, 7 pkt)
selected の語は、実測側が隣に並ぶときだけ現れます。SHM locator はアドレスではなく writer が
書き込む /dev/shm のポートを名乗るので、テーブルの下に出る共有メモリの行が数えている
fastrtps_port<N> と対応づけられます。マルチキャストアドレスには (multicast) が付きます。
zero-copy data-sharing には locator がそもそもありません。Fast DDS 2.10 より前では予測が使う
locator がツールに届かないので、UDPv4 (hidden by Fast DDS < 2.10) と表示されます。
選ばれた locator にパケットが 1 つも流れなかった場合 (reader が広告した別の locator、典型的には
マルチホームのホストの別インターフェースを通った場合) は、!measured-locator-mismatch が付きます。
--locators は -v を暗黙に有効化し、--json では無視されます。JSON は同じ情報を常に
pairs[].locator と pairs[].measured.locators[] に持っているためです。各エンドポイントが広告した
locator も、--stats 無しの discovery だけで --json に出ています。
ros2 transport list --json | jq '.topics[].writers[] | {node, unicast_locators}'
{
  "node": "/bounded_pub",
  "unicast_locators": [
    { "kind": "SHM",   "address": "",          "port": 8169 },
    { "kind": "UDPv4", "address": "127.0.0.1", "port": 8169 }
  ]
}
unicast_locators と multicast_locators は公開スキーマ
(schema/transport_viz.schema.json) の一部です。ただし次の 3 点は読み取れません。
- これは participant が広告した locator、つまり受信を受け付けるアドレスであって、パケットの 実際の送信元ではありません。NAT 越しや bridge ネットワーク上のコンテナでは、ツールを実行して いる場所から到達できないアドレスを広告することがあります。
- SHM locator の
addressは空です。portは Fast DDS の共有メモリポート (/dev/shmのfastrtps_port<N>) であり、ネットワークポートではありません。 - Fast DDS 2.10 より前では、同一ホストの相手について SHM locator しかツールに届きません。 Fast DDS 2.6 を参照してください。
--stats 付きなら、実際にパケットを運んだ locator も報告されます。stats.traffic[] に
dst_locator (RTPS_SENT、送信側 participant がキー)、stats.lost[] にも dst_locator
(RTPS_LOST、報告した受信側 participant と送信側 participant がキー) があり、いずれも kind / address / port を持ちます。
Fast DDS は同一ホストの participant の locator を 127.0.0.1 / ::1 として報告する一方、リモート
の writer の RTPS_SENT は実際のアドレスを名乗るので、ツールはトラフィックを reader に対応づける
ときに両方の表記を突き合わせます。
環境の共有メモリ
SHM の判定は環境の共有メモリに依存するので、毎回の出力の末尾に、ツールが動いている環境の 共有メモリについて 1 行を出します:
shared memory: /dev/shm 396 MB used of 16.7 GB (16.3 GB free) | Fast DDS 63.4 MB in 114 segment(s) (110 stale), 14 port(s) (7 stale), 6 data-sharing histories (6 unmatched)
  !shm-stale-files: 117 file(s) without a living owner, run 'fastdds shm clean'
- 容量 は
statvfs("/dev/shm")の値です: tmpfs の合計、使用中、空きバイト数。Docker は--shm-sizeや--ipc=hostを指定しない限りコンテナに 64 MB しか与えません。Fast DDS は participant ごとに 1 つのセグメント (既定 512 KB、large data ではより大きい) を必要とし、 ディレクトリが一杯だと作成に失敗します。 - Fast DDS のファイル は
fastrtps_*(Fast DDS 3.x ではfastdds_*) とfast_datasharing_*のエントリです: participant ごとの セグメント (fastrtps_<hex>)、SHM locator ごとの ポート のリングバッファ (fastrtps_port<N>)、zero-copy 配送を使う writer ごとの data-sharing 履歴。サイズは (小さなsem.fastrtps_*の mutex ファイルも含めて) 合計して表示します。 - stale なファイルは、
_elロックファイルが存在するのに誰も保持していないセグメントと ポートです (fastdds shm cleanと同じflockによる判定)。所有プロセスが後始末せずに 死んだもので、/dev/shmを消費し続けます。警告shm-stale-filesがfastdds shm cleanを 勧めます。これがまさにそれらを削除します。観測対象ノードがどれもこの IPC 名前空間にいない場合 (下の可視性を参照) は、ここにあるものはノードのものではあり得ないので stale の数は報告しません。 data-sharing 履歴にはロックがありません。発見済みの writer に属するものは writer 側に 報告し (JSON のdatasharing_history_bytes、web viewer のエンドポイント詳細)、残りは unmatched (別ドメイン、または終了した writer) として数えます。 data-sharing の reader も同じ形の 通知 セグメント (fast_datasharing_<reader の GUID>) を 持ちます。発見済みの reader のものは別に数えます (datasharing_notifications。あるときだけ表示)。 - 可視性: ツールと同じ IPC 名前空間にいるノードは、自分の SHM ポートファイル
(
fastrtps_port<N>_el) のロックを保持しています。観測対象ノードのホスト id が違う、その ポートがここで保持されていない、またはツール自身のポート番号と同じ (別のネットワーク名前空間で 同じ participant id) 場合、ノードは別の/dev/shmを使っており、警告shm-not-visibleが それを示します。この場合の数値はツールの環境のもので、ノードの環境のものではなく、ノードと このプロセスの間で SHM は使えません。ツール自身のポートは、プロセス内の全 participant (DomainParticipantFactory::lookup_participants()) のポートと、プロセスが開いたまま保持している ポートロック (/proc/self/fd) なので、ツール自身のロックをノードのものと取り違えません。送信側は 書き込み先のポートをロックしないため、ホスト id がツールと同じで IPC 名前空間だけが別 (ipc: hostの無いnetwork_mode: host) のノードも検出されます。 そのようなノード同士でも Fast DDS は SHM を選びます (ホスト id が同じ) が、ポートは別々の/dev/shmにあるためメッセージはすべて失われます。ツールが見分けられる場合、ペアはNONEとshm-ipc-namespace-splitになります (IPC 名前空間の分断 を参照)。 shm-nearly-fullは使用率 90 % 以上、または空きが 16 MiB 未満で警告します。
/dev/shm が無い環境 (macOS) では行自体を省きます。JSON では同じデータが shm オブジェクト
になり (missing_ports はここで生きたプロセスが保持していないアナウンス済みポート - ロック
ファイルが無い、ロックが空いている (stale)、読めない - またはツール自身のポート番号、unknown_ports は
そのうちロックが空いているか調べられなかったポートで、participant を not-visible ではなく
unprobed にします)、--watch ではフレームごとに更新されます。
可視性の判定の根拠は participant ごとに文書の participants 配列に出ます
(#125)。発見した participant
1 つにつき 1 要素で、guid_prefix、host_id、host、host_name、own (ツール自身のプロセスの
participant)、discovery_protocol、name、vendor、metatraffic_locators、discovery_server
(ノードと同じ場所で実行する の ROS_DISCOVERY_SERVER を参照)、
shm_visibility (visible、not-visible、unprobed)、そして shm_ports に
ツールのホスト上でアナウンスされた SHM ポートと、ツールの IPC 名前空間から調べたロックの状態
(held、own、absent = ロックファイルが無い、stale = 誰も持っていないロック、unknown =
読めない、unprobed = /dev/shm が無いか別ホスト)、announced_by (その番号をアナウンスする
participant の数)、proof (そのポートの held なロックが根拠になるか。
IPC 名前空間の分断 参照) を持ちます。participant を 1 つでも発見すれば
どのプラットフォームでも出ます。web viewer はエンドポイントパネルの shm 行に同じ内容を出します。
IPC 名前空間の分断
Fast DDS はホスト id が同じなら共有メモリで相手の participant に届くとみなします。
network_mode: host のコンテナはホスト id を共有しますが、ipc: host (または共通の
ipc: service:… / ipc: container:…) が無いコンテナはそれぞれ自分の /dev/shm を持ちます。
すると writer は誰も待ち受けていないポートファイルに書き込み、listener には何も届きません。どちらの
側にもエラーは出ません。次のいずれかが成り立つとき、ツールはそのペアを NONE、certain、警告
shm-ipc-namespace-split と報告します:
shm-port-collision: writer と reader の participant が同じ SHM ポート番号を広告している。 1 つのポートで待ち受けられるのは IPC 名前空間ごとに 1 つの participant だけなので、番号が 等しいのは名前空間が 2 つある証拠です。コンテナにノードが 1 つずつの構成では典型的に起こります: 名前空間ごとに同じ番号からポートを割り当てるためです (Jazzy 以降ではros_discovery_infoの reader のポートで、最初のノードは 7000)。ツールの IPC 名前空間には依存しませんが、ツールは 自分と同じホストの participant の SHM ポートだけを集めるので、ノードと同じホスト id (ホスト ネットワーク) で動かす必要があります。shm-reader-port-not-visible/shm-writer-port-not-visible: ツールの IPC 名前空間から見て、 片方の participant の SHM ポートはすべて保持されていて、そのうち 1 つは他の participant が広告 しておらず、ros_discovery_infoの reader 以外のエンドポイントが広告している。もう片方のポートは ここにロックファイルが無いか、ツール自身のポートである。ツールがどちらかの側と同じ IPC 名前空間に いる必要があります。ロックが空いているだけ (直前に終了したノードが残したもの) では判定しません。 次の 2 種類の保持されたポートは根拠にも反証にもならず、判定をその participant の他のポートに 委ねます: 他の participant も同じ番号を広告しているポート (IPC 名前空間が複数あると、どちらの ロックか分からない) と、ros_discovery_infoの reader の 7000 番台のポート (その番号は名前空間内の どの Fast DDS participant も、ドメインに関係なく取り得る) (#118)。Humble では participant の SHM ポートは 1 つだけで、IPC 名前空間ごとに番号が振られます: もう一方の名前空間の別のノードが 片側と同じ番号を取り、両側どうしの番号は衝突しない場合、どちらの判定も働かずペアはSHMの ままです。
data-sharing のエンドポイント (規則 3) も同じように失敗します。Fast DDS は QoS だけでそれらを
組み合わせますが、reader は自分の /dev/shm で writer の history を開けずに writer を拒否し、writer は
その reader に transport 経由で何も送らないため、サンプルは届きません。このペアは、両側が SHM を
広告していれば上記の証拠で、SHM transport が無くても存在する data-sharing のセグメントでも、
NONE、certain、shm-ipc-namespace-split になります:
datasharing-reader-segment-not-visible/datasharing-writer-segment-not-visible: writer の history (fast_datasharing_<writer guid>) がツールの/dev/shmにあり、reader の通知セグメント (fast_datasharing_<reader guid>) が無い、またはその逆。ツールがどちらかの側と同じ IPC 名前空間に いる必要があります (#110)。 ツールが見たものは各エンドポイントの JSON のdatasharing_segment_visibility(visible、not-visible、別ホスト・QoS に data-sharing が無い・/dev/shmが無い場合はunprobed) と web viewer のエンドポイントパネルに出ます (#163)。
このように報告されたペアには --advise が対処を示します: 両方のノードを 1 つの IPC 名前空間に
入れる (ipc: host) か、片側の SHM を無効にして UDPv4 が選ばれるようにし、data-sharing のペアでは
data-sharing も無効にします (QoS プロファイルで data_sharing を OFF)。
どちらも分からない場合 (たとえばツールが 3 つ目の IPC 名前空間にいて、両側のポート番号が違う
場合) はペアは SHM (または DATA_SHARING) のままで、手がかりは共有メモリ行の shm-not-visible
だけです。両側のノード名は
表示されます: ツールは UDP でノード名を読みます (上の「ノード名とツール自身の痕跡」、#112)。
--stats 付きでは、このペアで writer の SHM トラフィックが計測されても想定どおり (writer は自分の
/dev/shm のポートファイルに書き込むため。data-sharing の writer もハートビートは送る) なので、ペアは
NONE のままです。配送が証明された場合に
限り、分断の判定と矛盾するため shm-ipc-namespace-split-but-delivered が付きます。両端が SHM を
広告するペアで観測中に SHM 以外のパケットが流れた場合も矛盾です (Fast DDS は同一ホストの両者の
トラフィックを SHM だけで送ります)。この場合は shm-ipc-namespace-split-but-non-shm-traffic が
付きます (#111)。どちらの警告も判定は
変えず、報告を求めるものです。片側が SHM を持たない data-sharing のペアには付きません。statistics は
participant 単位で、2 つのノードの他のエンドポイントは正当に UDP で通信するためです。statistics 自体は
IPC 名前空間をまたいでも失われません。ツールの statistics reader は participant の UDP (または TCP) の
locator だけを広告し SHM の locator を広告しないので、同一ホストの writer はツールがどこにいても
statistics をネットワークスタック経由で送ります (#106)。
Watch モード
--watch は --interval 秒ごとに再観測して再描画します。端末では代替スクリーンバッファを使い
(ちらつかず、終了時に元に戻る)、行を端末幅で切り詰め、前フレームからの変化を強調します。
| 印 | 意味 |
|---|---|
+ (緑) |
ペアが現れた |
~ (黄) |
transport、確信度、実測 transport、選ばれた locator、実測 locator、警告のいずれかが変わった |
- (薄い) |
ペアが消えた。行は薄い表示で残る |
どの印も変化から 3 フレーム残り、その後は通常の行に戻ります (消えたペアの行は削除)。
トピック行にはそのペアの印が付き、表の後に changes: の要約行が出ます。新しい
listener が現れ、UDP の listener が消えた直後の 1 フレーム:
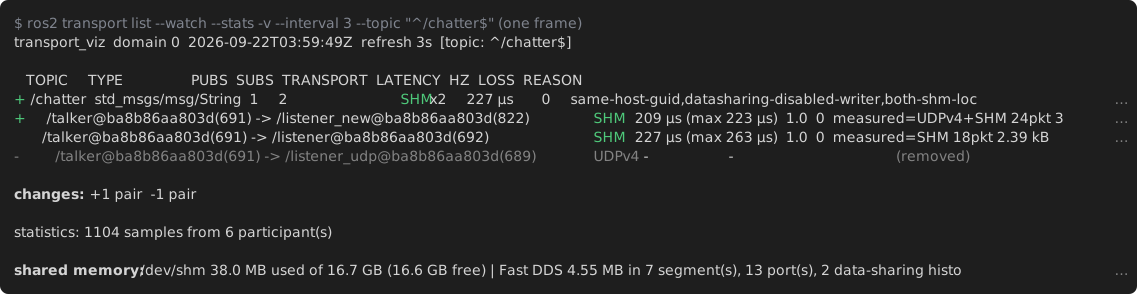
watch 中のキー: q 終了、
p 一時停止/再開 (停止中の変化は再開時に強調)、v ペア行の切り替え、e 理由コード凡例の
切り替え、a --all の切り替え、l --locators の切り替え、f --advise (対処) の切り替え。stdin と stdout の両方が端末でない限り、フレームを順に出力します
(--color always でなければエスケープシーケンス無し)。--json では各フレームが 1 つの JSON Lines 文書になり、changes オブジェクト
(added_pairs、removed_pairs、from/to 付きの changed_pairs) が加わります。
色 (--color auto|always|never、既定は auto で、auto は NO_COLOR を尊重) は一回きりの表にも適用されます。
transport は web viewer と同じ配色、警告は赤です。
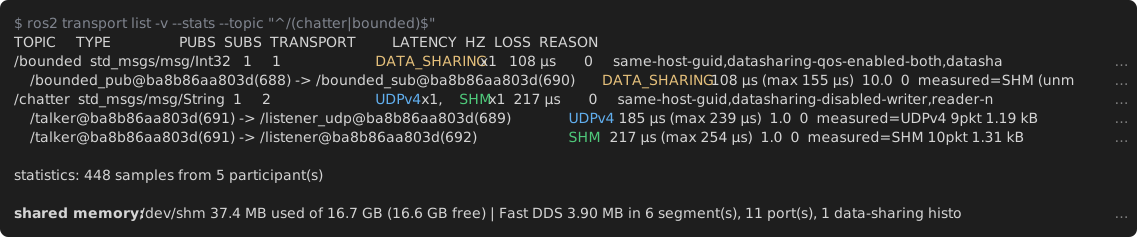
どちらの画像も実際の出力です (scripts/render_examples.sh が --color always で採取し、
scripts/ansi2svg.py が ANSI の色を SVG に変換します)。
2 つのスナップショットの比較
よくある流れは プロファイルや環境変数を変えて、もう一度実行して、何が変わったかを見る
です。transport_viz diff before.json after.json (ros2 transport diff) は、watch モードの比較を
保存した 2 つの --json 文書に対して行います。DDS participant は作りません。
ros2 transport list --json > before.json
# XML プロファイル / FASTDDS_BUILTIN_TRANSPORTS / ... を変えてノードを再起動
ros2 transport list --json > after.json
ros2 transport diff before.json after.json
後のスナップショットが --watch の印の列付きの表として出ます。現れたペアは +、transport、
確信度、実測 transport、選ばれた locator、実測 locator、警告のいずれかが変わったペアは ~、
消えたペアは - (以前のラベルを持つ薄い行。トピックごと消えた場合は薄いトピック行) です。
表の後に changes: の要約行が続きます。一回きりの実行の表示オプションは比較の前に両方の文書へ
適用されます: --topic、--node、--all (無ければ観測時と同じくサービスと生の DDS トピックは
除外)、-v、--explain、--locators、--advise、--color。--changes-only は印か削除された
ペアのあるトピックだけを残します。
ペアの対応付け。 --watch はフレーム間でペアを (トピック, writer GUID, reader GUID) で
対応付けます。2 回の実行の間にはたいていノードを再起動し、再起動のたびにエンドポイントの GUID
は変わるので、この鍵ではすべてのペアが削除されて追加し直されたように見えます。そのため diff
は既定で (トピック, writer ノード, reader ノード) で対応付けます (--key node)。1 つのノードが
同じトピックに複数の writer や reader を持つ場合は GUID 順に対応付け、ROS ノード名の無い
エンドポイントは GUID で対応付けます。同じ理由で、node キーでは選ばれた locator と実測 locator の
ポート番号は無視します (再起動で 7413、7415、… と participant id ごとに振り直されるため)。
種類とアドレスは比較対象のままです。--key guid は同じ実行の 2 フレームに対する --watch
そのものの意味になります。
終了コード は diff(1) に従います: 変化なしで 0、変化ありで 1、使い方の誤り、読めない
ファイル、別の schema_version の文書、不正な文書で 2。2 つの文書のドメインが違う場合は
警告だけです。片方の文書は - (標準入力) にでき、--watch --json が書いた JSON Lines ファイルは
最後の文書が使われます (stderr にその旨が出ます)。
JSON。 --json では、後の文書に --watch --json の changes オブジェクトが加わったものが
出ます: added_pairs、removed_pairs、changed_pairs (各ペアの鍵は topic、GUID、
writer_node / reader_node を持ち、changed_pairs[].from は前の文書でのペアの GUID も持つ)
に加えて key (node か guid) と before (前の文書の observed_at と domain)。
--changes-only は表と同じように topics を刈り込みます。文書はスキーマに適合するので、
jq .changes で比較だけを取り出せ、web viewer はそれを強調表示します
(viewer 自身で 2 つの文書を比較することもできます)。