fastdds_transport_viz
英語版が正です。この文書は 2026-09-22 時点の英語版に対応しています。
ROS 2 の各トピックが Fast DDS のどの transport で通信しているか — UDPv4、UDPv6、TCP、 共有メモリ (SHM)、zero-copy の data-sharing — を、その理由とともに表示します。
いずれも rmw_fastrtps_cpp を使用します (rmw_fastrtps_dynamic_cpp でも同じです):
| ROS 2 ディストリ | Fast DDS | 備考 |
|---|---|---|
| Humble | 2.6 | 予測のみ (バイナリに statistics モジュールが無い) |
| Jazzy | 2.14 | 予測 + --stats による実測 |
| Lyrical | 3.6 | 予測 + --stats による実測 |
| Rolling | 3.x (head) | Fast DDS の main を追従。CI では best-effort 扱いで必須チェックではない |
ソースと Issue: github.com/atinfinity/fastdds_transport_viz。
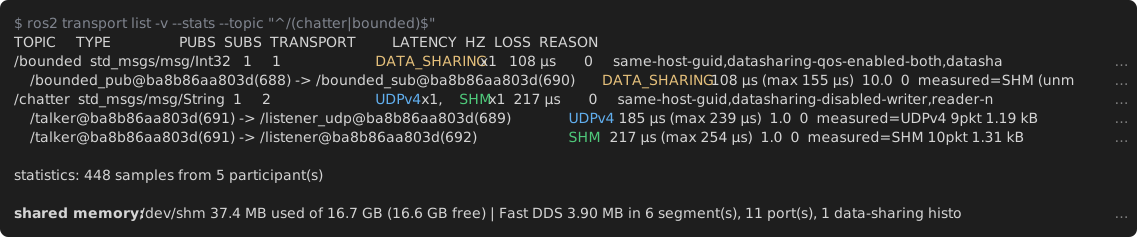
$ ros2 transport list -v --stats --topic '^/(chatter|bounded)$'
TOPIC     TYPE                 PUBS  SUBS  TRANSPORT         LATENCY  HZ  LOSS  REASON
/bounded  std_msgs/msg/Int32   1     1     DATA_SHARING x1   108 µs       0     same-host-guid,datasharing-qos-enabled-both,datasharing-domain-ids-match,datasharing-confirmed-no-data-submessages
    /bounded_pub@ba8b86aa803d(688) -> /bounded_sub@ba8b86aa803d(690)  DATA_SHARING  108 µs (max 155 µs)  10.0  0  measured=SHM (unmeasured, delivered)  same-host-guid,datasharing-qos-enabled-both,datasharing-domain-ids-match,datasharing-confirmed-no-data-submessages
/chatter  std_msgs/msg/String  1     2     UDPv4 x1, SHM x1  217 µs       0     same-host-guid,datasharing-disabled-writer,reader-no-shm-locator,common-udpv4-locator,measured-udpv4-traffic,both-shm-locators,measured-shm-traffic
    /talker@ba8b86aa803d(691) -> /listener_udp@ba8b86aa803d(689)  UDPv4  185 µs (max 239 µs)  1.0  0  measured=UDPv4 9pkt 1.19 kB  same-host-guid,datasharing-disabled-writer,reader-no-shm-locator,common-udpv4-locator,measured-udpv4-traffic
    /talker@ba8b86aa803d(691) -> /listener@ba8b86aa803d(692)      SHM    217 µs (max 254 µs)  1.0  0  measured=SHM 10pkt 1.31 kB   same-host-guid,datasharing-disabled-writer,both-shm-locators,measured-shm-traffic

statistics: 448 samples from 5 participant(s)

shared memory: /dev/shm 37.4 MB used of 16.7 GB (16.6 GB free) | Fast DDS 3.90 MB in 6 segment(s), 11 port(s), 1 data-sharing history, 1 data-sharing notification(s)
同じキャプチャの端末での表示 (--color auto、stdout が端末なら既定で有効):
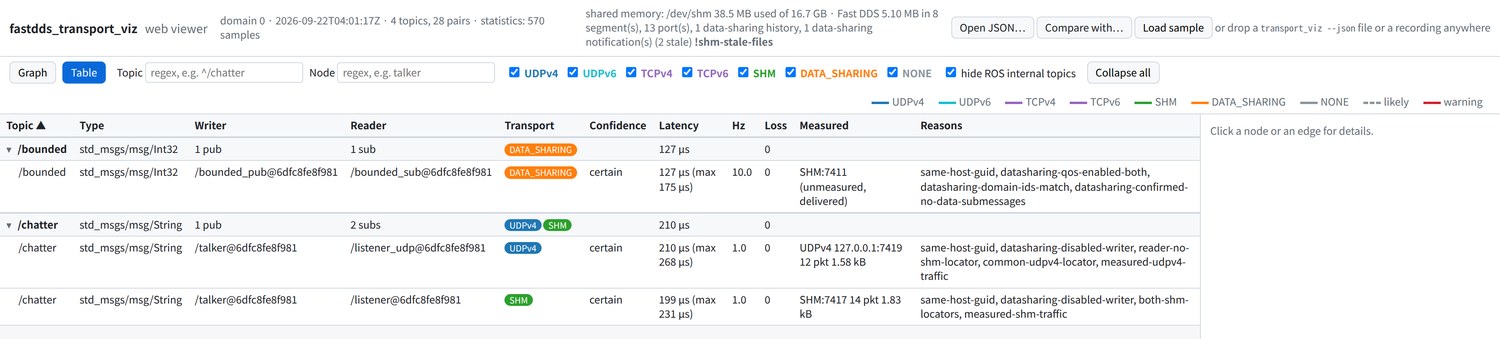
同じ実行結果を web viewer で開いたところ (テーブルビュー):
- 予測 は Fast DDS の discovery データ (各エンドポイントが広告する locator (通信先アドレス) と QoS) から求めます。観測対象のノードには何も要求しません。
--statsを付けると、Fast DDS の statistics モジュールから 実測 を取り、実際にパケットを 運んだ transport を表示します。- すべての判定に理由コードが付きます。
--explainで説明を表示できます。
できること
- discovery データだけで、ペアごとの transport を予測。 writer → reader の各ペアに
transport (
UDPv4、UDPv6、TCPv4/TCPv6、SHM、DATA_SHARING) と機械可読な理由コードを 付けます。観測対象のノードに変更は不要です。QoS が合わないペア (reliability、durability、 deadline、liveliness、ownership、partition) はNONEと、合わないポリシー名で示します。 --statsで実測。 Fast DDS の statistics モジュールから、locator ごとに実際に流れた パケット数とバイト数、write-to-notification 遅延 (LATENCY)、ペアごとに 1 秒あたりに届いた サンプル数 (HZ)、欠落と再送 (LOSS)、ホスト名とプロセス id、zero-copy data-sharing の 証明を取り、予測と食い違う実測は警告します。- 複数のフロントエンド。 色付きの表、
--watch(変化を強調するライブ表示)、スキーマ付きの--json、ros2 transportコマンド、web viewer (グラフと表、transport_viz_webによるライブ更新と 受信済みフレームのタイムライン、transport_viz_web --recordで録画したものの同じタイムラインでの 再生)。transport_viz_webは最新の文書を Prometheus メトリクスとして/metricsでも提供します。 - 絞り込み。
--topic/--nodeの正規表現フィルタ、使われたコードの説明を出す--explain、 そのコードを解消するには何を変えるかを出す--advise、全コードを一覧するros2 transport codes。 - 環境の共有メモリ。
/dev/shmの容量、そこにある Fast DDS のセグメント・ポート・data-sharing 履歴、残骸 (stale)、観測対象ノードがそれを共有しているかどうか。 - 検証済みの環境: Jazzy (Fast DDS 2.14) と Lyrical / Rolling (Fast DDS 3.x)、x86_64 と arm64、
Discovery Server、
LARGE_DATA(TCP)、UDPv6、LOCALHOSTの discovery range、大きな SHM サンプル、zero-copy data-sharing、2 台の物理ホスト (x86_64 ↔ Jetson Orin NX、Wi-Fi 経由、両方向の 予測と実測)。
クイックスタート
docker compose build
docker compose run --rm dev bash
colcon build --symlink-install && source build/$ROS_DISTRO/install/setup.bash

ros2 run demo_nodes_cpp talker &
ros2 run demo_nodes_cpp listener &
ros2 transport list -v --explain
ツールは観測したいノードと同じ環境 (環境変数、XML プロファイル、ネットワーク/IPC 名前空間) で実行してください。
Linux ホストでは、2.1.0 以降のリリースを GHCR のイメージからビルドせずに実行することも
できます (:humble、:jazzy、:lyrical。はじめに を参照):
docker run --rm --net host --ipc host ghcr.io/atinfinity/fastdds_transport_viz:jazzy ros2 transport list -v。
使い方
ros2 transport list [--domain N] [--timeout S] [--quiet S] [--topic REGEX] [--node REGEX]
                    [--all] [-v] [--explain] [--locators] [--advise] [--stats] [--json | --csv]
                    [--color auto|always|never] [--watch [--interval S]]
ros2 transport diff BEFORE.json AFTER.json [--key node|guid] [--changes-only] [--json]
                    [--topic REGEX] [--node REGEX] [--all] [-v] [--explain] [--locators]
                    [--advise] [--color auto|always|never]
ros2 transport codes
ros2 transport は薄い ros2cli 拡張 (パッケージ ros2transport) で、fastdds_transport_viz の
transport_viz バイナリを実行します。バイナリは
ros2 run fastdds_transport_viz transport_viz として直接実行することもでき、オプションは同じで
--list-codes が加わります (ros2 transport diff は transport_viz diff)。
| オプション | 効果 |
|---|---|
-v |
各トピックの下に writer → reader のペアを展開する |
--explain |
使われている理由コードの凡例を末尾に付ける |
--locators |
ツールが選んだ locator と、実際にパケットを運んだ locator をペアごとに 1 行追加する (-v を暗黙に有効化。--json では無視され、JSON は常に同じ情報を持つ) |
--advise |
ペアごとに、対処のある理由コードについて fix <code>: … 行を追加し、凡例の各コードの下にも対処を出す (-v と --explain を暗黙に有効化。--json では無視され、JSON は常に reason_code_remedies を持つ) |
--stats |
実測の transport、遅延、欠落も表示する (観測対象ノードに FASTDDS_STATISTICS が必要。実測 transport) |
--json |
機械可読な出力 (schema_version: 1)。web viewer で開ける |
--csv |
writer → reader ペアごとに 1 行の CSV (RFC 4180 の引用、改行は LF、先頭に見出し行。JSON で null の値は空セル、リストは ; で連結)。表計算ソフトや pandas 向け。--json とは排他で、diff では使えない。--watch では見出しを 1 回だけ出し、各フレームが行を追加する (フレームは observed_at で区別できる) |
--topic REGEX |
名前が一致するトピックだけ表示する |
--node REGEX |
完全修飾ノード名が一致するノードが関わるペアだけ表示する (そのノードの未接続エンドポイントも残る) |
--all |
サービス/アクションと ROS 以外の DDS トピックも含める。サービスとアクションは生の rq/ / rr/ トピックではなく、クライアントとサーバの組ごとに 1 行の SERVICE / ACTION 行として表示する |
--watch |
--interval 秒ごとに再描画し、追加/変更/削除されたペアを強調する。キー q p v e a l f (--json 時は changes オブジェクト付きの JSON Lines) |
--color |
transport と警告の ANSI 色 (auto = 端末のときだけ) |
ros2 transport diff BEFORE.json AFTER.json は保存した 2 つの --json 文書を比較します
(プロファイルや環境変数を変えて、もう一度実行して、何が変わったかを見る)。観測はせず、後の
スナップショットを --watch と同じ印 (追加 +、変更 ~、削除 -) 付きの表で出すか、--json
なら後の文書に changes オブジェクトを加えて出します。ペアはノード名で対応付けるので
(--key node、既定)、ノードの再起動は変化になりません。GUID で対応付ける --key guid は
--watch と同じ意味です。--changes-only は変化のあったトピックだけを残します。終了コードは
変化なしで 0、変化ありで 1、エラーで 2 なので、スクリプトからも使えます。web viewer も同じ比較を行い、
結果を強調表示します。詳細は
仕組み。
ドキュメント
- はじめに — ビルド (ネイティブ / Docker)、最初の実行、
--stats、watch モード、web viewer、最初の確認事項 - 仕組み — 判定ルール、理由コード、ホストとアドレス、実行場所、watch モード
- 実測 transport (
--stats) — statistics トピック、有効化、10 インスタンスの落とし穴 - Data-sharing (zero-copy) — ROS 2 トピックが既定で
SHMになる理由と data-sharing の有効化 - Web viewer —
--json出力のグラフ表示とトピックごとにまとめた表、ライブモード (transport_viz_web) とその履歴、録画と再生 (--record)、Prometheus の/metrics、JSON スキーマ - Architecture (英語) — コンポーネント、1 回の実行の流れ、データモデル、Fast DDS 2.14/3.x の互換層、拡張ポイント
- 開発・検証・テスト (英語) — Docker 環境、パッケージ構成、検証ノード、マルチコンテナのシナリオ、テスト、規模の検証の手順、リリース手順、ロードマップ
- 検証ログ (英語) — 日付つきの規模の検証結果と検証の記録
制限事項
- Fast DDS の RMW 専用。
rmw_fastrtps_cppとrmw_fastrtps_dynamic_cppに対応しています (launch テスト一式が両方で通ります。CI 参照)。CycloneDDS、Connext のノードは対象外で、 ROS ノードでない Fast DDS participant は--allでのみ表示されます (エンドポイントを持たない Discovery Server は--jsonのparticipants、-vのフッタ、web viewer にだけ出ます)。 別の RMW ではツールは起動しません (その RMW 名を示して exit 1)。 - Linux 専用。 macOS には
/dev/shmが無く、Docker Desktop からホスト上のノードは観測できません。 - ノードと同じ場所で実行する必要があります。 同じドメイン、同じ環境変数と XML プロファイル、
同じネットワーク/IPC 名前空間。
ROS_AUTOMATIC_DISCOVERY_RANGE=OFFでは何も見えません。 - type hash には ROS 2 Jazzy 以降が必要です。 型 名 が違う writer と reader は
NONEとtype-name-mismatchで表示されます。例外は Fast DDS 3.x (Lyrical 以降) で両方が一致する XTypes のTypeInformationを広告する場合で、Fast DDS は型名に かかわらずマッチさせ、ペアにはtype-names-differ-same-typeが付きます (#213)。同じメッセージ定義の 別バージョンを見分けるのは ROS 2 の type hash (REP-2011) ですが、これを広告するのは Jazzy 以降の rmw だけです。Humble ではそうしたペアは健全に見え、それでも subscription には何も届きません。 Fast DDS 自身が持つ、より古い型情報で代用することもできません。2026-09-21 の実測では、Humble の エンドポイントはTypeIdentifierもTypeObjectもTypeInformationも広告しませんでした。 これらの供給元であるTypeObjectFactoryにrmw_fastrtpsが型を登録しないためで、Fast DDS 2.14 (つまり Jazzy) も同様に広告しません (docs/verification-log.md参照)。Humble では、すべてのノードを 同じバージョンのメッセージパッケージでビルドし直してインストールしてください。Jazzy 以降のマシンが あれば、同じグラフをそちらで観測すればツールが不一致を報告します。 - 予測はモデルです。 判定は Fast DDS の選択規則を写したもので、
--statsで確認するまでlikely(?付き) のままの状況があります。実測には観測対象ノードの 起動前 にFASTDDS_STATISTICSを設定する必要があり、10 を超える locator と通信するノードには同梱の プロファイルも必要です。 - statistics は participant 単位 (ROS ノードごとに 1 つ) なので、同じ 2 ノード間の複数トピックは 1 つの測定値を共有します。
- ベンチマークではありません。
LATENCYは Fast DDS 自身の statistics (HISTORY_LATENCY: 2 つの履歴間の write-to-notification) を短い観測の間にサンプリングした値で、 負荷試験やエンドツーエンドの測定の代わりにはなりません。ホスト間では遅延にクロックのずれが 含まれます。HZは各 reader に届いたサンプルを数えたものです (#143)。writer 側の publish レートは出しません。PUBLICATION_THROUGHPUTはレートに見えてレートではないためです (#137)。 - DDS Security (SROS2) は未対応 で未検証です。ツールの participant にはセキュリティ設定が無いので、 secure enclave 内の participant は発見できません。
- ツール自身の痕跡。 ツールはドメインに自身の participant を 2 つ、Humble では 3 つ
(ノード名を読む SHM 無しの participant
fastdds_transport_viz_names) 追加します。いずれも 出力からは除外されます。 - 共有メモリの分断。 ホスト id が同じで IPC 名前空間が別のノード同士 (
ipc: hostの無いnetwork_mode: host) でも Fast DDS は SHM や data-sharing を選び、その間のメッセージはすべて失われ ます。ツールが見分けられる場合、つまり 2 つが同じ SHM ポート番号を広告している (shm-port-collision。コンテナにノードが 1 つずつの典型的な構成) か、ツールが片方と同じ IPC 名前空間に いる (SHM ポートや data-sharing のセグメントが片方の分しか見えない) 場合、ペアはNONEとshm-ipc-namespace-splitになります。それ以外ではSHMまたはDATA_SHARINGのままで、手がかりは 共有メモリ行のshm-not-visibleだけです (#101、#110)。 - native buffer のコンパニオン。 Lyrical 以降の
rmw_fastrtps_cppは、上限の無いuint8[]フィールドを持つ型のサンプルをコンパニオントピック<topic>/_buf_cpuで送ります。ツールは コンパニオンのカウンタを親のペアに加算し (buffer-companion-folded)、コンパニオンのトピックは--allのときだけ表示します。親に結び付けられないコンパニオンはbuffer-companion-unmatched付きで 表示されたままで、そのとき親のペアには自身のトラフィックが見えません (#119)。
品質宣言
両パッケージとも REP 2004 の Quality Level 3 を
宣言しています。例外は 1 つで、Linux 専用のため REP 2000 の tier 1 である Windows 10 には対応して
いません。バージョンポリシーと公開 API、変更管理、テスト、依存、プラットフォームは
fastdds_transport_viz と
ros2transport の品質宣言 (英語) を、脆弱性の
報告は SECURITY.md を参照してください。
ライセンス
Apache-2.0