agentic-sim-world-gen
日本語(英語も可)の指示・間取り図・写真から、エージェント(Claude Code)がアセットを選んで配置し、Isaac Sim用のワールド(USD)を生成するツール。 アセットはSimReady Central・Isaac Sim同梱アセット・Poly HavenのCC0モデル・手持ちのUSDフォルダから選ぶ。
flowchart TB
  IN["<b>入力</b><br/>文章(日本語・英語)<br/>間取り図:JSON / DXF / IFC / 画像<br/>写真"]
  CC["<b>Claude Code</b><br/>指示を読み、どのツールを呼ぶか決める"]
  subgraph WG["agentic-sim-world-gen(このリポジトリ):MCPサーバー+スキル、同じ操作をCLIからも"]
    direction LR
    S["アセットを検索して選ぶ"] --> L["配置<br/>関係・繰り返し・棚への陳列"] --> V["ブラウザで確認<br/>候補の一覧・上面図"] --> U["USDのワールドと<br/>LICENSES.mdを書き出す"]
  end
  SRC["<b>アセットの出どころ</b><br/>SimReady Central<br/>Isaac Sim同梱アセット<br/>Poly Haven CC0<br/>手持ちのUSDフォルダ"]
  ISAAC["<b>Isaac Sim 6.1</b><br/>検証のスクリプトを動かす:<br/>物理・スクリーンショット"]
  IN --> CC
  CC -- "ツールを呼ぶ" --> WG
  SRC -- "検索" --> WG
  WG -- "USD" --> ISAAC
  ISAAC -- "結果:手直しして再検証" --> CC
  style WG fill:#536dfe14,stroke:#536dfe,stroke-width:3px
  classDef repo fill:#536dfe2e,stroke:#536dfe
  classDef input fill:#9e9e9e26,stroke:#9e9e9e,stroke-dasharray:5 5
  classDef claude fill:#d977572e,stroke:#d97757,stroke-dasharray:5 5
  classDef assets fill:#e3a0082e,stroke:#e3a008,stroke-dasharray:5 5
  classDef isaac fill:#76b9002e,stroke:#76b900,stroke-dasharray:5 5
  class S,L,V,U repo
  class IN input
  class CC claude
  class SRC assets
  class ISAAC isaac
青の太い枠がこのリポジトリ。点線はその外のもの(橙:Claude Code、黄:アセットの出どころ、緑:Isaac Sim、灰:入力)。
重要
NVIDIAの公式の製品ではなく、NVIDIAの後援・承認も受けていない個人のプロジェクトです。Isaac Sim・Omniverse・SimReady・ReplicatorはNVIDIA Corporationの商標です。
警告
SimReady Centralの検索には、Webの画面が使っている公開されていないAPIを使っています。非公式で、予告なく変わったり使えなくなったりすることがあります。
公式の検索窓口(search.simready.omniverse.nvidia.com、simready-searchパッケージが使うもの)は別の中身(主にIsaac Simの同梱アセット)を検索していて、Hugging Face上のSimReady Centralのデータセットは返さないため、代わりには使えません。
注意
アセットのライセンスはアセットごとに違い、非商用(CC-BY-NCなど)の物も選ばれます。シーンごとに書き出すLICENSES.mdで、使う前に必ず確かめてください。Isaac Sim同梱アセットはNVIDIAのライセンスで、このリポジトリのApache-2.0の対象外です。アセットを同梱したUSDを人に渡すと再配布になります。
注意
写真からシーンを作るときは、人が写っている物を使わないでください。
はじめての方はGetting Started(cloneからIsaac Simでワールドを開くまで)。
デモ:倉庫
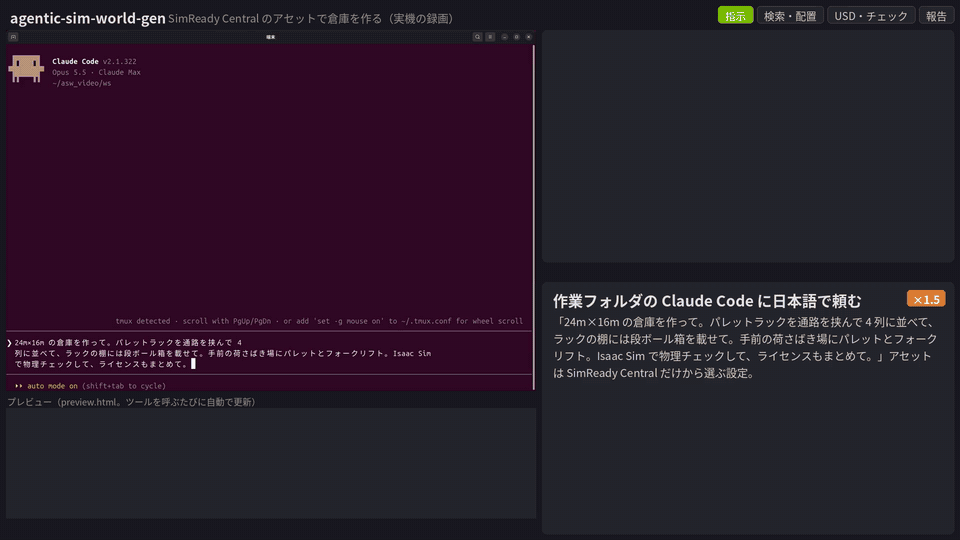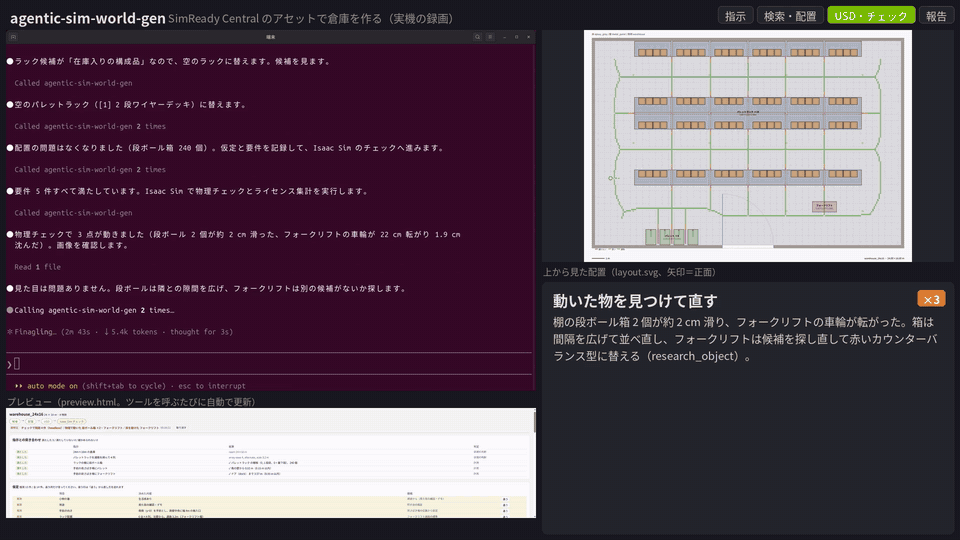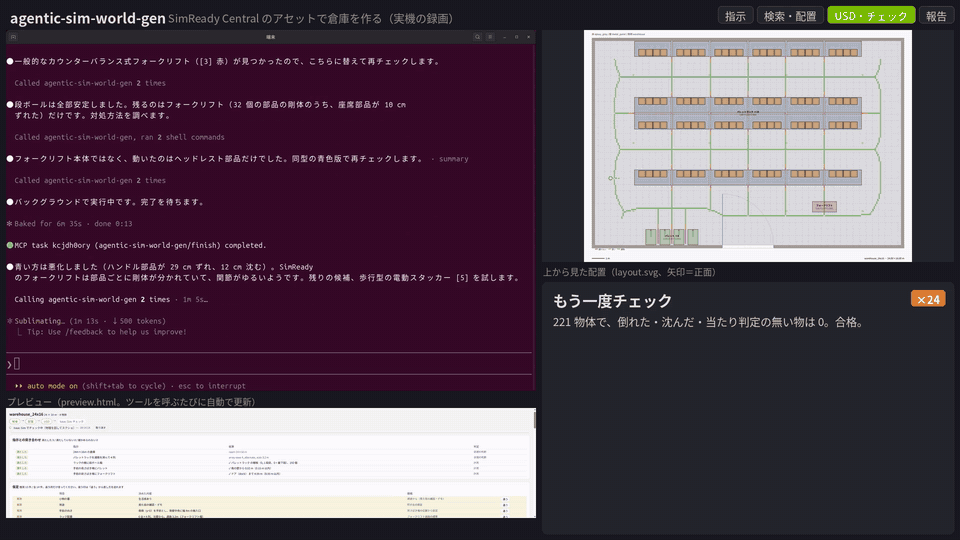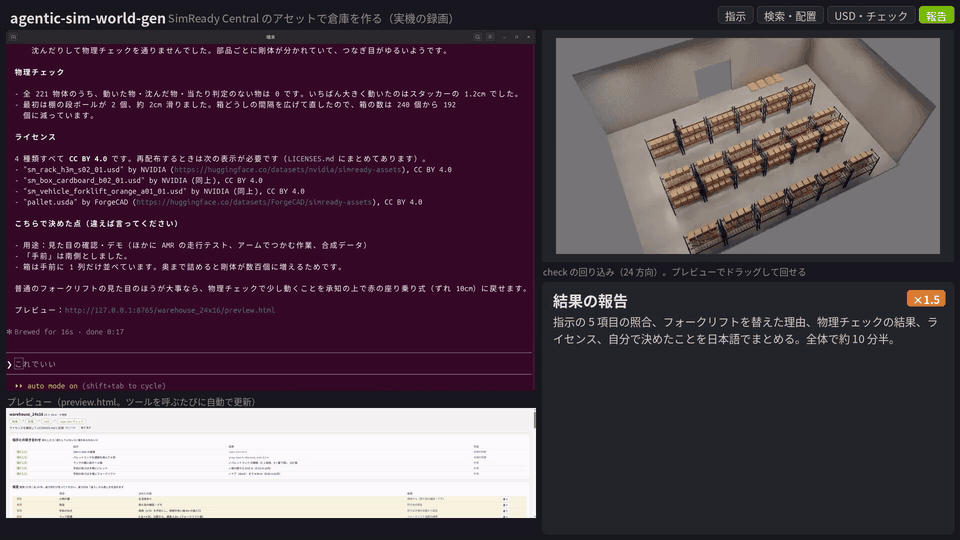
動作の様子(1ターンの会話、待ち時間は早送り):作業フォルダのClaude Codeに「24m×16mの倉庫を作って。パレットラックを通路を挟んで4列に並べて、ラックの棚には段ボール箱を載せて。
手前の荷さばき場にパレットとフォークリフト。Isaac Simで物理チェックして、ライセンスもまとめて。」と頼むと、Claudeが既定を決めて一度に検索・配置し、
在庫が載ったラックを候補から空のラックに替えて(select_asset)棚に段ボール箱を並べる(set_fill)。Isaac Sim 6.1の物理チェックで滑った箱2個と動いたフォークリフトを見つけ、
箱の間隔を広げ、フォークリフトは候補を3つ試して(座席やハンドルの部品がずれる)歩行型の電動スタッカーに替えて合格させる(221物体)。
最後に指示との突き合わせ・ライセンス(すべてCC BY 4.0)を報告し、出来上がりを周り24方向から見る。
アセットはSimReady Centralだけ(AGENTIC_SIM_WORLD_GEN_SOURCES=simready-central、AGENTIC_SIM_WORLD_GEN_MDL=0)、床・壁はこのリポジトリの色とテクスチャ。
Ubuntuの画面の録画(Isaac Simは開かず、checkはheadless)。高画質版はdocs/videos/warehouse_demo.mp4。
使ったアセット(すべてCC BY 4.0。詳細はLICENSES.md): "sm_rack_h3m_s02_01"・"sm_box_cardboard_b02_01"・"sm_vehicle_forklift_orange_a01_01" by NVIDIA(nvidia/simready-assets)、 "pallet" by ForgeCAD(ForgeCAD/simready-assets)、 CC BY 4.0。
1回の流れ(Getting Startedの例。②〜④は実際の画面):
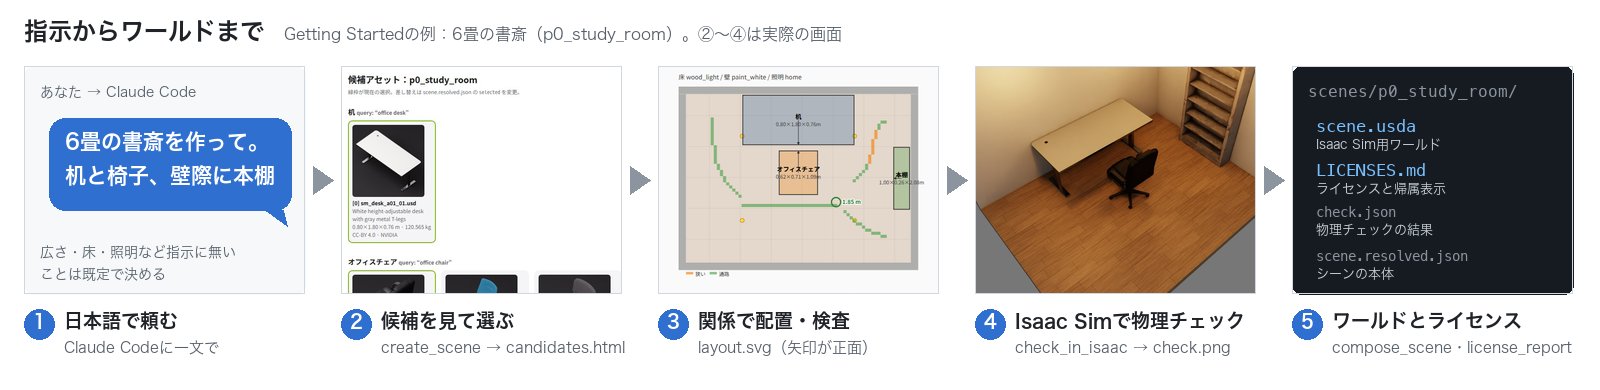
できること
- Claude CodeのMCPサーバー+スキル(62ツール)。同じ処理をCLI
agentic-sim-world-genでも呼べる - 入力:自然言語(屋内・倉庫・屋外)、間取り図(JSON / DXF / IFC / 画像をなぞる)、写真(出典を記録)
- 配置:関係配置(壁際・机の前・隣・上・向き合う)、繰り返し配置(ラック列+通路)、棚への物の陳列、重なり・はみ出し・ドア前の検査
- 見た目:床・壁のマテリアル(Isaac Sim同梱のMDL・CC0のPBR)、照明プリセット、雰囲気(moods)、屋外の地面・道路・建物・空(HDRI)
- 確認:候補のサムネイル一覧・上面配置図(ブラウザのプレビューで動かせる)、Isaac Sim 6.1で物理チェック+スクショ(headlessか、起動中のIsaac Simでライブ)
- 合成データ:ReplicatorでRGB・bbox・セグメンテーション・深度(COCO / KITTI)
- ライセンス:アセットごとに出典・ライセンスをUSDとLICENSES.mdに記録
物は座標ではなく関係で置く。位置と向きはソルバが計算し、アセットを大きさの違う物に替えても関係は保たれる:
該当するアセットが無いときは近い物で代用し、そう報告する(3Dの生成はしない)。
手持ちのアセットのフォルダがあればlocal:で足せる(下の「手持ちのUSDフォルダ」)。
動作環境
| 確かめた環境 | 未確認 | |
|---|---|---|
| Isaac Sim | 6.1のpip版、Ubuntu 24.04、RTX 2080 Ti | バイナリ(スタンドアロン)版、ほかのバージョン、Windows |
| 本体(検索・プレビュー・USD出力) | Ubuntu 24.04(Python 3.14)、macOS(Apple Silicon、Python 3.12) | Windows |
GPUの無い環境でも検索・プレビュー・USD出力まではできる(Isaac Simを使う操作だけが使えない)。 必要な物:Python 3.12以上とuv、Claude Code(エージェントとして使うとき)、Isaac Sim 6.1(物理チェック・スクショ・合成データのときだけ)。
クイックスタート(CLI)
uv sync --extra usd --extra hf --extra mcp --extra dev
source .venv/bin/activate

agentic-sim-world-gen resolve examples/p0_study_room.json -o out/study   # 検索 → candidates.html・layout.svg
agentic-sim-world-gen compose out/study/scene.resolved.json              # -> out/study/scene.usda
agentic-sim-world-gen check out/study                                    # Isaac Sim で物理チェック+スクショ(Ubuntu)
usd-coreは.venvにだけ入れる(Isaac SimのPythonには入れない)。Isaac Simの場所はISAACSIM_PATH(既定~/isaacsim)か
ISAACSIM_PYTHON(pip版のpython)で指定し、非対話で動かすにはOMNI_KIT_ACCEPT_EULA=YESも要る。
ほかの環境変数はGetting Started「3. 環境変数」。
Claude Codeから使う(MCP)
リポジトリ直下の.mcp.jsonでagentic-sim-world-gen MCPサーバーが登録済み。リポジトリでclaudeを起動し、初回に承認する。
ワールドを作るだけならagentic-sim-world-gen workspace <dir>で作業フォルダを作り、そこで起動する(Getting Started 4)。
別ディレクトリから使う場合:claude mcp add agentic-sim-world-gen -- /path/to/repo/.venv/bin/agentic-sim-world-gen-mcp
主なツール(全62ツールの引数は.claude/skills/world-gen/tools.md):
| ツール | 内容 |
|---|---|
| search_assets | アセット検索:SimReady Central・Isaac同梱・Poly Haven・手持ちフォルダ(英語クエリ+類義語、サイズ条件、一致スコアで再ランク) |
| plan_questions | 場所ごとに結果を大きく変える質問と、その既定値(まず既定で叩き台を作り、後で聞く) |
| create_scene | SceneSpecから叩き台までを1回で:候補検索・プレビュー、配置に問題が無ければUSD出力と物理なしの描画も |
| show_gallery / start_from_example | 作例と過去のシーンを上面図で並べる / 選んだものから始める(指示があいまいな時) |
| set_purpose | 用途(demo / amr / manipulation / sdg)の既定(密度、ロボットの通路幅など)を当てる |
| open_preview | ブラウザでプレビューを開く(ツールを呼ぶたびに更新。上面図で物を動かす・候補を選ぶ・メモを書ける) |
| get_scene | 状態(候補、選択、配置の問題、プレビューのパス) |
| view_candidates | 候補のサムネイル画像を返す(Claudeが見て選ぶ) |
| select_asset / research_object | 候補の差し替え / クエリを変えて再検索 |
| set_layout | 関係で配置(壁際・机の前・隣・上・向き合う)→ 位置/向きを自動計算 |
| set_array | 繰り返し配置(ラック列+通路、机の列)。ブロックごとlayoutで配置 |
| set_fill | 棚・冷蔵ケース・ショーケースに商品を並べる(段・幅・列) |
| propose_layouts / choose_layout | 配置の案を2〜4つ出して比べる / 1つ選ぶ |
| set_room | 部屋のサイズ・床/壁(プリセット・色・テクスチャ・MDL)・照明プリセット・天井・ドア/窓(openings)・間取り(plan_file)。屋外の敷地(outdoor・道路/歩道などのareas・建物buildings・空sky) |
| import_floor_plan | 間取り図(JSON / DXF / IFC)を読み込みplan.jsonとplan.svgを出力。IFCの家具(IfcFurnitureなど)は位置・向き・寸法・種類と物体の下書きとして返す。画像・PDFはエージェントがなぞってJSONにする |
| set_variants / set_screen | アセットのバリアント選択(照明On/Off、サイネージのScreen On/Offなど) / サイネージの画面に任意の画像を映す(出典はLICENSES.mdに記録) |
| move_object / add_object / remove_object | 手動配置、物の追加・削除(まとめて行うadd_objects / move_objectsもある) |
| fill_windows | 空いた窓の開口に窓のアセットとカーテン・ブラインドを入れる |
| moods / apply_mood | 場所に合う雰囲気の一覧 / 床・壁・照明をまとめて当てる |
| select_surface / set_tint | 床・壁のマテリアル候補を選ぶ / 物の色を塗り替える |
| set_assumptions / check_request | 決めたこと(指示か推測か)の記録 / 指示の項目ごとに満たしたかを確かめる |
| compose_scene | scene.usdaを出力 |
| view_fronts | 各物体を想定した正面からIsaac Simで描画(向きの確認、Ubuntuのみ。fillの商品は除く、idsで絞れる) |
| check_in_isaac | Isaac Sim(headless)で物理チェック+スクショ(Ubuntuのみ)。live=trueで起動中のIsaac Simの画面上で確認、draft=trueで物理なしの叩き台の描画 |
| finish | 仕上げを1回で:USD出力(古ければ)→ 物理チェック → 指示との突き合わせ → ライセンス。直す物があればそこで止まる |
| set_collider | 当たり判定の無いアセットに見えない箱の当たり判定を付ける |
| set_input / compare_photo | 入力写真の出典・撮影カメラの記録 / 写真と同じ視点で描画して並べる(Ubuntuのみ) |
| fit_photos | 同じ部屋の写真が複数のとき、写真上の目印から部屋の寸法・開口・各カメラを求める |
| place_from_photos / measure_photo | 写真で位置を求めた物をその位置・向きに置く / 写真と寸法を比べる |
| nav_map | ロボット用の2D地図(Nav2のmap.pgm+map.yaml)と、ドアから走れる範囲 |
| make_variants | 完成したシーンのバリエーション(アセット・配置・素材・サイズ)を作る |
| generate_data | Replicatorで合成データ(RGB・2D bbox・セグメンテーション・深度、COCO/KITTIも)。カメラ・照明・床壁色をランダム化(Ubuntuのみ) |
| license_report | 使用アセットのライセンス集計・帰属表示・警告、LICENSES.md出力 |
シーンは$AGENTIC_SIM_WORLD_GEN_OUT/<name>/(既定~/agentic_sim_world_gen_scenes)に保存される。
アセット源
検索元はAGENTIC_SIM_WORLD_GEN_SOURCESで選ぶ(既定simready-central,isaac,polyhaven)。
| 名前 | 中身 | 検索のしかた |
|---|---|---|
simready-central |
SimReady Central(Hugging Face。上のWARNINGを参照) | 検索APIに問い合わせる(オンライン)。アセット本体はHugging Faceのデータセットから参照する |
isaac |
Isaac Sim同梱アセット | 同梱の索引src/agentic_sim_world_gen/data/isaac_6.1.jsonl.gzをオフラインで検索(作り直し:python scripts/build_isaac_index.py --bbox-props) |
polyhaven |
Poly HavenのCC0 3Dモデル | 同梱の索引をオフラインで検索。シーンを合成するときだけ1kのUSDを取得し、シーンのフォルダにコピーする |
local:<dir> |
手持ちのUSDフォルダ | agentic-sim-world-gen indexで作った索引(下) |
- IsaacアセットをローカルやNucleusに置いている場合は
ISAAC_ASSETS_ROOTにそのルート(Isaac/の親)を指定する。未設定なら公開のURLを参照する。 - 床・壁の材質は、Isaac Sim同梱のMDLとCC0のPBR(ambientCG・Poly Haven)の索引から選ぶ。
AGENTIC_SIM_WORLD_GEN_MDL=0でMDLを、AGENTIC_SIM_WORLD_GEN_PBR=0でPBRを検索しない。 - 同梱の索引(
src/agentic_sim_world_gen/data/*.gz)はアセットの名前・寸法・URLの一覧で、アセット本体は含まない(出どころはNOTICE)。
手持ちのUSDフォルダ
手持ちのUSDフォルダはAGENTIC_SIM_WORLD_GEN_SOURCES=+local:/data/usd_assetsで既定の検索元に足せる。
agentic-sim-world-gen index /data/usd_assets --listで索引を作り、中身を確認できる(初回は全ファイルを読むので時間がかかり、以後は変更分だけ読む)。
ライセンスはフォルダ内のLICENSE / COPYINGから推定する。確実にするには、フォルダにagentic-sim-world-gen.jsonを置く(近いフォルダの設定が優先):
SimReady形式のアセットフォルダ(asset.jsonつき)は、その情報も読む。
間取り図・屋外・ライブモード
間取り図
agentic-sim-world-gen plan examples/plans/1ldk.json -o out/1ldk_planで読み込む(DXFはextra dxf、IFCはifcが要る。uv syncに--extra dxf --extra ifcを足す)。
出力のplan.jsonをroom.plan_fileに指定すると、部屋(ゾーン)ごとに壁際へ配置でき、ドアの前は空き、USDの壁には開口が開く。
形式はsrc/agentic_sim_world_gen/scene/plan.pyのdocstring。
IFCの家具は、BIMの位置・向きのままアセットに置き換えられる。
屋外
room.outdoor=trueにすると、width×depthが敷地になる。置けるのは次の2つ:
- areas:道路・歩道・芝など。ゾーンとして壁際配置に使える(歩道は縁石の高さ、道路には物を置かない)
- buildings:建物(箱)
照明はsun / overcast / dusk / street_nightで、空にはIsaac Sim同梱のHDRIを使う(自分で用意したHDRはskyにパスを渡す)。例:agentic-sim-world-gen resolve examples/outdoor_yard.json -o out/outdoor_yard。
ライブモード
Isaac Simを--enable isaacsim.code_editor.python_server付きで起動しておくと、agentic-sim-world-gen check out/study --live(MCPではlive=true)が
その画面でシーンを開いて物理を回し、問題のある物を選択状態にする(2回目以降は約8秒。headlessは毎回約34秒)。
Isaac Simが起動していなければheadlessで動く。接続先はAGENTIC_SIM_WORLD_GEN_ISAAC_LIVE(既定127.0.0.1:8226)。
python_serverは任意のコードを実行するので、127.0.0.1以外で待ち受けない。
ドキュメント
| 読む人 | ファイル | 内容 |
|---|---|---|
| 使う人 | docs/getting-started.md | はじめての方向け:インストールから最初のワールドまで(どの形で動かすかの選び方も) |
| docs/use-local.md | 全部手元:画面のあるUbuntu+RTXの1台で使う(ライブモードも) | |
| docs/use-ssh.md | ssh先:GPU機はLANのUbuntu、手元のMacなどからsshとブラウザで使う | |
| 仕組みを知りたい人 | docs/architecture.md | 全体の流れ・データの形・検索・レイアウト・検証・USD・Isaac Sim・対話・写真からの推定を図で |
| 開発する人 | docs/contributing.md | 開発に参加する:セットアップ・テスト・どこに何があるか・プルリクエスト・プロジェクトページ・GitHub Actions |
| CLAUDE.md | このリポジトリで開発するエージェント向けの前提・規約・環境変数 |
手引きの英語版はdocs/en/にある。
ライセンス
コードはApache License 2.0(NOTICE)。次の物は別の条件:
- アセット:このリポジトリには含まない。生成したワールドが参照するアセットは、それぞれのライセンス(シーンの
LICENSES.md) - 画像(
docs/images・src/agentic_sim_world_gen/data/moods):写っているアセットはそれぞれのライセンス(倉庫のデモは上のCC BY 4.0の表示) - 同梱の索引(
src/agentic_sim_world_gen/data/*.gz):名前・寸法・URLの一覧。出どころはNOTICE - 作例の写真(
examples/photos):Wikimedia CommonsのCC0(SOURCES.md) - 任意の依存:IFCの読み込み(extra
ifc)はLGPL-3.0-or-laterのIfcOpenShellを使う(同梱せずimportするだけ) - 任意のモデル(同梱しない。許可したときだけ取得する):テイスト検査のSigLIP 2(Apache-2.0)、写真の奥行きのMoGe-2(MIT)